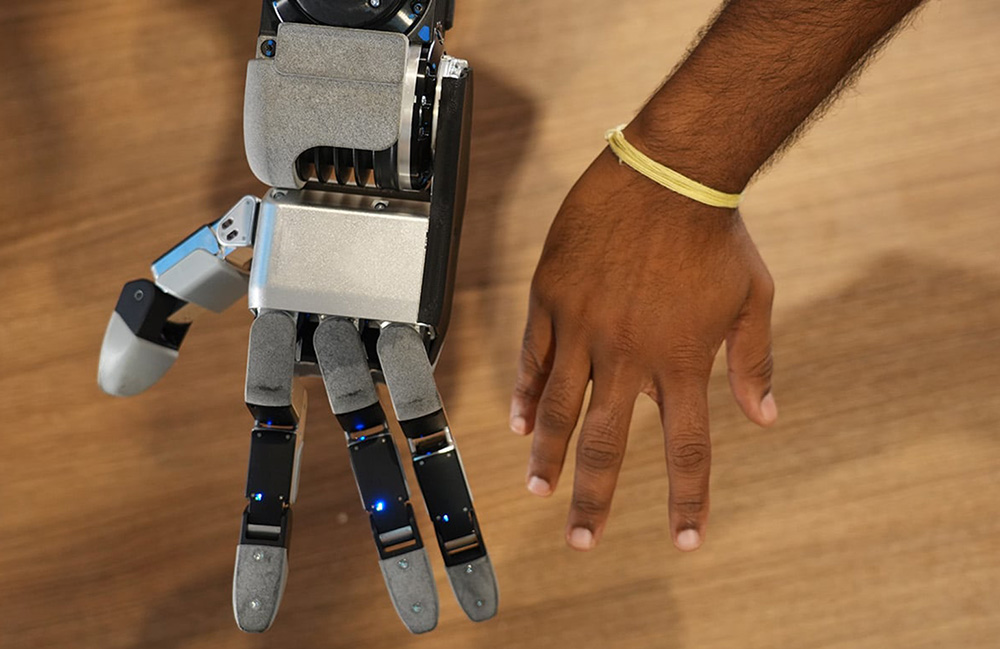
Atlas-Handentwickler: 13 baugleiche gekapselte Aktuatoren und Eigenbau sollen Tempo bringen
Alberto Rodriguez, bei Boston Dynamics für das Roboterverhalten von Atlas zuständig, sagte in einem am 9. Oktober veröffentlichten Interview mit The Robot Report, die neue Vierfingerhand mit 13 Freiheitsgraden bestehe aus 13 baugleichen, vollständig gekapselten Aktuatoren ohne Kabel über den Gelenken. Das solle sie zuverlässig machen und schnelle Iterationen erlauben. Frühere Atlas-Hände hätten bereits Lasten über 100 Pfund gehoben, daher habe das Team etwas Kraft zugunsten der Rückmeldegüte des Antriebs geopfert, und Hände seien für Humanoide zu zentral für Zukaufteile. Getestet werde etwa mit Elektrowerkzeugen, Kabeln und dem Greifen von Schrauben. MEKAWIRE hatte am 1. Oktober über die Vorstellung der Hand berichtet, bei der Boston Dynamics den kleinen Finger strich, um Fertigung und Reparatur zu verbilligen.