Atlas灵巧手负责人:13个相同密封执行器和自研设计是为了迭代速度
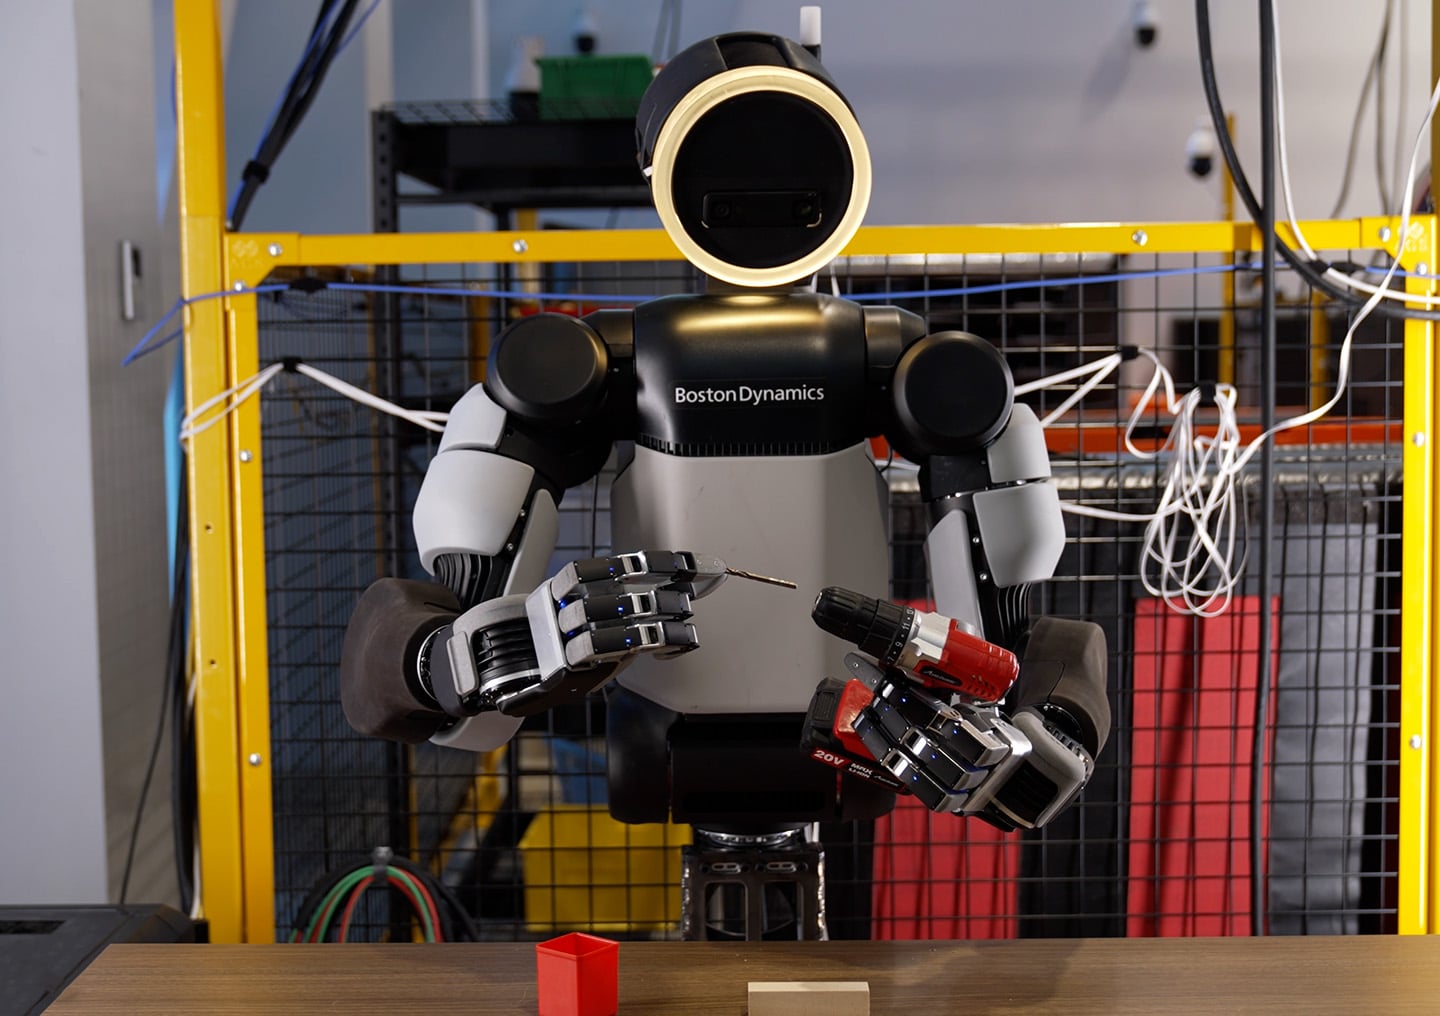
波士顿动力Atlas机器人行为总监Alberto Rodriguez在The Robot Report 10月9日发布的采访中表示,新款四指、13自由度机械手由13个完全相同且全封装的执行器构成,关节处没有走线,目的是提高可靠性、加快迭代。
他说早期Atlas手已能抓举超过100磅的物体,因此团队适度降低力量以提升驱动透明度;手部对人形机器人过于关键,难以采用外购产品。测试任务包括使用手持电动工具、理线和取螺丝等。MEKAWIRE曾于10月1日报道,波士顿动力在新手上去掉小指,以降低制造和维修成本。
来源