아틀라스 손 개발 책임자 “동일 액추에이터 13개와 자체 설계는 개발 속도 위한 선택”
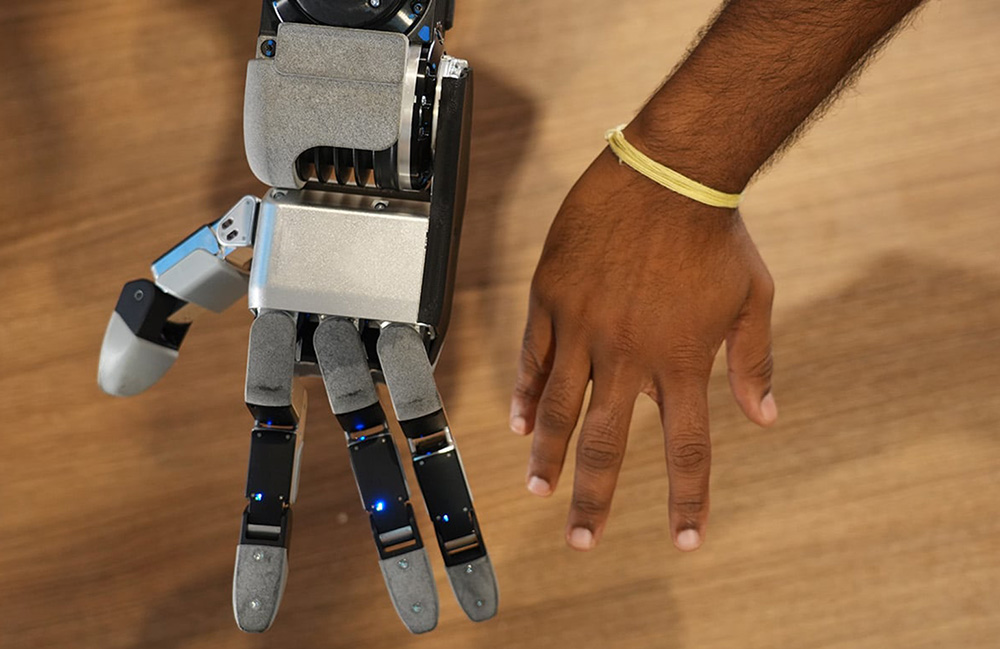
보스턴다이내믹스의 아틀라스 로봇 행동 총괄 알베르토 로드리게스는 10월 9일 공개된 로봇리포트 인터뷰에서 새 손가락 네 개, 13자유도 로봇손이 완전히 밀봉된 동일 액추에이터 13개로 이뤄졌고 관절을 가로지르는 케이블이 없다고 말했다. 신뢰성을 높이고 개선 주기를 앞당기기 위한 설계라는 설명이다. 그는 이전 아틀라스 손도 100파운드(약 45kg)가 넘는 물체를 들 수 있어 힘을 일부 낮추고 구동 투명성을 높였으며, 손은 휴머노이드의 핵심이라 외부 제품을 쓰기 어렵다고 밝혔다. 시험 과제로는 전동공구 사용과 케이블 다루기, 나사 집기 등을 꼽았다. MEKAWIRE는 10월 1일 보스턴다이내믹스가 제작과 수리 비용을 줄이려 새끼손가락을 없앤 새 손을 공개했다고 보도했다.
요약
출처