Atlasのハンド担当者「同一の密閉アクチュエーター13個と内製は開発速度のため」
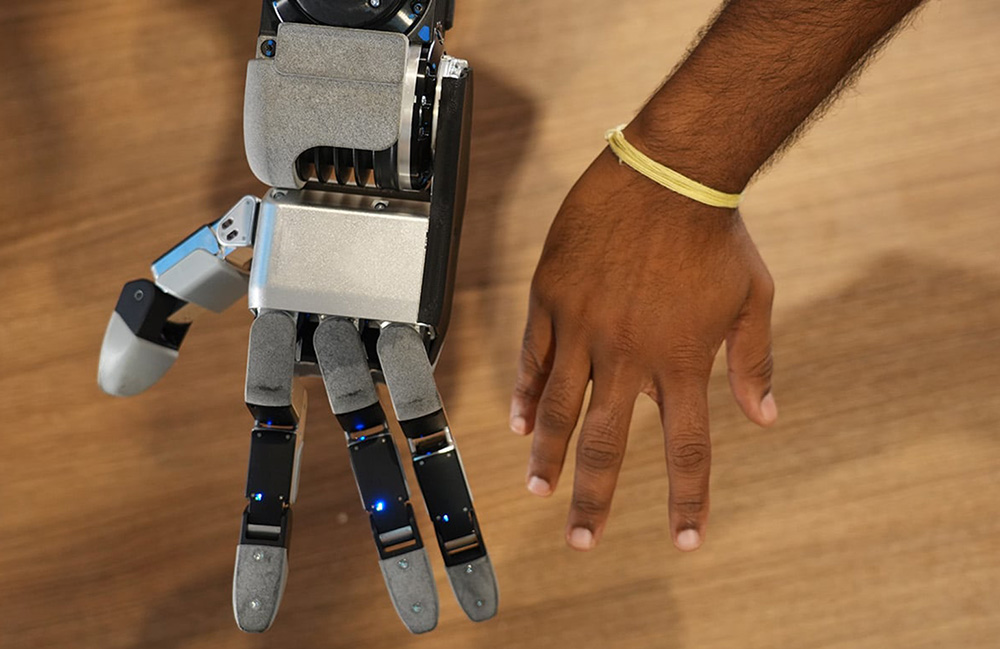
ボストン・ダイナミクスでAtlasのロボット行動を統括するアルベルト・ロドリゲス氏は、10月9日公開のThe Robot Reportのインタビューで、新しい4本指で13自由度のハンドは完全に密閉された同一のアクチュエーター13個で構成し、関節をまたぐ配線をなくしたと語った。信頼性を高め改良の速度を上げるための設計だという。従来のAtlasのハンドでも100ポンド(約45kg)超を持ち上げられたため、力を一部抑えて駆動の透明性を高めたとし、ハンドはヒューマノイドの中核で外部調達は難しいと述べた。試験には電動工具の使用、ケーブルの扱い、ねじの取り出しなどを含む。MEKAWIREは10月1日、同社が製造と修理のコストを下げるため小指をなくした新ハンドを公開したと報じている。
要約
出典