微软发布首个机器人模型Rho-alpha,以Phi为底座加入触觉并从人工纠正中学习
微软研究院于2026年1月21日发布其首个机器人模型Rho-alpha。该模型源自Phi系列视觉语言模型,部分训练数据由在Azure上运行的英伟达Isaac Sim生成。模型先通过研究早期访问计划开放,之后将上线Microsoft Foundry,时间未定。
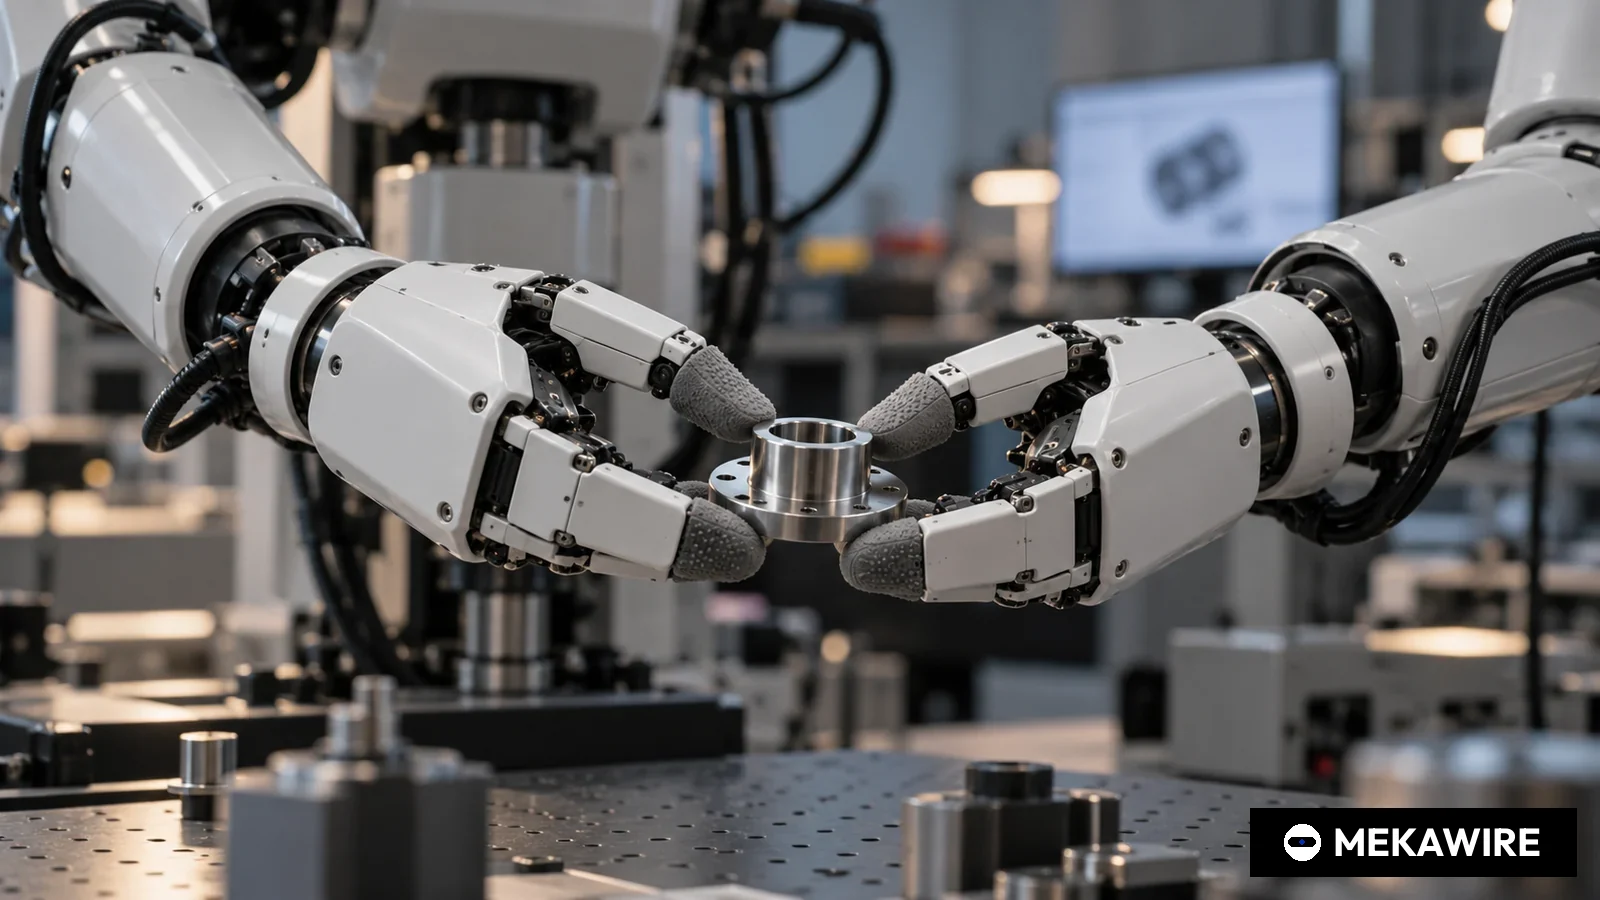
微软正式入局通用机器人大脑之争。微软研究院于2026年1月21日发布Rho-alpha,称其为公司首个机器人模型,可将自然语言指令转化为双臂机器人操作的控制信号。
据微软公告,Rho-alpha源自微软Phi系列视觉语言模型。微软将其定义为"VLA+"模型。常规视觉语言动作(VLA)模型以摄像头图像和文本指令为输入、输出机器人动作;微软称Rho-alpha在感知端加入触觉,在学习端引入人工实时纠正。力觉感知仍在开发中。
演示内容
微软在其研究院提出的物理交互基准BusyBox上展示了Rho-alpha按自然语言指令按按钮、拉线、拨开关、把旋钮转到指定位置和推动滑块。在由两台加装触觉传感器的UR5e机械臂组成的双臂平台上,模型完成了将插头插入排插、整理工具箱等任务。UR5e是泰瑞达旗下丹麦优傲机器人的协作机械臂。
当机器人卡住时,操作员可通过3D鼠标等遥操作设备介入。微软表示团队正在开发工具和适配方法,让模型在部署过程中从这些纠正中学习。微软研究院加速器公司副总裁兼董事总经理Ashley Llorens表示,目标是让机器人在非结构化环境中与人协作,自主感知、推理和行动。
训练方法
带触觉的机器人数据尤其稀缺,这决定了训练方案。微软称Rho-alpha联合使用真实示教轨迹、仿真任务和网络规模的视觉问答数据进行训练。真实数据来自遥操作示教以及商业和公开数据集;合成数据则在Azure上运行英伟达开源的Isaac Sim框架,通过多阶段强化学习生成。
英伟达机器人与边缘AI副总裁Deepu Talla在公告中表示,Isaac Sim生成的物理精确合成数据可加快此类基础模型的训练。华盛顿大学助理教授Abhishek Gupta则指出,许多场景下遥操作难以落地,需要仿真与强化学习补充数据。
开放节奏与未披露信息
Rho-alpha尚非商用产品。微软面向机器人厂商和系统集成商开放研究早期访问计划,并表示之后将通过其AI模型平台Microsoft Foundry提供,但未给出时间。微软称正在双臂平台和人形机器人上评估模型,计划推出云端工具让合作伙伴用自有数据训练和适配,并将在未来数月发布技术说明。参数规模、成功率和客户名单均未披露。
竞争格局与中国同行
赛道已相当拥挤。一周前的1月14日,Skild AI宣布完成14亿美元C轮融资,估值逾140亿美元。Physical Intelligence、拥有Helix模型的Figure AI、谷歌DeepMind的Gemini Robotics以及英伟达的开源GR00T模型都在争夺通用机器人策略。多数玩家以视觉和语言为主,微软则押注触觉和部署中纠正。
- Skild AI
- US
- 2023
- Series C
- 1,400,000,000
- 14,000,000,000
- 2026-01-14
- Figure AI
- US
- 无数据
- Series C
- 1,000,000,000
- 39,000,000,000
- 2025-09-16
- Dyna Robotics
- US
- 2024
- Series A
- 120,000,000
- 无数据
- 2025-09
- Microsoft (Rho-alpha)
- US
- 无数据
- Internal (no external round)
- 无数据
- 无数据
- 2026-01-21
各公司在2026年1月21日或之前通过一手来源披露的最近一轮私募融资;微软一行为Rho-alpha发布日期。数据均为公司或领投方披露,非估算;null表示未披露。Skild AI披露估值逾140亿美元、Figure AI披露承诺资本逾10亿美元,表中按下限列示;Dyna Robotics仅披露月份。无法在一手来源核实金额的开发商未列入。
截至 2026年10月1日
对中国产业链而言,Rho-alpha的路线与国内厂商形成对照。智元机器人、银河通用、宇树科技等企业更多依靠自有本体和数据采集场积累真机数据,模型与硬件深度绑定;微软则不造机器人,试图以云平台和仿真数据服务第三方硬件。若Foundry路线跑通,海外中小机器人厂商可能多一个现成大脑选项,这会加剧中国整机企业在海外市场面临的软件生态竞争。与此同时,模型对触觉数据的依赖,可能为国内触觉传感器和灵巧手供应商带来新的出口机会。
MEKAWIRE 分析
Rho-alpha与其说是挑战机器人模型初创公司,不如说是微软争取让Azure和Foundry成为机器人企业训练与托管模型之地的开局一步。
证据来自公告本身。微软没有公布要造的机器人,也没有给出与对手的对比成绩,却用大量篇幅介绍训练基础设施,包括Azure上的Isaac Sim、云端适配工具、基于合作伙伴自有数据的训练以及未来上线Foundry。这是典型的平台打法,模型是吸引客户上云的参考负载。
最有力的反驳是,微软研究院大量研究成果最终未成为产品;在没有披露性能数据的情况下,Rho-alpha可能停留在演示阶段。而Figure、特斯拉等掌握数据的整机企业更倾向于自建全栈。
乐观情景。触觉联合训练在接触密集型操作中被证明具备真实优势,技术说明予以确认,Foundry成为无力自建模型团队的中型机器人厂商的中立平台,微软的企业销售网络将比研究实力更关键。
悲观情景。Rho-alpha在泛化能力上落后于专业实验室,早期访问计划规模有限,最终缩水为英伟达工具在Azure上的演示。赢家是模型初创公司和英伟达,微软只做"房东"。
值得关注的信号:
- 微软称将于2026年1月后数月内发布的技术说明,以及是否包含对比基准数据
- Rho-alpha在Microsoft Foundry正式上线的时间与商用条款
- 早期访问计划公布的硬件合作伙伴,尤其是否有人形机器人厂商加入
- 2026年1月21日,微软研究院
- Rho-alpha,微软首个机器人模型
- 源自Phi系列视觉语言模型
- VLA+,视觉、语言与触觉输入,并从人工纠正中学习
- BusyBox基准;加装触觉传感器的双UR5e机械臂(插插头、整理工具箱)
- 遥操作示教、商业及公开数据集、网络视觉问答数据、Azure上英伟达Isaac Sim合成数据
- 力觉感知;双臂与人形机器人评估
- 研究早期访问计划,之后上线Microsoft Foundry(时间未定)
- 参数规模、成功率、客户
为何重要
Rho-alpha是微软首个以自身名义发布的机器人模型,与Skild AI以逾140亿美元估值融资、英伟达开放GR00T N1.6处于同一个月。这表明每家云巨头都想在机器人模型层占据位置;对机器人用户而言,选择哪个模型与选择在哪朵云上训练,正在变成同一个决定。
VLA+是实质性押注。多数公开机器人模型依靠摄像头和文本训练,微软主张触觉和部署中纠正能缩小接触密集任务的差距。若成立,瓶颈将从数据量转向带传感器的数据,而微软给出的答案是Azure上的仿真。
竞争对手分析
结构上最接近的对手是拥有Gemini Robotics的谷歌DeepMind,差别在于分发渠道,微软选择其AI模型平台Foundry。英伟达既是伙伴也是对手,一方面为Rho-alpha提供Isaac Sim,另一方面免费开放可在任何环境微调的GR00T模型。
中国方面,智元、银河通用等企业走软硬一体路线,依托自有本体和数据采集体系迭代模型。微软缺少硬件,因此Rho-alpha将以能否用少量数据适配他人机器人来衡量,这与Skild AI和Physical Intelligence的卖点高度重合。
估值背景
微软未为Rho-alpha披露任何投资金额。可参照的是私人资本对同一目标的定价。按公司披露数据计算,Skild AI 2026年1月逾140亿美元的估值至少是2024年7月披露的15亿美元的9.3倍;Figure AI 2025年9月C轮估值为390亿美元。
这些价格假设机器人模型层将攫取大部分价值。巨头通过云平台提供模型,对这一假设构成价格压力。但由于缺乏性能数据,仅凭这次发布尚不足以下调初创公司估值。
供应链影响
演示使用优傲UR5e通用协作臂加装触觉传感器,传感器供应商未披露。这说明微软希望模型跑在已广泛部署的通用硬件上,而非定制机器人。
算力链条经由英伟达和Azure。对国内触觉传感器、电子皮肤和灵巧手厂商而言,这是需求信号:以触觉学习的模型若普及,采集真实数据需要大量带传感器的夹爪和灵巧手,而中国供应链在成本上具备优势。
后续看点
一是技术说明能否披露模型规模、数据构成和对比结果;二是从早期访问到Foundry正式上线的时间与商业条款。
三是合作伙伴名单,若有人形机器人厂商加入,研究发布将升级为商业联盟;四是开发中的力觉感知能否进入后续版本。
分析师观点
论点:Rho-alpha是披着研究外衣的云平台战略,成败应看Azure与Foundry上的伙伴采用,而非榜单名次。置信度:中等。以基础设施为重心的公告、Foundry路线图和英伟达合作支撑这一判断;但缺少性能数据、伙伴名单和时间表限制了判断强度。
技术上最值得跟踪的是触觉。若技术说明显示触觉在插接和装箱任务上效果明确,其他模型开发者也需建立触觉数据策略,国内传感器企业将直接受益。
值得追问的问题
Rho-alpha规模多大,与GR00T等开源模型在同一任务上表现如何?微软未作说明。
部署中的人工纠正数据归谁所有,是否回流微软基础模型?Foundry对机器人模型训练与推理如何收费?中国整机企业出海时是否会被要求兼容此类云端模型?