1X steuert seinen Haushaltsroboter NEO mit einem Videomodell aus 14 Milliarden Parametern und ersetzt Roboterdaten durch Internetvideos
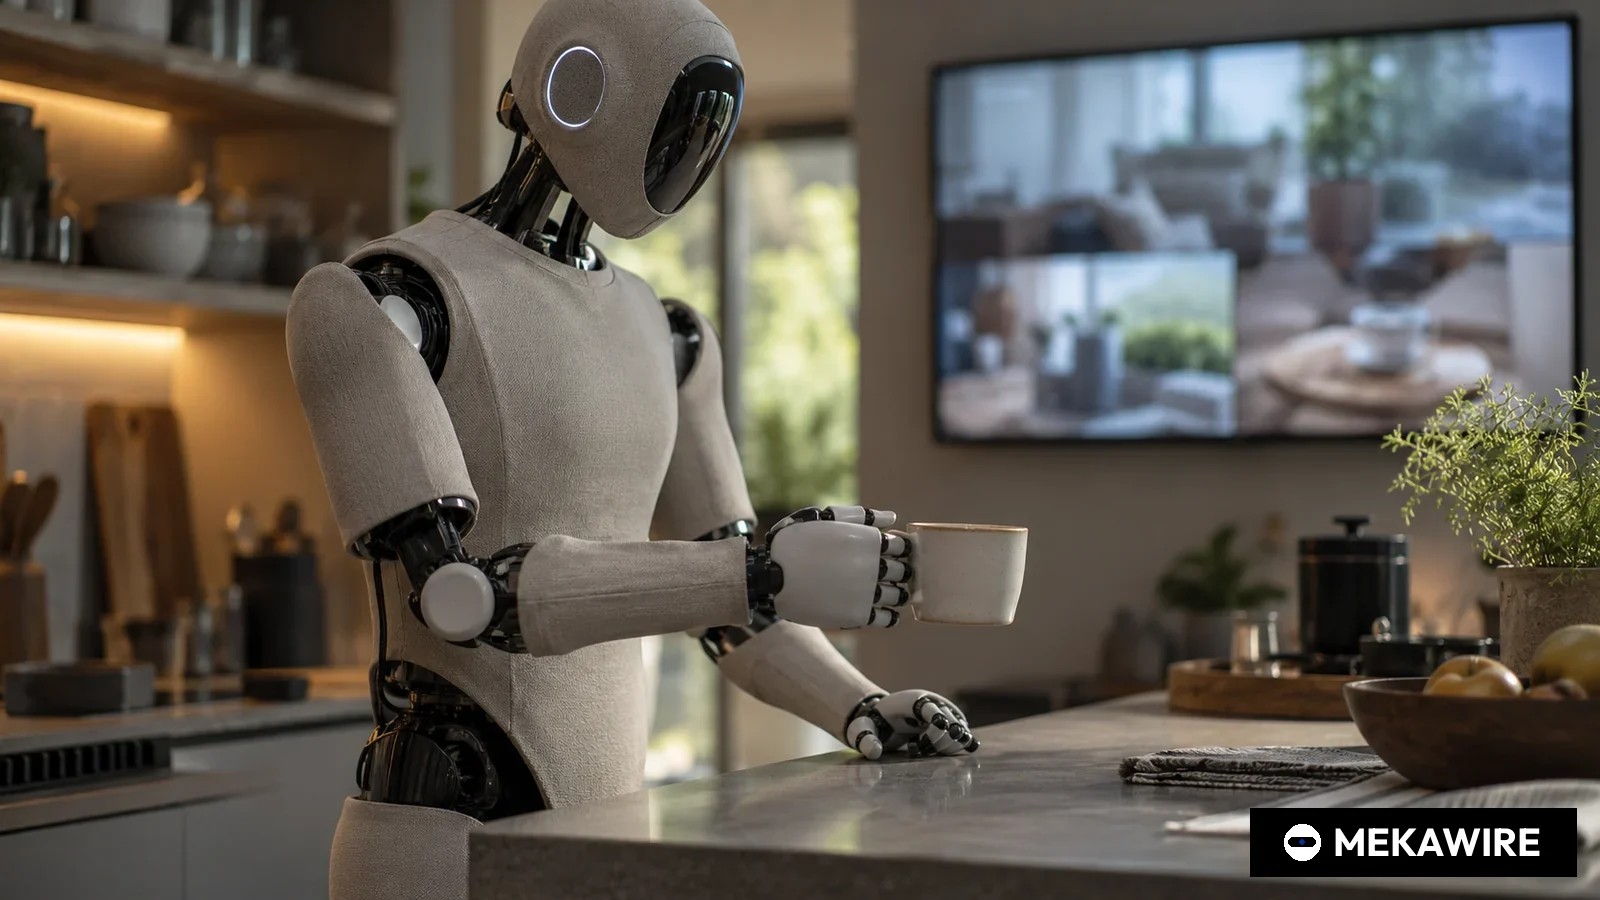
1X Technologies hat am 12. Januar 2026 mitgeteilt, dass sein Haushaltshumanoid NEO künftig vom 1X World Model gesteuert wird. Ein Videogenerator mit 14 Milliarden Parametern stellt sich die Aufgabe zunächst bildlich vor, ein Modell für inverse Dynamik übersetzt den Clip in Gelenkbefehle.
Trainiert wurde mit 900 Stunden Ich-Perspektive-Video von Menschen und nur 70 Stunden NEO-Daten, bei feinen Aufgaben wie dem Eingießen von Müsli lag die Erfolgsquote in eigenen Tests jedoch bei null.
Das US-Unternehmen 1X Technologies hat am 12. Januar angekündigt, NEO, den Haushaltshumanoiden, für den es seit Oktober 2025 Bestellungen annimmt, künftig über ein generatives Videomodell zu steuern statt über ein klassisches Robotersteuerungsnetz. 1X nennt das System 1X World Model, kurz 1XWM. Vorstandschef Bernt Børnich erklärte, NEO könne nun aus Videos im Internetmaßstab lernen und dieses Wissen direkt in die physische Welt übertragen. Der 1X-Forscher Daniel Ho sagte, eine Anweisung des Nutzers lasse sich selbst bei nie gesehenen Aufgaben in eine vollständig autonome Handlung umsetzen.
Die technische Beschreibung, die 1X am selben Tag veröffentlichte, liefert die Zahlen. Kern ist ein textkonditioniertes Video-Diffusionsmodell mit 14 Milliarden Parametern. Es wurde in drei Stufen trainiert, zunächst mit Videos aus dem Netz, dann mit 900 Stunden Ich-Perspektive-Aufnahmen von Menschen, die Gegenstände handhaben, und schließlich mit 70 Stunden Sensor- und Motorprotokollen von NEO. Ein separates Modell für inverse Dynamik, trainiert mit 400 Stunden ungefilterter Roboterdaten einschließlich zufälliger Bewegungen, liest die erzeugten Bilder und berechnet die Aktionen, die von einem Bild zum nächsten führen. Es nutzt ein Depth-Anything-Grundmodell mit Flow-Matching-Kopf und ein gleitendes Fenster von acht Bildern.
Im Betrieb erhält NEO eine Textanweisung, das Weltmodell rendert fünf Sekunden vorhergesagtes Video, und das Dynamikmodell leitet daraus die Motorbefehle ab. Laut 1X dauert die Erzeugung auf mehreren GPUs elf Sekunden, die Aktionsableitung eine Sekunde. Vor jedem fünfsekündigen Bewegungsabschnitt stehen also rund zwölf Sekunden Rechenzeit. Zusätzlich erweitert ein Vision-Language-Modell kurze Anweisungen zu ausführlichen Beschreibungen, was nach Angaben von 1X die Treue des Videos zur Anweisung erhöht.
- Chipstüte greifen
- 100
- 30
- Hemd dampfglätten
- 80
- 30
- Schiebetür öffnen
- 60
- 30
- Gießkanne benutzen
- 60
- 30
- Hemd bügeln
- 40
- 30
- Geschirr schrubben
- 40
- 30
- Smiley zeichnen
- 0
- 30
- Müsli eingießen
- 0
- 30
Näherungswerte laut Grafik in der technischen Beschreibung von 1X Technologies vom 12. Januar 2026, je 30 Versuche; Unternehmensangaben, nicht unabhängig geprüft.
Stand: 1. Okt. 2026
Ungewöhnlich offen legte 1X die Ergebnisse vor. In Praxistests mit je 30 Durchgängen erreichte das Greifen einer Chipstüte rund 100 Prozent Erfolg, das Dampfglätten eines Hemds rund 80 Prozent, das Öffnen einer Schiebetür und der Einsatz einer Gießkanne rund 60 Prozent, Bügeln und Geschirrschrubben rund 40 Prozent. Müsli eingießen und ein Smiley zeichnen scheiterten vollständig. Beim Ziehen eines Taschentuchs lag die Quote mit einer Generierung bei 30 Prozent und stieg auf 45 Prozent, wenn aus acht parallelen Generierungen die beste gewählt wurde. Als Grenzen nannte 1X schwaches räumliches Verständnis wegen monokularen Vortrainings, Über- oder Unterschießen von Zielpositionen trotz plausibler Videos, Probleme bei feinmotorischen Aufgaben und einen Horizont von fünf Sekunden.
Dahinter steht ein Konsumprodukt mit festen Konditionen. Das in Palo Alto ansässige Unternehmen öffnete die Bestellungen für NEO am 27. Oktober 2025. Der Frühzugang kostet 20.000 US-Dollar mit bevorzugter Lieferung 2026, alternativ gibt es ein Abonnement für 499 US-Dollar im Monat. Ausgeliefert wird 2026 in den USA, andere Märkte folgen ab 2027. Laut Startmitteilung wiegt NEO 66 Pfund, hebt 154 Pfund, trägt 55 Pfund und arbeitet mit 22 Dezibel. Im sogenannten Expert Mode können 1X-Mitarbeiter den Roboter aus der Ferne durch Aufgaben führen, die er allein noch nicht beherrscht.
Damit geht 1X einen anderen Weg als die meisten Wettbewerber. Die technische Beschreibung stellt 1XWM Vision-Language-Action-Modellen wie π0.6 von Physical Intelligence, Helix von Figure und GR00T N1.5 von NVIDIA gegenüber. Modelle auf Basis von Vision-Language-Netzen verstünden Bedeutung gut, seien aber nicht darauf trainiert, physikalische Abläufe vorherzusagen. Ein Videomodell wisse dagegen bereits, wie Gegenstände sich bewegen und fallen, daher brauche der Roboter weit weniger eigene Daten. Dafür stehen die 70 Stunden Feinabstimmung.
- 1X Technologies
- Video-Weltmodell (1XWM)
- Series B
- 100.000.000
- Keine Daten
- 2024-01-13
- Figure AI
- Helix VLA
- Series C
- 1.000.000.000
- 39.000.000.000
- 2025-09-16
- Physical Intelligence
- π0.6 VLA
- Series B
- Keine Daten
- Keine Daten
- 2025-11-20
- Skild AI
- Universelles Roboter-Basismodell
- Series C
- 1.400.000.000
- 14.000.000.000
- 2026-01-14
- Sunday
- Haushaltsroboter Memo
- Series B
- 165.000.000
- Keine Daten
- 2026-03-12
Letzte Runde laut MEKAWIRE-Unternehmensdaten; Angaben der Unternehmen oder Leadinvestoren, — bei fehlender Veröffentlichung. Einordnung von Figure und Physical Intelligence folgt dem Vergleich von 1X.
Stand: 1. Okt. 2026
Die Gegenseite ist kapitalstark. Nach MEKAWIRE-Unternehmensdaten schloss Skild AI zwei Tage später, am 14. Januar 2026, eine Series C über 1,4 Milliarden US-Dollar bei einer Bewertung von 14 Milliarden US-Dollar ab, Figure sammelte im September 2025 eine Milliarde US-Dollar bei 39 Milliarden US-Dollar Post-Money ein. Die jüngste dort verzeichnete 1X-Runde ist eine Series B über 100 Millionen US-Dollar vom Januar 2024. NVIDIA bewegte sich zwei Monate später in dieselbe Richtung und stellte auf der GTC im März 2026 GR00T N2 als Modell vor, das vor dem Handeln Video vorhersagt.
Für Europa ist die Frage der Datenstrategie unmittelbar relevant. Agile Robots aus München vereinbarte im März 2026 eine Forschungskooperation mit Google DeepMind, um Gemini-Robotics-Modelle auf seinen Industrierobotern zu nutzen, und setzt damit auf ein fremdes Basismodell. Für europäische Hersteller und den Mittelstand, die keine großen Teleoperationsflotten finanzieren können, wäre ein Ansatz, der Fähigkeiten aus Menschenvideos statt aus teuren Roboterdemonstrationen gewinnt, ein günstigerer Einstieg.
Offen bleiben Tempo und Zuverlässigkeit. Zwölf Sekunden Wartezeit für fünf Sekunden Bewegung sind für einen Roboter, der sich die Küche mit Menschen teilt, zu langsam, und 40 Prozent Erfolg beim Bügeln oder Abwaschen liegen weit unter dem, was Kunden von einem Gerät für 20.000 US-Dollar erwarten. 1X nannte schnellere Inferenz, Neuplanung im geschlossenen Regelkreis mit Gedächtnis, Tiefen- oder Stereoeingaben sowie eine Selbstverbesserung aus eigener Robotererfahrung als nächste Schritte. Am 30. April 2026 eröffnete 1X in Hayward, Kalifornien, eine Fabrik mit 58.000 Quadratfuß und einer Kapazität von 10.000 NEO pro Jahr, Ziel sind mehr als 100.000 Einheiten jährlich bis Ende 2027. Am 4. Juni 2026 gründete das Unternehmen ein 1X World Model Lab unter Sam Sinha, zuvor Gründungsforscher bei Luma AI.
MEKAWIRE-Analyse
1X hat am deutlichsten darauf gesetzt, dass das Gehirn eines Haushaltshumanoiden zuerst ein Videomodell und erst dann ein Robotermodell sein sollte, und die eigene Bilanz zeigt, dass der Ansatz bei groben Aufgaben funktioniert, bei feinen noch nicht.
Der Beleg liegt im Datenverhältnis. Ein Grundmodell mit 14 Milliarden Parametern und 900 Stunden Menschenvideo tragen den Großteil des Lernens, NEO selbst steuerte 70 Stunden bei, dazu 400 Stunden für den Aktionsdecoder. Hält dieses Verhältnis auch bei schwierigeren Aufgaben, lässt sich der teuerste Einsatzfaktor der Branche, Teleoperationsdaten, durch billiges Menschenvideo ersetzen. Dass 1X auch Nullquoten veröffentlicht, macht die Behauptung überprüfbar.
Das stärkste Gegenargument lautet, dass die eigentliche Schwierigkeit im Haushalt bei Kontakt, Präzision und Reaktion liegt, genau dort, wo 1XWM am schwächsten abschneidet. Eingießen, Zeichnen und Schrubben verlangen Millimetersteuerung und Kraftrückmeldung, und eine offene Schleife von fünf Sekunden nach zwölf Sekunden Rechenzeit lässt keine Korrektur während der Bewegung zu. Vision-Language-Action-Rivalen mit geschlossener Regelung könnten für die Aufgaben, die Käufer interessieren, besser geeignet sein.
- Bull-Szenario: Die Inferenz wird schnell genug für geschlossene Regelung, Tiefendaten beheben das Positionsproblem, und Daten aus NEO-Haushalten speisen die Selbstverbesserung. 1X skaliert Fähigkeiten zu Videokosten, während Rivalen Teleoperation bezahlen, und die Fabrik in Hayward wird zur Datenmaschine.
- Bear-Szenario: Feine Aufgaben bleiben bei 40 Prozent oder darunter, der Expert Mode leistet in frühen Haushalten einen Großteil der Arbeit, und Kunden sehen NEO als ferngesteuertes Gerät. Das Weltmodell bleibt dann ein Forschungswert.
- Signale: neue 1XWM-Erfolgsquoten oder Inferenzzeiten über die Werte vom 12. Januar 2026 hinaus; erste NEO-Auslieferungen 2026 und Angaben zum Anteil des Expert Mode; Ergebnisse des am 4. Juni 2026 gegründeten 1X World Model Lab.
- 12. Januar 2026
- 1X World Model (1XWM), Steuerung für NEO
- Textkonditioniertes Video-Diffusionsmodell mit 14 Mrd. Parametern
- 900 Stunden Ich-Perspektive
- 70 Stunden
- 400 Stunden Roboterdaten
- 11 s für 5 s Video, 1 s Aktionsableitung
- Chipstüte greifen rund 100 %, Müsli eingießen und Smiley zeichnen 0 % (je 30 Versuche)
- 20.000 US-Dollar oder 499 US-Dollar monatlich
- USA 2026, weitere Märkte ab 2027
Warum das wichtig ist
1XWM ist der am genauesten dokumentierte Fall, in dem ein Videogenerierungsmodell zum Kern einer Humanoid-Steuerung wird. Die meisten Wettbewerber setzen einen Aktionskopf auf ein Vision-Language-Modell und trainieren mit großen Mengen teleoperierter Demonstrationen. 1X behauptet dagegen, Internetvideo plus 900 Stunden Ich-Perspektive lehre genug Physik, damit 70 Stunden NEO-Daten zur Anpassung genügen.
Hält dieses Verhältnis, ändert sich die Kostenstruktur der Haushaltsrobotik. Teleoperation ist langsam und teuer zu skalieren, Menschenvideo ist reichlich vorhanden. Die Ankündigung zählt daher weniger als Produktfunktion denn als Beleg in der Frage, welche Datenstrategie sich durchsetzt.
Wettbewerbsanalyse
1X nennt π0.6 von Physical Intelligence, Helix von Figure und GR00T N1.5 von NVIDIA als Gegenmodelle. Figure verfügt nach einer Finanzierung über eine Milliarde US-Dollar bei 39 Milliarden US-Dollar Bewertung im September 2025 über das meiste Kapital, Skild AI sammelte zwei Tage nach dem 1XWM-Start 1,4 Milliarden US-Dollar bei 14 Milliarden ein.
Der Abstand schrumpft. NVIDIA kündigte im März 2026 GR00T N2 an, das vor dem Handeln Video vorhersagt, und nähert sich damit dem Ansatz von 1X. In Europa setzt Agile Robots über die im März 2026 vereinbarte Kooperation mit Google DeepMind auf Gemini-Robotics-Modelle und damit auf den VLA-Weg.
Bewertungskontext
Die jüngste in den MEKAWIRE-Unternehmensdaten erfasste 1X-Runde ist eine Series B über 100 Millionen US-Dollar vom Januar 2024 ohne veröffentlichte Bewertung. Mit dem 1XWM-Start verband 1X keine Finanzierungsnachricht.
1X baut eine Fabrik und betreibt zugleich Großmodellforschung, mit weit weniger veröffentlichtem Kapital als Figure oder Skild AI. Ein Grundmodell mit 14 Milliarden Parametern und Multi-GPU-Inferenz ist rechenintensiv. Die nächste Finanzierungsrunde wird zeigen, ob Investoren den Weltmodell-Ansatz ähnlich hoch bewerten wie rivalisierende Robotergehirne.
Folgen für die Lieferkette
1XWM verschiebt den Engpass von der Roboterdatensammlung zur Rechenleistung. Die Videoerzeugung läuft derzeit auf mehreren GPUs und braucht elf Sekunden pro fünf Sekunden Clip, ob sie auf dem Roboter läuft, hat 1X nicht gesagt. Bleibt die Inferenz extern, hängt NEO bei jeder Aktion an Rechenzentrumskapazität und Heimnetz.
Bei der Hardware fertigt 1X nach eigenen Angaben vom April 2026 Motoren, Batterien und Getriebe in Hayward selbst. Der angekündigte Schritt zu Tiefen- oder Stereokameras könnte Nachfrage nach Bildsensorik schaffen, ein mögliches Feld für europäische Sensorspezialisten.
Worauf jetzt zu achten ist
Verbesserte Erfolgsquoten bei den Aufgaben, die im Januar 2026 zwischen 0 und 40 Prozent lagen, sowie Angaben zu Inferenz auf dem Roboter statt auf GPU-Clustern.
Erste US-Auslieferungen 2026 und der Anteil der Aufgaben im Expert Mode, Ergebnisse des 1X World Model Lab vom 4. Juni 2026 und die nächste Finanzierungsrunde von 1X.
Analystensicht
These: 1X hat den stärksten öffentlichen Beleg dafür geliefert, dass Videovortraining den Bedarf an Roboterdaten senkt, aber noch keinen dafür, dass es die Präzision für Hausarbeit erreicht. Zuversicht mittel.
Nicht hoch, weil alle Ergebnisse aus eigenen Tests mit je 30 Versuchen stammen, Feinmotorik vollständig scheitert und die Latenz reaktive Steuerung ausschließt. Nicht niedrig, weil Datenumfang und Fehlschläge offengelegt sind und NVIDIA später eine ähnliche Architektur ankündigte.
Offene Fragen
Läuft ein Teil der 1XWM-Inferenz auf NEO selbst, und welche Verzögerung erleben Nutzer? Welcher Anteil echter Haushaltsaufgaben wird nach Lieferstart autonom und welcher von Fernexperten erledigt?
Wie verändern sich die Erfolgsquoten, wenn NEO-Betriebsdaten Expertendemonstrationen in der Selbstverbesserung ersetzen? Wird 1X das Weltmodell an andere Roboterhersteller lizenzieren oder öffnen?