米1X、家庭用人型ロボ「NEO」を140億パラメーターの動画モデルで制御 ロボットデータをネット動画で代替
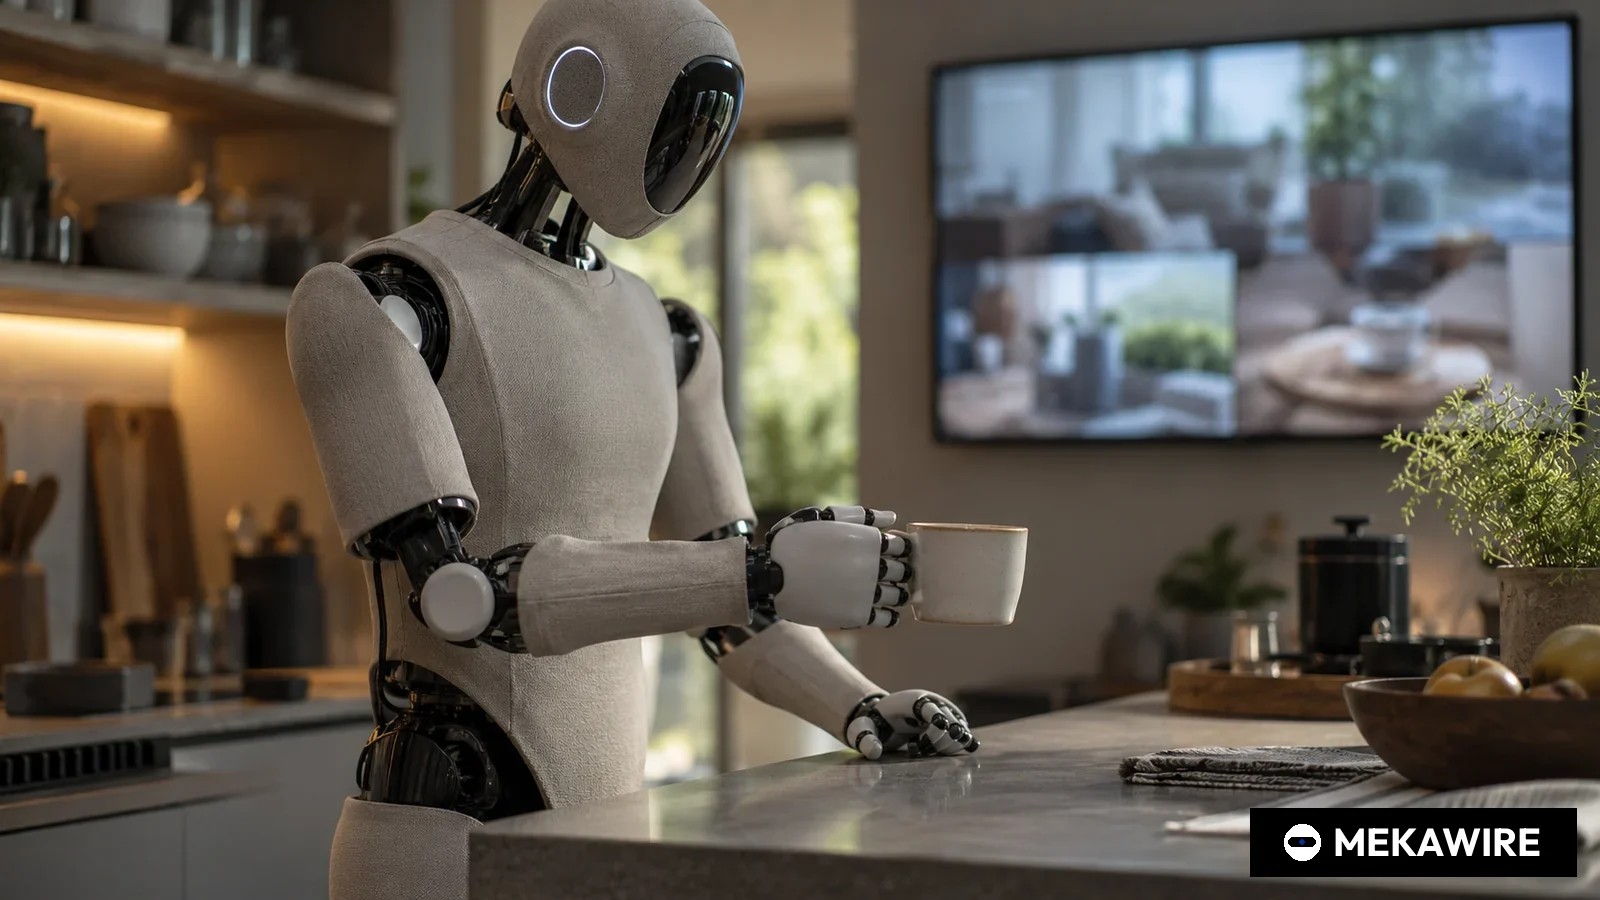
米1X Technologiesは2026年1月12日、家庭用ヒューマノイド「NEO」を「1X World Model」で動かすと発表した。140億パラメーターの動画生成モデルが作業の様子を先に映像として描き、逆動力学モデルが関節への指令に変換する。
人の一人称動画900時間で中間学習し、NEO自身のデータは70時間の微調整にとどめたが、自社試験ではシリアルを注ぐなどの精密作業の成功率はゼロだった。
米ヒューマノイド企業の1X Technologiesは1月12日、2025年10月に予約受け付けを始めた家庭用ヒューマノイド「NEO」の制御を、従来型のロボット制御ネットワークではなく生成型の動画モデルに基づく方式に切り替えると発表した。同社はこれを「1X World Model(1XWM)」と呼ぶ。Bernt Børnich最高経営責任者(CEO)はNEOがインターネット規模の動画から学び、その知識を物理世界にそのまま生かせるようになったと述べた。研究者のDaniel Ho氏は、初めて見る作業でも利用者の指示を完全自律の動作に変えられると説明した。
同日公開した技術解説によると、中核は文章を条件とする140億パラメーターの動画拡散モデルだ。学習は3段階で、まずウェブ規模の動画で事前学習し、次に人が物を扱う様子を一人称視点で撮った動画900時間で中間学習し、最後にNEOのセンサーとモーターの記録70時間で微調整した。別に、無作為な動きを含む未選別のロボットデータ400時間で学習した逆動力学モデル(IDM)が、生成された映像のコマとコマをつなぐのに必要な動作を予測する。Depth Anythingを基盤にフローマッチングの出力部を加え、8コマのスライド窓で処理する。
動作の流れは単純だ。NEOが文章で指示を受けると、世界モデルが5秒分の未来の映像を生成し、逆動力学モデルがそこからモーター指令を取り出す。1Xによると、複数GPUによる推論で映像生成に11秒、動作抽出に1秒かかる。5秒の動作ごとに約12秒の計算が先行する計算だ。短い指示を視覚言語モデルで詳しい説明文に膨らませる「キャプションアップサンプリング」により、映像が指示に沿いやすくなったという。
- 菓子袋をつかむ
- 100
- 30
- シャツのスチームがけ
- 80
- 30
- 引き戸を開ける
- 60
- 30
- じょうろを使う
- 60
- 30
- シャツのアイロンがけ
- 40
- 30
- 皿洗い
- 40
- 30
- 笑顔の絵を描く
- 0
- 30
- シリアルを注ぐ
- 0
- 30
1X Technologiesが2026年1月12日の技術解説で図示した概数、各30回の試行。会社公表値で第三者検証はない。
2026年10月1日時点
1Xは失敗例まで開示した。作業ごとに30回の実機試験で、菓子袋をつかむ作業の成功率は約100%、シャツのスチームがけは約80%、引き戸の開閉とじょうろの使用は約60%、シャツのアイロンがけと皿洗いは約40%だった。シリアルを注ぐ作業と笑顔の絵を描く作業はいずれも0%だった。ティッシュを引き出す作業では、1回の生成で30%だった成功率が、8本を並列生成して最良のものを選ぶと45%に上がった。同社は単眼映像での事前学習による3次元把握の弱さ、映像がもっともらしくても目標位置を行き過ぎたり届かなかったりする点、精密作業の難しさ、5秒という作業時間の上限を課題に挙げた。
今回の技術は価格と納期が決まった消費者向け製品の上に載る。米カリフォルニア州パロアルトに本社を置く1Xは2025年10月27日にNEOの予約を始めた。2026年の優先納入付きの早期購入価格は2万ドル、サブスクリプションは月499ドルで、米国では2026年、その他の市場では2027年から納入する。発表資料によるとNEOの重さは66ポンド、持ち上げられる重量は154ポンド、運搬重量は55ポンド、騒音は22デシベル。ロボットが単独でこなせない作業は、1Xの担当者が遠隔で導く「エキスパートモード」で補う。
この選択は競合の多くと方向が異なる。1Xは技術解説で、米Physical Intelligenceの「π0.6」、米Figureの「Helix」、米エヌビディアの「GR00T N1.5」といった視覚言語行動(VLA)モデルを比較対象に挙げた。視覚言語モデルを土台にした方式は意味の理解に強いが、物理的な動きを予測するよう学習されていないという主張だ。動画モデルは物がどう動き落ちるかをすでに知っているため、ロボット自身のデータは大幅に少なくて済むというのが1Xの論理で、70時間の微調整がその裏付けとなる。
- 1X Technologies
- 動画世界モデル(1XWM)
- シリーズB
- 100,000,000
- データなし
- 2024-01-13
- Figure AI
- Helix VLA
- シリーズC
- 1,000,000,000
- 39,000,000,000
- 2025-09-16
- Physical Intelligence
- π0.6 VLA
- シリーズB
- データなし
- データなし
- 2025-11-20
- Skild AI
- 汎用ロボット基盤モデル
- シリーズC
- 1,400,000,000
- 14,000,000,000
- 2026-01-14
- Sunday
- 家庭用ロボットMemo
- シリーズB
- 165,000,000
- データなし
- 2026-03-12
MEKAWIRE企業データ上の直近ラウンド。各社または主導投資家の公表値で、非公表はnull。FigureとPhysical Intelligenceの方式分類は1Xの比較に従う。
2026年10月1日時点
対抗陣営の資金力は大きい。MEKAWIREの企業データによると、米Skild AIは2日後の1月14日に評価額140億ドルで14億ドルのシリーズCを完了し、Figureは2025年9月に評価額390億ドルで10億ドルを調達した。同じデータで1Xの直近の調達は2024年1月の1億ドルのシリーズBだ。エヌビディアも2カ月後の2026年3月、GTCで行動前に映像を予測する「GR00T N2」を予告し、同じ方向に動いた。
日本にとっても無関係ではない。政府は2026年3月、2040年に世界シェア30%、市場規模20兆円を目指すAIロボティクス戦略を決めた。人手不足が深刻な介護や家事支援でロボットを使うには家庭環境のデータが欠かせないが、遠隔操作によるデータ収集は費用がかさむ。人の動画で基礎能力を補う1Xの手法が通用すれば、データ基盤で出遅れた日本企業にとって参入コストを下げる選択肢になりうる。
残る課題は速度と信頼性だ。5秒の動作ごとに12秒待つ構造は人と台所を共有するロボットには遅く、アイロンがけや皿洗いで40%という成功率は2万ドルの家電に求められる水準に遠い。1Xは推論の高速化、記憶を使った閉ループの再計画、深度やステレオ入力の導入、専門家の手本ではなくロボット自身の経験による自己改善を次の課題に掲げた。その後1Xは2026年4月30日、カリフォルニア州ヘイワードに年1万台の生産能力を持つ5万8000平方フィートの工場を開き、2027年末までに年10万台超を目指すと表明した。6月4日には、米Luma AIの創業研究者だったSam Sinha氏が率いる「1X World Model Lab」を設けた。
MEKAWIRE分析
1Xは家庭用ヒューマノイドの頭脳をロボットモデルより先に動画モデルとして組み立てる路線に最も明確に賭けており、自社の成績表はこの方式が大まかな作業では機能し、精密作業ではまだ機能しないことを示している。
根拠はデータの比率にある。140億パラメーターの基盤と人の動画900時間が学習の大半を担い、NEO自身が加えたのは70時間と動作解読用の400時間にすぎない。この比率が難しい作業でも保てれば、業界で最も高くつく遠隔操作データを安価な人の動画で置き換えられる。0%の結果まで公表したことで、主張が検証可能になった点も他のデモと違う。
最も強い反論は、家庭用ロボットの本当の難所は接触、精度、反応速度であり、1XWMが最も弱いのがまさにその領域だという点だ。注ぐ、描く、洗うといった作業はミリ単位の制御と力覚フィードバックを要するが、12秒の計算の後に5秒を開ループで動く構造では動作途中の修正がきかない。制御周期で閉ループ駆動するVLA陣営のほうが、消費者が求める作業に向いている可能性がある。
- 強気シナリオ:推論が閉ループ制御に足る速さになり、深度入力が位置ずれを解消し、家庭に入ったNEOのデータが自己改善を回す。競合が遠隔操作の費用を払う間に1Xは動画のコストで技能を増やし、ヘイワード工場の年1万台の能力がデータ源になる。
- 弱気シナリオ:精密作業の成功率が40%以下にとどまり、初期の家庭で実作業の多くをエキスパートモードが担う。消費者はNEOを遠隔操作機器とみなし、世界モデルは研究資産にとどまる。
- 注目すべき兆候:1月12日の数値を超える1XWMの成功率や推論時間の公表、2026年中の顧客への初納入とエキスパートモードの利用比率の開示、6月4日に発足した1X World Model Labの研究成果。
- 2026年1月12日
- 1X World Model(1XWM)、NEOの制御方策
- 140億パラメーターの文章条件付き動画拡散モデル
- 一人称動画900時間
- 70時間
- ロボットデータ400時間
- 5秒の映像生成に11秒、動作抽出に1秒
- 菓子袋つかみ約100%、シリアル注ぎと絵描き0%(各30回)
- 早期購入2万ドルまたは月499ドル
- 米国2026年、その他市場2027年から
なぜ重要か
1XWMは動画生成モデルをヒューマノイドの制御方策の中心に据えた事例のうち、最も詳しく公開されたものだ。競合の多くは視覚言語モデルに動作出力部を付け、大量の遠隔操作による手本で学習させる。1Xはネット動画と一人称動画900時間で物理法則を十分に学べ、NEOのデータは70時間で適応できると主張した。
この比率が成り立てば家庭用ロボットのコスト構造が変わる。遠隔操作は遅く拡張費用が大きいが、人の動画は豊富にある。今回の発表は製品機能としてより、どのデータ戦略が勝つかを測る材料として意味が大きい。
競合分析
1Xが比較対象に挙げたのはPhysical Intelligenceの「π0.6」、Figureの「Helix」、エヌビディアの「GR00T N1.5」だ。Figureは2025年9月に評価額390億ドルで10億ドルを調達し資金力で先行し、Skild AIは1XWM発表の2日後に評価額140億ドルで14億ドルを集めた。
差は縮まりつつある。エヌビディアは2026年3月のGTCで行動前に映像を予測する「GR00T N2」を予告し、1Xが1月に選んだ方向に近づいた。日本勢では米Toyota Research Institute(TRI)が大規模行動モデルの研究を進めており、どの学習方式を家庭用に採るかが今後の分かれ目になる。
企業価値の背景
MEKAWIREの企業データに記録された1Xの直近調達は2024年1月の1億ドルのシリーズBで、評価額は非公表だ。1XWMの発表に資金調達の話は伴わなかった。
工場建設と大規模モデル研究を同時に進めながら、公表済みの資本はFigureやSkild AIを大きく下回る。140億パラメーターの基盤と複数GPU推論は計算負荷が大きく、次の調達は投資家が世界モデル路線を競合の「ロボットの頭脳」並みに評価するかを測る試金石となる。
サプライチェーンへの影響
1XWMはボトルネックをロボットデータの収集から計算資源に移す。現在は複数GPUで5秒の映像に11秒かかり、1Xはロボット本体で動くとは説明していない。推論が外部なら、NEOは動作のたびにデータセンターの能力と家庭の通信回線に依存する。
ハードでは、1Xは2026年4月にヘイワード工場でモーター、電池、変速機構などの中核部品を内製すると説明した。深度やステレオ入力の導入計画は画像センサーの需要につながる可能性があり、日本のセンサーや精密部品メーカーにとって注視すべき動きだ。
今後の注目点
2026年1月に0%から40%だった作業の成功率改善と、GPUクラスターではなくロボット本体での推論の有無。
2026年中の米国での初納入とエキスパートモードで処理される作業の比率、6月4日に発足した1X World Model Labの成果、1Xの次の資金調達。
アナリストの見方
見立て:1Xは動画による事前学習がヒューマノイドに必要なロボットデータを減らせるという最も強い公開証拠を示したが、家事に必要な精度に届く証拠はまだない。確信度は中程度。
高としないのは、結果がすべて自社試験で各30回にとどまり、精密操作は完全に失敗し、推論の遅れで即応制御が難しいためだ。低としないのは、データ規模と失敗を開示し、その後エヌビディアも似た構造へ動いたためだ。
問うべき論点
1XWMの推論の一部でもNEO本体で処理されるのか、利用者が感じる遅延はどの程度か。納入開始後、実際の家事のうち自律でこなす割合と遠隔の専門家が担う割合はそれぞれどれほどか。
専門家の手本に代えてNEOの稼働データで自己改善を回すと成功率はどう変わるか。1Xは世界モデルを他のロボット企業にライセンス供与または公開するのか。