斗山ボブキャットのスキッドローダー、マウムAIのVLAモデルで牛舎のふん尿を無人処理
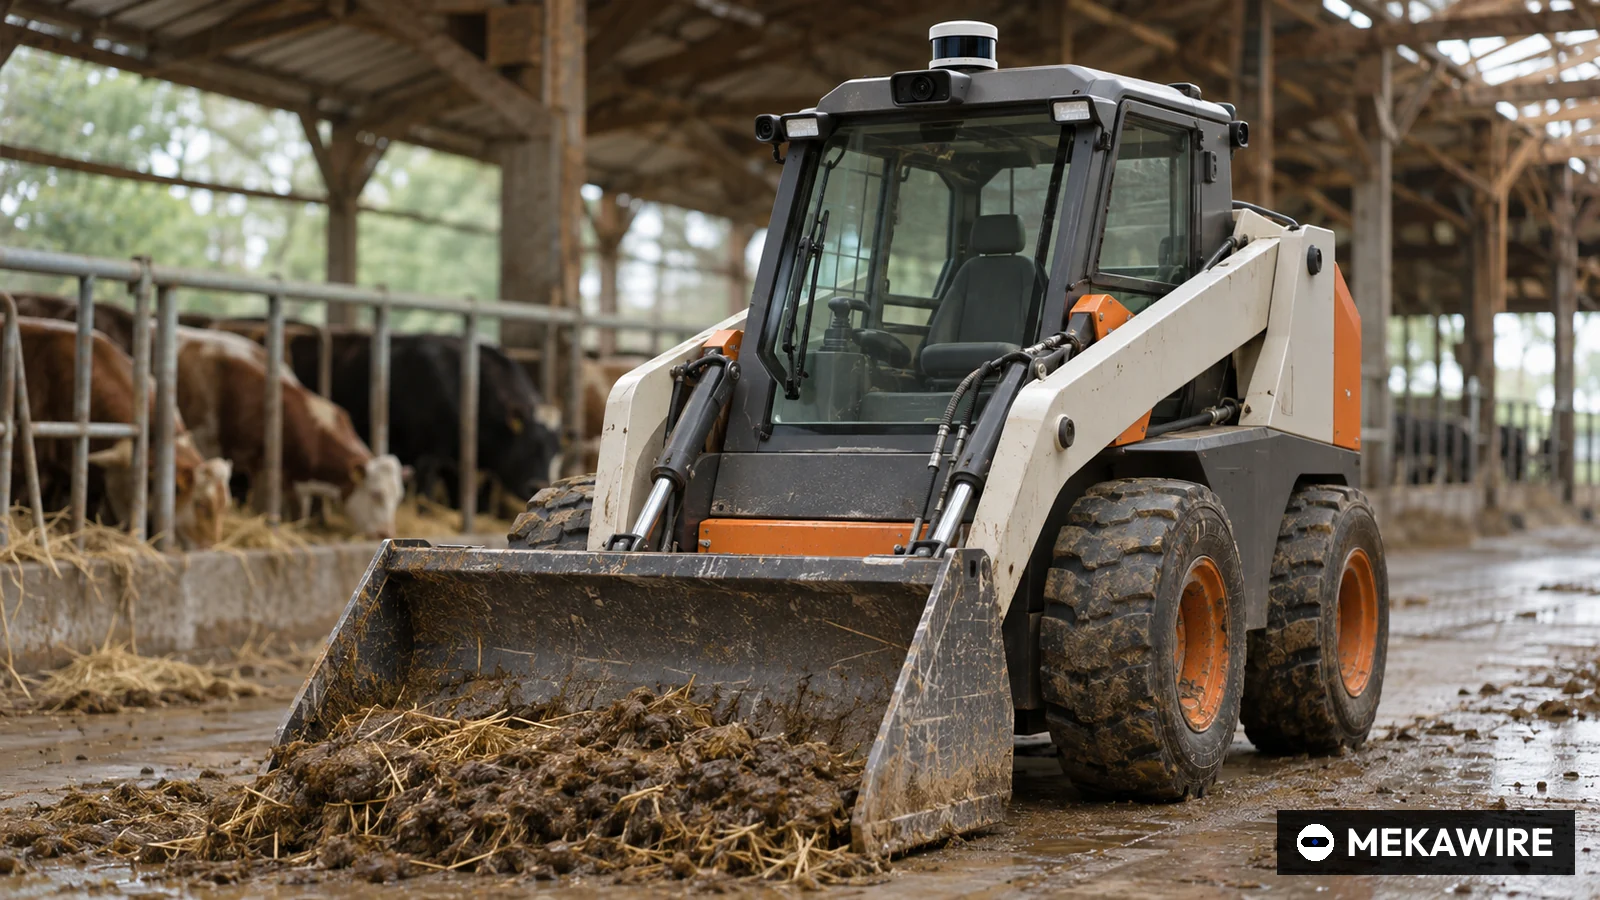
斗山ボブキャットは16日、韓国マウムAIの視覚言語行動(VLA)モデルで制御したスキッドローダーが、京畿道平沢の牛舎で運転者の介入なしにふん尿を運搬して積み込み、床を清掃する実証に成功したとプレスリリースで発表した。6月2日に自律作業技術の覚書を結んでから約5カ月での成果で、畜産や農業、造園、建設現場へ適用を広げる計画だ。
小型建設機械メーカーの斗山ボブキャットは16日、韓国KOSDAQ上場のAI企業マウムAIと進めてきた建設機械の自律作業技術について、現場実証に成功したとプレスリリースで発表した。斗山ボブキャットのスキッドローダーが京畿道平沢の牛舎で運転者の介入なしに作業し、制御はマウムAIの視覚言語行動(VLA)モデルが担った。
リリースによると、ローダーはバケットでふん尿をすくって指定場所に運び、高さ2.4メートルのトレーラーに積み込む作業を繰り返した。続いて床に散らばったふん尿を認識して清掃経路を自ら生成し、バケットを地面に沿わせて前進しながらかき集め、指定場所に積み上げた。カメラなどのセンサーで周囲と作業状況を把握し機械の動作につなげる方式で、決められた規則や人の指示に従う従来の自動化とは異なると同社は説明した。
農村の人口減少と高齢化で畜産農家の人手不足が慢性化し、ふん尿処理は臭いと負担の大きさから敬遠される作業のため実証課題に選んだという。最高戦略責任者(CSO)のPark Hyun-chul副社長は、6月から両社が続けてきた技術検証の最初の成果だと述べた。
覚書から実証発表まで167日
両社は6月2日に盆唐の斗山タワーで覚書を締結し、斗山ボブキャットが小型機械とデータを提供、マウムAIがVLA技術で自律作業の適用を検討するとしていた。実証の発表はその167日後となる(MEKAWIRE計算)。実証そのものの日付はリリースに記載がない。斗山ボブキャットは6月のリリースで、レーダー、芝刈り自動化、農業ソフトウエア、自動測量の無人車両の分野で海外企業と協業しているほか、CES 2026で披露した音声システム「Jobsite Companion」が50以上の機能を操作できると説明していた。
- 2026年6月2日
- 覚書締結
- 斗山ボブキャットが小型機械とデータを提供、マウムAIがVLAによる自律作業を検討、妥当性検証と実証を共同実施
- 2026年11月16日
- 現場実証を発表
- 平沢の牛舎でスキッドローダーが無人でふん尿を2.4mトレーラーに積み込み床を清掃
- 経過(MEKAWIRE計算)
- 167日
- 斗山ボブキャットは約5カ月と表現
斗山ボブキャットの2026年6月2日と11月16日のプレスリリースに基づく。日数はMEKAWIRE計算。
2026年11月16日時点
MEKAWIRE分析
今回の実証はVLAモデルをロボットアームや四足ロボットから重機へ広げた点に意味があるが、現時点では1カ所、1作業の事例で商業条件もない。
マウムAIは性格の異なる機械で実績を重ねている。MEKAWIREは10月13日、同社が四足ロボットに金属探知機と地中レーダーを載せタイで地雷探知の実証に臨むと報じ、10月30日には世界モデルの改良でロボットの記憶ベンチマークRoboMMEの得点が67.4%に上がったと伝えた。日本でも畜産や建設の人手不足は深刻で、建機の自律化を外部のAI企業と組んで進める手法は参考になる。作業時間や失敗率、価格、発売時期は明らかにされていない。畜産以外の2つ目のシナリオ、この機能を載せた斗山ボブキャット製品、マウムAIの供給契約の開示が確認すべき兆候だ。斗山ボブキャットとマウムAIの企業ページも参照。
- 斗山ボブキャットのスキッドローダー、運転者の介入なし
- マウムAIの視覚言語行動(VLA)モデル
- 京畿道平沢の牛舎
- ふん尿を高さ2.4mのトレーラーに積み込み床を清掃
- 167日、2026年6月2日〜11月16日(MEKAWIRE計算)