보스턴다이내믹스와 도요타연구소, 4억5천만 파라미터 행동모델 하나로 아틀라스 손발 동시 제어
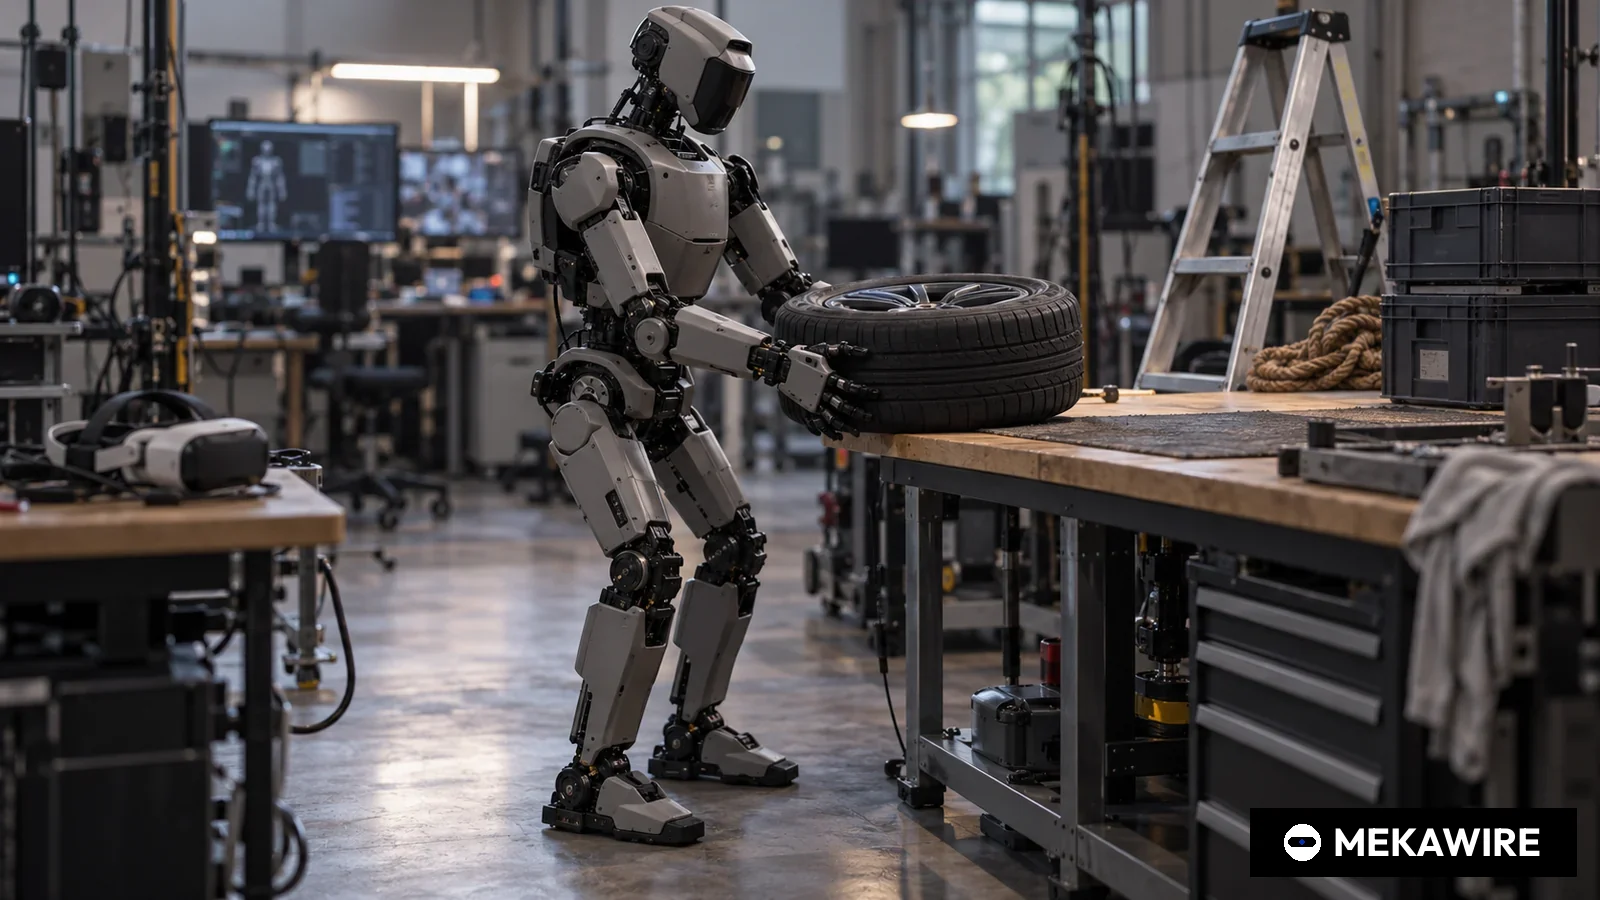
보스턴다이내믹스와 TRI가 단일 대형행동모델로 휴머노이드 아틀라스의 보행과 조작을 함께 제어하는 시연을 공개했다. 30Hz로 작동하는 4억5천만 파라미터 모델은 VR 원격조종 데이터로 새 동작을 코드 수정 없이 익힌다. 성공률과 데이터 규모는 공개되지 않았다.
미국 보스턴다이내믹스와 도요타리서치인스티튜트(TRI)가 20일(현지시간) 하나의 대형행동모델(LBM)이 휴머노이드 아틀라스의 걷기와 손 작업을 동시에 제어하는 시연 영상을 공개했다. 두 회사가 2024년 10월 맺은 공동연구 계약의 첫 공개 성과다.
보스턴다이내믹스가 같은 날 자사 블로그에 올린 기술 설명에 따르면 이 모델은 파라미터 4억5천만 개 규모의 디퓨전 트랜스포머 구조로, 플로 매칭 방식으로 학습했다. 초당 30회(30Hz) 작동하며 아틀라스 머리에 달린 HDR 스테레오 카메라 두 대의 영상, 로봇 관절 상태, 자연어 지시를 입력받아 앞으로 1.6초 분량인 48개 동작을 한 번에 예측하고, 이 가운데 24개를 실행한 뒤 다시 추론한다.
핵심은 제어 구조다. 도요타 미국 뉴스룸에 실린 공동 보도자료는 비슷한 동작을 보여준 기존 휴머노이드가 보행과 균형 제어를 팔 조작과 따로 떼어 처리해왔다고 설명했다. 이번에는 LBM 하나가 로봇 전체를 직접 제어하며 손과 발을 거의 같은 방식으로 다룬다고 두 회사는 밝혔다. 출력에는 양쪽 그리퍼, 목 회전, 몸통 자세, 양손과 양발의 위치가 모두 들어간다.
영상 속 과제는 보스턴다이내믹스가 '스팟 워크숍'이라고 부르는 작업이다. 언어 지시를 받는 단일 정책이 카트에서 4족 로봇 스팟의 다리를 꺼내 접어 선반에 올리고, 낮은 선반의 통을 당겨 스팟 전면 커버를 넣은 뒤, 파란 통에 담긴 부품을 틸트 트럭으로 옮긴다. 연구진이 중간에 상자 뚜껑을 닫거나 상자를 바닥에서 밀어도 아틀라스는 프로그램 수정 없이 스스로 동작을 조정했다고 보도자료는 전했다.
회사는 아틀라스와 상체만 떼어낸 시험 장비 '아틀라스 조작 테스트 스탠드(MTS)'에서 수십 가지 과제를 연구했다고 밝혔다. 밧줄 묶기, 바 의자 뒤집기, 식탁보 펼치기, 블록 쌓기, 티셔츠 개기, 22파운드(약 10kg) 자동차 타이어 다루기가 예로 제시됐다. 아틀라스의 자유도는 50개, MTS는 29개이며 그리퍼 하나는 7자유도다.
학습 데이터는 작업자가 가상현실(VR) 장비를 쓰고 로봇을 원격 조종하며 만든다. 이 원격조종 시스템은 보스턴다이내믹스의 모델예측제어기(MPC) 위에 구축됐고, 발 추적 장치를 더해 작업자가 걷고 쪼그려 앉는 동작까지 가르칠 수 있게 했다. 모델은 아틀라스와 MTS 시연 데이터, TRI의 '라멘(Ramen)' 데이터, 시뮬레이션 데이터를 함께 학습했다. 떨어진 부품을 다시 집는 등의 회복 동작은 시연 데이터를 추가해 재학습하는 것만으로 구현했고 알고리즘이나 엔지니어링 변경은 없었다고 회사는 설명했다.
연구진은 학습된 정책을 재학습 없이 1.5~2배 빠르게 실행해도 성능이 크게 떨어지지 않았다고 밝혔다. 예측 궤적 안의 시간 간격을 조정하는 방식이다. 다만 원격조종 데이터 시간이나 과제별 성공률은 공개하지 않았다.
스콧 쿤더스마 보스턴다이내믹스 로보틱스 연구 부사장은 하나의 신경망에 여러 장기 과제를 학습시키면 일반화 성능이 좋아질 것이라고 말했다. 러스 테드레이크 TRI LBM 담당 수석부사장은 기존 프로그래밍 방식으로는 휴머노이드 과제를 확장할 수 없었다며 LBM이 강해질수록 더 적은 시연으로 더 견고한 동작을 얻게 된다고 밝혔다.
보스턴다이내믹스는 2021년 6월 현대차그룹이 기업가치 11억달러로 평가해 지분 80%를 인수한 회사다. 소프트뱅크가 나머지 20%를 보유했다. 회사 소개 문구는 여전히 아틀라스를 스팟, 스트레치와 함께 '개발 중인' 전동 휴머노이드로 규정하고 있다. TRI는 2016년 설립돼 길 프랫이 이끌고 있다.
경쟁 구도도 뚜렷하다. 피규어AI가 2025년 2월 공개한 Helix는 70억 파라미터 시각언어모델과 200Hz로 도는 8천만 파라미터 제어기를 결합했고, 엔비디아의 GR00T N1은 22억 개, 피지컬인텔리전스의 pi0는 33억 개 파라미터다. 아틀라스 LBM은 이들보다 훨씬 작지만 다리와 손을 같은 출력으로 제어한다는 점을 내세웠다.
MEKAWIRE 분석
손과 발을 하나의 학습 정책으로 묶으면서 아틀라스의 병목은 제어 코드에서 시연 데이터로 옮겨갔고, 이는 현대차그룹 공장을 가진 쪽에 유리한 구도다.
- Atlas LBM
- Boston Dynamics and Toyota Research Institute
- 2025-08-20
- 450
- 30
- 48
- Helix (S2 + S1)
- Figure AI
- 2025-02-20
- 7080
- 200
- 자료 없음
- GR00T N1 (2B)
- NVIDIA
- 2025-03-18
- 2200
- 120
- 16
- π0
- Physical Intelligence
- 2024-10-31
- 3300
- 50
- 50
각 개발사 자체 페이지와 논문에 공개된 수치. 보스턴다이내믹스 블로그(2025년 8월 20일), 피규어 Helix 게시물(2025년 2월 20일, S2 70억 개+S1 8천만 개 합산, 주기는 S1 200Hz), 엔비디아 GR00T N1 논문 arXiv 2503.14734(총 22억 개, 행동 모듈 120Hz, 16스텝), 피지컬인텔리전스 pi0 논문 arXiv 2410.24164(총 33억 개, 최대 50Hz, 50스텝). 추정치 없음, null은 비공개. 구조가 달라 주기 수치는 성능 순위가 아니다.
2026년 10월 1일 기준
근거는 출력 구조에 있다. 발의 위치가 손의 위치와 같은 30Hz 출력 안에 들어 있고, 밧줄 묶기를 가르친 데이터 파이프라인이 걷기와 쪼그려 앉기도 가르쳤다. 국내 기업 가운데 레인보우로보틱스, 두산로보틱스 등 휴머노이드와 협동로봇을 개발하는 회사들에도 데이터 수집 체계가 하드웨어 사양만큼 중요해졌다는 신호다.
가장 강한 반론은 이 정책이 관절 토크가 아니라 자세 목표값을 내놓는다는 점이다. 균형을 실제로 잡는 일은 여전히 보스턴다이내믹스의 모델 기반 제어 계층이 맡는다. 성공률이 공개되지 않아 영상은 신뢰성보다 가능성을 보여준 수준이다.
강세 시나리오. 코드가 아니라 시연 데이터가 병목이라면 VR 원격조종 도구와 TRI 데이터셋을 함께 쓰는 두 회사는 과제를 빠르게 늘릴 수 있다. 현대차그룹 공장은 실제 작업 데이터를 모을 현장이 된다.
약세 시나리오. 더 큰 시각언어모델을 쓰는 경쟁사가 새로운 물체와 지시에 더 잘 적응할 수 있다. 원격조종 데이터 수집은 느리고 비싸며, 도요타 연구소와의 공동연구 성과물 소유권 문제도 상용화 단계에서 정리돼야 한다.
주목할 신호.
- 2025년 말까지 보스턴다이내믹스나 TRI가 전신 LBM 과제의 성공률과 데이터 시간을 공개하는지.
- 2026년 중 양산형 아틀라스가 공개되고 이 정책 계열을 탑재하는지.
- 블로그가 다음 과제로 꼽은 1인칭 인간 영상과 강화학습이 2026년 상반기 발표에 등장하는지.
- 2025년 8월 20일, 보스턴
- 대형행동모델(LBM), 4억5천만 파라미터 디퓨전 트랜스포머
- 30Hz, 48동작 청크(1.6초) 중 24개 실행
- 머리 장착 HDR 스테레오 카메라, 관절 상태, 자연어 지시
- 아틀라스(50자유도, 그리퍼 7자유도), 아틀라스 MTS(29자유도)
- 아틀라스와 MTS 원격조종, TRI 라멘 데이터, 시뮬레이션
- 재학습 없이 1.5~2배, 성능 저하 크지 않음
- 2024년 10월 16일 공동연구 계약
왜 중요한가
보스턴다이내믹스는 사람이 설계한 동역학 제어로 이름을 알린 회사다. 이번 결과는 조작 작업과 이를 받치는 보행에서 학습 정책이 발 위치까지 정하도록 맡기겠다는 방향 전환을 보여준다. 도요타 뉴스룸은 새 기능을 코드 한 줄 새로 쓰지 않고 추가할 수 있게 됐다고 설명했다.
현대차그룹 입장에서는 공장 작업 하나를 추가하는 비용 구조가 달라진다. VR 시연과 재학습으로 과제를 가르칠 수 있다면 작업마다 드는 엔지니어링 비용이 줄고, 대신 숙련 조종 인력과 데이터 품질이 핵심 자원이 된다. 회사는 회복 동작도 이 방식으로 알고리즘 변경 없이 추가했다고 밝혔다.
경쟁사 비교
피규어AI의 Helix는 7~9Hz로 도는 70억 파라미터 시각언어모델과 200Hz 8천만 파라미터 제어기로 35자유도 상체를 다룬다. 엔비디아 GR00T N1은 22억 파라미터와 120Hz 행동 모듈, 피지컬인텔리전스 pi0는 30억 파라미터 백본과 3억 파라미터 행동 전문가를 결합해 최대 50Hz로 동작한다.
아틀라스 LBM은 4억5천만 개로 가장 작고 주기도 30Hz로 느리다. 차별점은 발과 몸통, 손을 한 출력으로 묶은 제어 범위와 하드웨어 파트너의 깊이다. 반면 대규모 인터넷 사전학습 언어 백본은 설명되지 않았고, 두 회사도 VLM과 VLA 적용을 향후 과제로 꼽았다. 국내 휴머노이드 개발사들이 비교 대상으로 삼을 만한 정량 수치는 공개되지 않아 직접 비교에는 한계가 있다.
밸류에이션 맥락
두 회사는 공동연구의 금전 조건을 공개하지 않았고, 보스턴다이내믹스는 외부 투자 유치를 하지 않는다. 마지막 공개 가격은 2021년 6월 현대차그룹이 지분 80%를 인수할 때 적용된 기업가치 11억달러다.
이 수치는 전동 아틀라스와 휴머노이드 투자 열풍 이전의 것이다. 피규어AI는 2024년 2월 시리즈B에서만 6억7500만달러를 유치했다. 향후 보스턴다이내믹스의 가치 평가는 이번 같은 연구 성과가 양산 프로그램으로 이어지는지에 크게 좌우될 전망이다.
공급망 파급
이번 LBM은 새 부품보다 데이터 인프라에 기댄다. 블로그가 밝힌 입력은 머리의 HDR 스테레오 카메라 두 대, 50자유도의 고유수용 감각 정보, 7자유도 그리퍼다. 원격조종에는 VR 헤드셋, 베이스 스테이션, 컨트롤러, 가슴과 발 추적 장치가 쓰였다.
부품 업체에는 카메라 품질, 그리퍼 정밀도, 액추에이터 반복 정밀도가 하드웨어 사양이자 학습 데이터 품질 요소가 된다는 뜻이다. 손발을 같은 방식으로 다루는 정책은 학습된 자세 목표를 정확히 따라가는 다리 액추에이터의 중요성을 키운다. 현대차그룹 부품 계열사가 후보로 거론될 수 있지만 2025년 8월 기준 공급 계약은 공개되지 않았다.
지켜볼 신호
첫째, 정량 지표 공개 여부다. 블로그에는 구조 정보만 있고 성공률과 데이터 규모는 없다. TRI가 수치를 담은 논문을 내면 Helix, GR00T, pi0와 같은 기준으로 비교할 수 있다.
둘째, 데이터 원천의 확대다. 블로그는 다른 로봇의 데이터와 1인칭 인간 영상을 다음 단계로 꼽았다. 셋째, 양산형 아틀라스 설계와 이 정책의 탑재 여부, 그리고 현대차그룹 공장 투입 일정이다.
애널리스트 시각
논지. 보스턴다이내믹스와 TRI는 비교적 작은 모델로 휴머노이드 전신 동작을 시연 학습으로 가르칠 수 있음을 보였다. 경쟁의 축은 데이터 처리량과 하드웨어 신뢰성으로 옮겨가고, 여기서는 현대차그룹의 제조 기반이 강점이다.
확신도 중간. 구조 정보가 회사 블로그에 상세히 공개된 점은 논지를 뒷받침한다. 다만 성공률과 데이터 규모가 없고 시연이 선별된 작업 한 가지라는 점, 균형은 여전히 고전 제어가 맡는다는 점에서 높음으로 보기는 어렵다.
따져봐야 할 질문
스팟 워크숍 정책에는 몇 시간 분량의 원격조종 데이터가 필요했고, 과제를 하나 더할 때마다 필요한 데이터는 어떻게 늘어나나.
TRI 라멘 데이터와 시뮬레이션 데이터의 비중은 얼마이며 전신 과제 성능에 실제로 기여했나. 아틀라스가 상용화되면 학습된 모델의 소유권과 사용권은 보스턴다이내믹스와 TRI 중 누가 갖게 되나.