ボストンダイナミクスとトヨタ系研究所、4億5000万パラメーターの行動モデル1つでAtlasの手足を同時制御
ボストンダイナミクスとTRIは、単一の大規模行動モデルで人型ロボットAtlasの歩行と操作を同時に制御する実演を公開した。30Hzで動く4億5000万パラメーターのモデルは、VR遠隔操作のデータから新たな動作をコードを書かずに学ぶ。成功率やデータ量は開示していない。
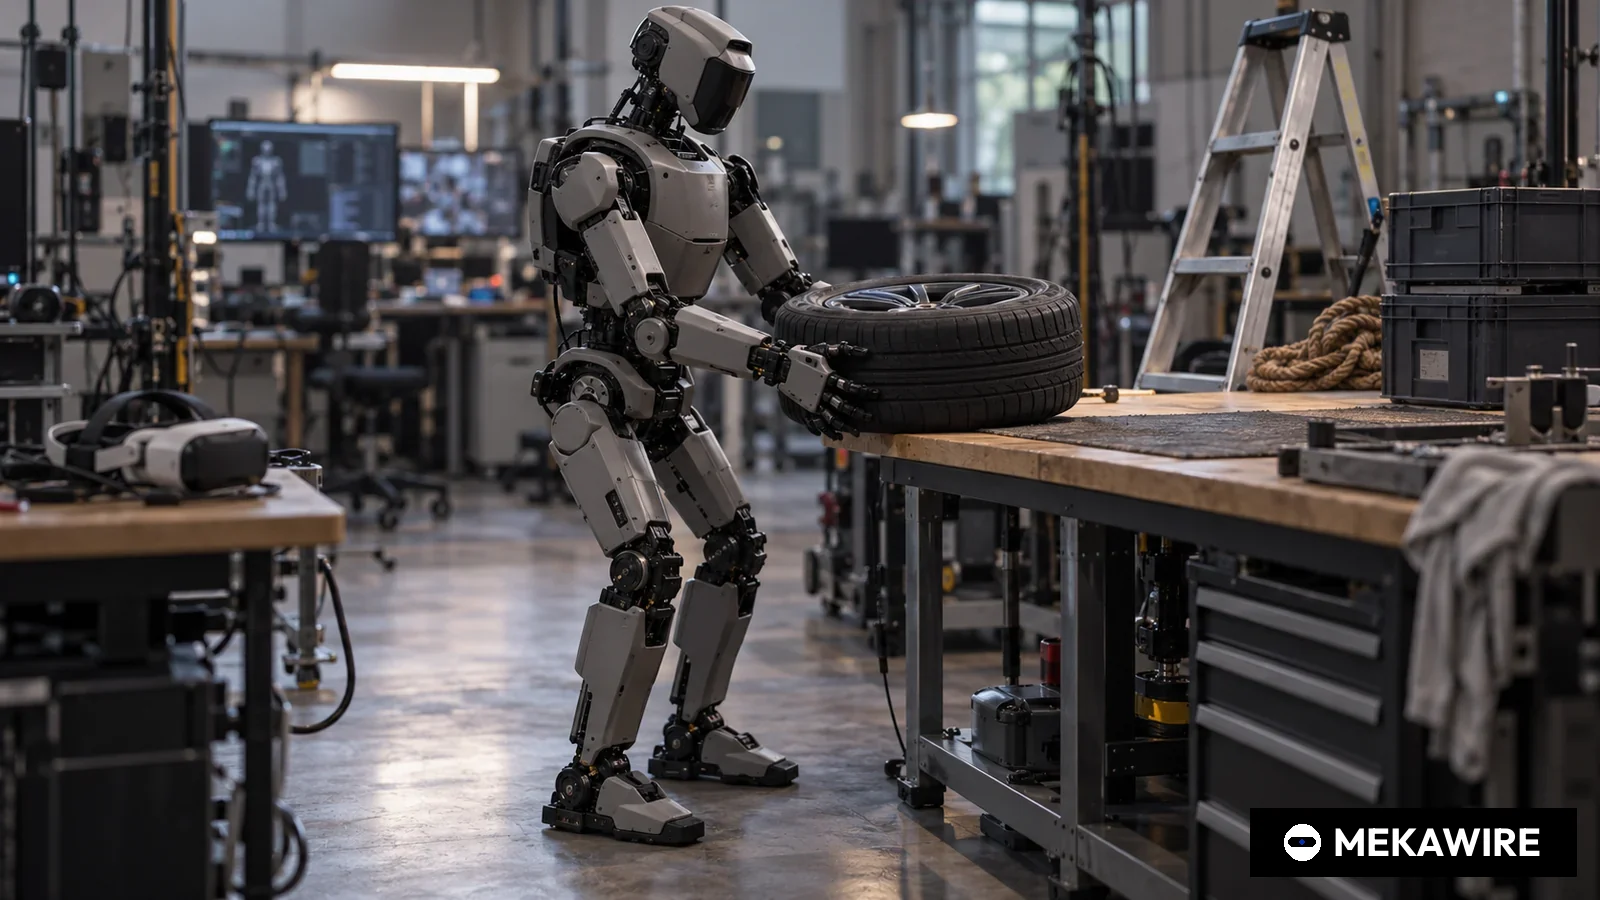
米ボストンダイナミクスとトヨタ自動車傘下のトヨタリサーチインスティテュート(TRI)は8月20日、単一の「大規模行動モデル(LBM)」で人型ロボット「Atlas」の歩行と手作業を同時に制御する実演映像を公開した。両社が2024年10月に結んだ共同研究契約の初の公開成果となる。
ボストンダイナミクスが同日、自社ブログに掲載した技術解説によると、モデルはパラメーター数4億5000万の拡散トランスフォーマーで、フローマッチング手法で学習した。毎秒30回(30Hz)動作し、頭部に搭載した2台のHDRステレオカメラの画像、関節などの状態、自然言語の指示を入力として、1.6秒分にあたる48個の動作を一度に予測する。そのうち24個を実行した後に再び推論する。
要点は制御構造にある。トヨタの米国ニュースルームに掲載された共同発表によると、同様の動きを見せた従来の人型ロボットは、歩行やバランスの制御と腕による操作を分けて扱うのが一般的だった。今回は1つのLBMがロボット全体を直接制御し、手と足をほぼ同じように扱うという。出力には両グリッパー、首の回転、胴体の姿勢、両手両足の位置姿勢が含まれる。
映像の作業は同社が「Spotワークショップ」と呼ぶものだ。言語指示を受ける単一の方策が、台車から四足ロボット「Spot」の脚を取り出して折りたたみ棚に置き、下段の棚から引き出したケースにSpotの前面カバーを入れ、青いケースの部品を運搬台車に移す。研究者が途中で箱のふたを閉めたり、箱を床の上で滑らせたりしても、Atlasはプログラムを変えずに自ら動きを修正したという。
同社はAtlasと、上半身だけを取り出した試験装置「Atlas MTS」で数十種類の作業を検証したと説明した。ロープを結ぶ、バースツールを裏返す、テーブルクロスを広げる、ブロックを積む、Tシャツをたたむ、22ポンド(約10キロ)の自動車用タイヤを扱うといった例を挙げた。自由度はAtlasが50、MTSが29で、グリッパーは1つあたり7だ。
学習データは、作業者がVR機器を装着してロボットを遠隔操作して集める。遠隔操作システムは同社のモデル予測制御(MPC)を土台とし、足の追跡装置を加えて歩行やしゃがみ込みも教えられるようにした。学習にはAtlasとMTSの実演データ、TRIの「Ramen」データ、シミュレーションデータを併用した。落ちた部品を拾い直すといった回復動作は、実演データを追加して再学習するだけで実現し、アルゴリズムや設計の変更は不要だったという。
推論時に予測軌道内の時間配分を調整することで、再学習なしに方策を1.5~2倍の速度で実行しても性能は大きく落ちなかったとも明らかにした。一方、遠隔操作データの総時間や作業ごとの成功率は公表していない。
ボストンダイナミクスのロボティクス研究担当副社長、Scott Kuindersma氏は、1つのニューラルネットワークに多くの長時間作業を学ばせることで汎化性能が高まると述べた。TRIで大規模行動モデルを統括するシニアバイスプレジデントのRuss Tedrake氏は、従来のプログラミング手法では人型ロボットの作業を拡大できなかったとし、LBMが強くなるほど少ない実演でより頑健な動作が得られると語った。
ボストンダイナミクスは2021年6月、韓国の現代自動車グループが企業価値11億ドルで株式の80%を取得し、ソフトバンクが20%を保有する体制となった。会社概要ではAtlasを、SpotやStretchと並ぶ「開発中」の電動人型ロボットと位置付けている。TRIは2016年設立で、ギル プラット氏が率いる。
競合をみると、米Figure AIが2025年2月に公表した「Helix」は70億パラメーターの視覚言語モデルと200Hzで動く8000万パラメーターの制御器を組み合わせる。米エヌビディアの「GR00T N1」は22億、米Physical Intelligenceの「pi0」は33億パラメーターだ。Atlas LBMははるかに小さいが、脚と手を同じ出力で制御すると開発側は説明する。人手不足が深刻な日本の製造現場にとっては、新しい作業をプログラムではなく実演で教えられるかどうかが導入判断の焦点になる。
MEKAWIRE分析
足と手の位置姿勢を1つの学習方策で出力させたことで、Atlasのボトルネックは制御コードから実演データへと移った。
- Atlas LBM
- Boston Dynamics and Toyota Research Institute
- 2025-08-20
- 450
- 30
- 48
- Helix (S2 + S1)
- Figure AI
- 2025-02-20
- 7080
- 200
- データなし
- GR00T N1 (2B)
- NVIDIA
- 2025-03-18
- 2200
- 120
- 16
- π0
- Physical Intelligence
- 2024-10-31
- 3300
- 50
- 50
各社の自社ページおよび論文による開示値。ボストンダイナミクスのブログ(2025年8月20日)、Figure Helix記事(2025年2月20日、S2の70億とS1の8000万の合計、周期はS1の200Hz)、エヌビディアGR00T N1論文arXiv 2503.14734(計22億、行動モジュール120Hz、16ステップ)、Physical Intelligence pi0論文arXiv 2410.24164(計33億、最大50Hz、50ステップ)。推計なし、nullは非開示。周期の意味は構造ごとに異なり、性能順位ではない。
2026年10月1日時点
根拠は出力構造にある。足の位置姿勢が手と同じ30Hzの出力に並び、ロープ結びを教えたデータの流れが歩行やしゃがみ込みも教えた。バランス制御器と操作ソフトの間にあった手作業の調整がなくなる。
最も強い反論は、方策が関節トルクではなく位置姿勢の目標値を出している点だ。実際にバランスを保つのは依然として同社のモデルベース制御層である。成功率が公表されていない以上、映像が示すのは実現可能性であって信頼性ではない。
強気シナリオ。コードではなく実演データが制約なら、VR遠隔操作の道具とTRIのデータを持つ両社は作業を素早く増やせる。4億5000万パラメーターという規模は学習と推論の費用を抑え、現代自動車グループの工場が実作業の供給源となる。
弱気シナリオ。より大きな視覚言語モデルを使う競合のほうが、新しい物体や指示への対応で優れる可能性がある。遠隔操作データの収集は遅く高価で、トヨタ系研究所との共同研究から生まれたモデルの権利関係も商用化の段階で整理が要る。
注目すべき兆候。
- 2025年末までにボストンダイナミクスかTRIが全身LBM作業の成功率とデータ時間を公表するか。
- 2026年中に量産型Atlasが公開され、この方策群を搭載するか。
- ブログが次の課題に挙げた一人称視点の人間の動画と強化学習が、2026年前半の発表に登場するか。
- 2025年8月20日、ボストン
- 大規模行動モデル(LBM)、4億5000万パラメーターの拡散トランスフォーマー
- 30Hz、48動作(1.6秒)を予測し24動作を実行
- 頭部HDRステレオカメラ、関節状態、自然言語の指示
- Atlas(50自由度、グリッパー7自由度)、Atlas MTS(29自由度)
- AtlasとMTSの遠隔操作、TRIのRamenデータ、シミュレーション
- 再学習なしで1.5~2倍、性能低下は限定的
- 2024年10月16日に共同研究契約
なぜ重要か
ボストンダイナミクスは人手で設計した動的制御で名を上げた企業だ。今回の成果は、操作作業とそれを支える歩行について、足の置き場所まで学習方策に委ねる方向へ舵を切ったことを示す。トヨタのニュースルームは、新たな機能を新しいコードを1行も書かずに追加できると説明した。
導入企業にとっての変化は、作業を1つ増やす費用だ。VRでの実演と再学習で作業を教えられるなら、工程ごとのエンジニアリング費用は下がり、熟練オペレーターの時間とデータ品質が希少資源になる。人手不足に直面する日本の工場では、ロボットSIerの工数をどこまで減らせるかが評価の軸になる。
競合分析
Figure AIのHelixは、7~9Hzで動く70億パラメーターの視覚言語モデルと、200Hzの8000万パラメーター制御器で35自由度の上半身を動かす。エヌビディアのGR00T N1は22億パラメーターで行動モジュールは120Hz、pi0は30億パラメーターの基盤に3億パラメーターの行動専門部を組み合わせ最大50Hzで動く。
Atlas LBMは4億5000万パラメーターと4モデルで最小、周期も30Hzと遅い。差異化の要素は足、胴体、手を1つの出力で扱う制御範囲と、ハードウェアを持つパートナーの厚みだ。トヨタにとっては、自社研究所のLBMを他社の最先端ハードで試せる点に意味がある。
企業価値の背景
両社は提携の金銭条件を開示しておらず、ボストンダイナミクスは外部から資金調達をしていない。直近の公開価格は2021年6月に現代自動車グループが株式80%を取得した際の企業価値11億ドルだ。
この数字は電動Atlasや人型ロボットへの投資ブーム以前のものだ。Figure AIは2024年2月のシリーズBだけで6億7500万ドルを調達した。ボストンダイナミクスの将来の評価は、今回のような研究成果が量産計画につながるかに大きく左右される。
サプライチェーンへの影響
今回のLBMは新しい部品よりもデータ基盤に依存する。ブログが挙げた入力は頭部の2台のHDRステレオカメラ、50自由度分の状態、1つあたり7自由度のグリッパーだ。遠隔操作にはVRヘッドセット、ベースステーション、コントローラー、胸と足の追跡装置を使った。
部品メーカーにとっては、カメラの画質、グリッパーの器用さ、アクチュエーターの繰り返し精度がハード仕様であると同時に学習データの質を左右する要素になる。手足を同等に扱う方策は、学習した目標姿勢に正確に追従する脚部アクチュエーターの重要性を高める。精密減速機やモーターに強い日本の部品メーカーには機会となり得るが、2025年8月時点で供給関係は公表されていない。
今後の注目点
第1に定量指標の開示だ。ブログには構造の説明はあるが、成功率やデータ量はない。TRIが数値入りの論文を出せば、Helix、GR00T、pi0と同じ物差しで比較できる。
第2にデータ源の拡大で、ブログは他のロボットのデータや一人称視点の人間の動画を次の段階に挙げた。第3に量産型Atlasの設計と、同じ方策群の搭載の有無だ。
アナリストの見方
見立て。ボストンダイナミクスとTRIは、比較的小さなモデルで人型ロボットの全身動作を実演から教えられることを示した。競争軸はデータ処理量とハードの信頼性に移り、そこでは現代自動車グループの製造基盤が強みになる。
確度は中程度。構造の詳細が自社ブログで開示されている点は見立てを支える。一方で成功率やデータ量がなく、実演が選ばれた作業1つに限られ、バランスは従来型制御が担っているため、高とは評価しにくい。
問うべき論点
Spotワークショップの方策には何時間分の遠隔操作データが必要だったのか。作業を1つ増やすごとに必要なデータはどう変わるのか。
Ramenデータとシミュレーションは学習のどの程度を占め、全身作業の性能向上に寄与したのか。Atlasが商用化された場合、モデルの権利はボストンダイナミクスとTRIのどちらが持つのか。