NVIDIA GR00T 2 erreicht mit einer Demonstration 71 Prozent, mit fünf 95 Prozent
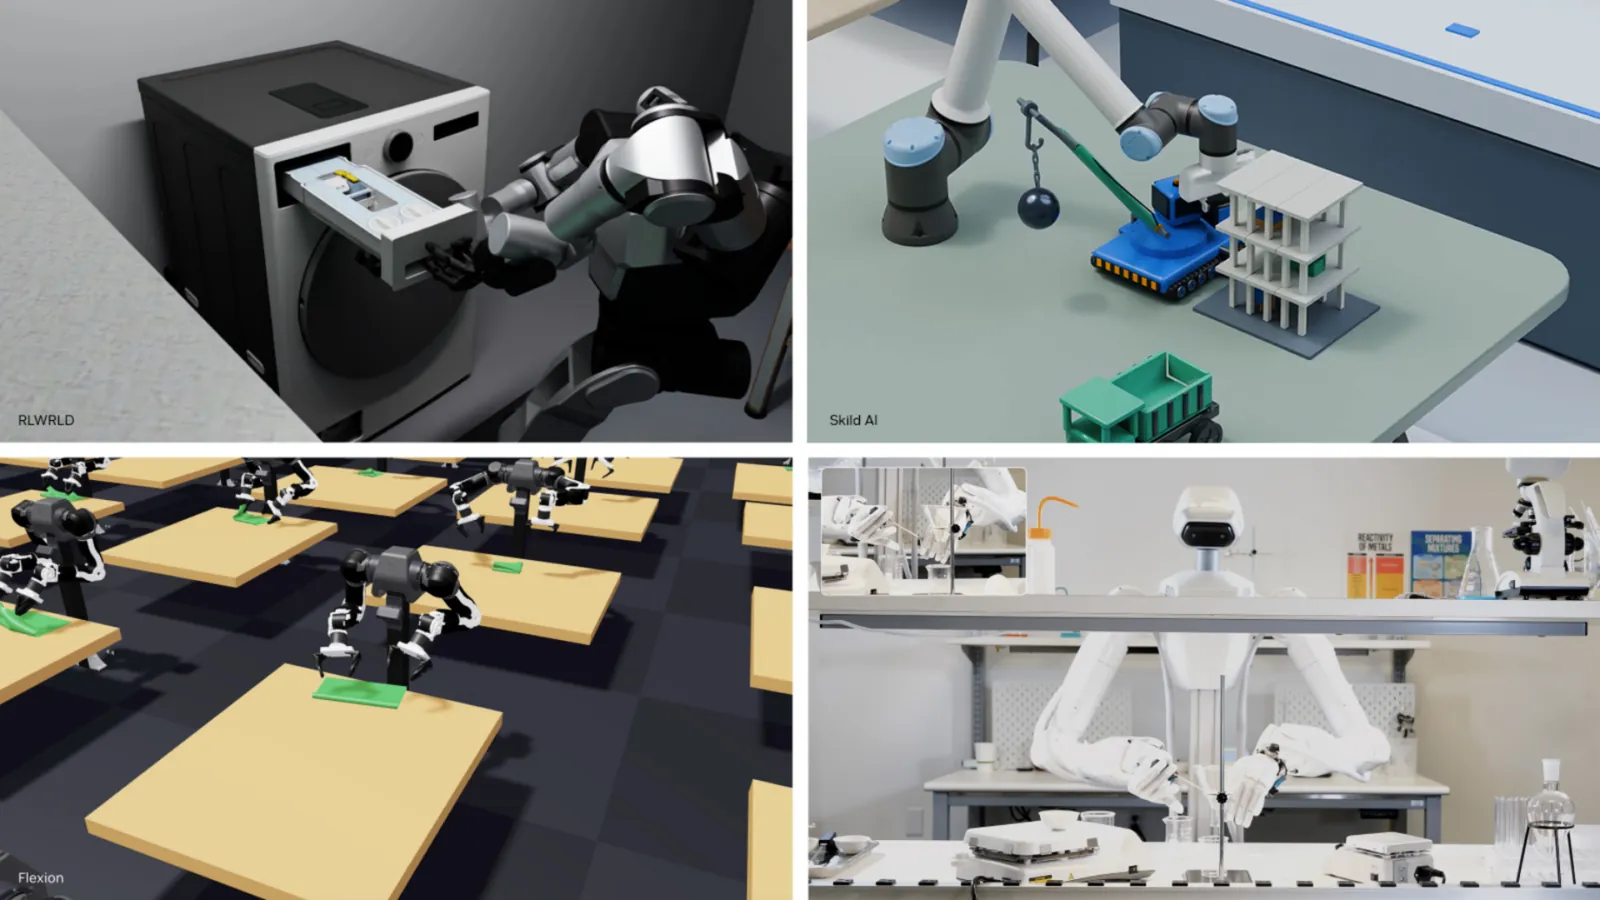
NVIDIA teilte am 9. November zur Konferenz CoRL in Austin in einem Blogbeitrag mit, sein neues Weltaktionsmodell GR00T 2 auf Basis von Cosmos habe mit einer Demonstration je Aufgabe im Schnitt 71 Prozent von 50 Aufgaben gelöst, mit fünf Demonstrationen 95 Prozent.
Ohne aufgabenspezifische Demonstration schaffte es 40 der 50 Aufgaben mindestens einmal. Laut NVIDIA-Forschungsseite enthält das Vortraining 402.730 Stunden Egoperspektiv-Video von Menschen, davon 100.000 Stunden offen verfügbar, rund das 19-Fache der 20.854 Stunden, die NVIDIA für GR00T N1.7 angibt.
Isaac Lab 3.0 trainiert laut NVIDIA mit Newton bis zu 2,5-mal schneller.
NVIDIA hat GR00T 2 am 9. November auf der Conference on Robot Learning (CoRL) in Austin vorgestellt und im Unternehmensblog als offenes Weltaktionsmodell auf Basis der Plattform Cosmos beschrieben. Mit einer einzigen Demonstration je Aufgabe erreichte das Modell über 50 getestete Aufgaben eine durchschnittliche Erfolgsquote von 71 Prozent, mit fünf Demonstrationen 95 Prozent, teilte NVIDIA mit. Ohne aufgabenspezifische Demonstration löste es 40 der 50 Aufgaben mindestens einmal. Das Modell lerne aus menschlichen Vorführungen und übertrage Fähigkeiten ohne Roboterdemonstrationen auf andere Roboterformen.
Der Schwerpunkt liegt auf den Trainingsdaten. Im Blog nennt NVIDIA Roboterdaten und 100.000 Stunden quelloffener Egoperspektiv-Videos von Menschen. Diese 100.000 Stunden sind der veröffentlichte Teil. Die Forschungsseite zu GR00T 2 beziffert das Vortraining auf 402.730 Stunden Egoperspektiv-Video arbeitender Menschen, 23.500 Stunden Roboter-Teleoperation und 10.184 Stunden Demonstrationen mit einem Handgreifer; 100.000 Stunden des Menschenvideos stehen auf Hugging Face. Das GitHub-Repository der GR00T-Familie führt weiterhin GR00T N1.7 als aktuelle öffentliche Version und nennt für dessen Vortraining 20.000 Stunden EgoScale-Video; NVIDIAs Beitrag auf Hugging Face beziffert sie genau auf 20.854 Stunden. Nach MEKAWIRE-Berechnung (402.730 / 20.854) nutzt GR00T 2 im Vortraining damit rund 19-mal so viel menschliches Videomaterial. NVIDIA zufolge liegt GR00T 2 auf den Ranglisten RoboCasa365, RoboLab, RoboDojo und MolmoSpaces in den Kategorien Vision-Language-Action und Weltaktionsmodell jeweils unter den ersten drei. Laut Blog testet Nexuni das Modell für Wäschehandling, Foxconn setzt es in der Serverfertigung ein und Siemens prüft industrielle Anwendungen.
Isaac Lab 3.0 verlagert das Training auf Newton
Das quelloffene Robotiklern-Framework Isaac Lab 3.0 lässt Agenten Trainingsumgebungen aufsetzen, wechselt zwischen den Physik-Solvern PhysX und Newton und bringt eine neue Bibliothek für bestärkendes Nachtraining von Modellen wie GR00T. Mit Newton lassen sich verformbare Objekte wie Kabel und Stoff sowie Roboterhände mit vielen Gelenken simulieren. In einem bildbasierten Benchmark für geschickte Manipulation erreichte Isaac Lab 3.0 mit Newton bis zum 2,5-fachen Trainingsdurchsatz von Isaac Lab 2.3 mit PhysX, so NVIDIA. Skild AI stellte mit STEEL einen Starrkörper-Solver auf Newton-Basis vor; Flexion, FieldAI und RLWRLD gehören zu den genannten Partnern.
Wo GR00T 2 steht
- NVIDIA GR00T N1.7
- Aktuelle GitHub-Version
- 20.854 Stunden (EgoScale)
- Ja, 3 Mrd. Parameter, NVIDIA Open Model License
- Laut README vergleichbar mit N1.6, rund 40 Hz auf RTX PRO 6000
- NVIDIA GR00T 2
- 9. Nov. 2026
- 402.730 Stunden im Vortraining (100.000 offen) plus Roboterdaten
- Am 14. Nov. nicht im öffentlichen Repository
- Top drei auf vier Ranglisten
- Runway Praxis-1
- 30. Sept. 2026 (offene Gewichte seit 11. Nov.)
- Nicht offengelegt
- Ja, 27 Mrd., Apache 2.0
- 46,2 Prozent auf RoboLab-120
Quellen: NVIDIA-Blog (9. Nov.), NVIDIA-Forschungsseite zu GR00T 2, README des NVIDIA-Repositorys Isaac-GR00T (abgerufen 14. Nov.), Runway-Mitteilungen (30. Sept. und 11. Nov.) Verhältnis der Videostunden als MEKAWIRE-Berechnung.
Stand: 14. Nov. 2026
Die Benchmark-Angaben sind nicht direkt vergleichbar: Runway nannte am 11. November für Praxis-1 einen einzelnen RoboLab-120-Wert, NVIDIA nur Ranglistenplätze auf vier Listen.
MEKAWIRE-Analyse
In der Woche, in der OpenAI sein Robotikteam in die allgemeine Forschung eingliederte, setzt NVIDIA stärker auf ein robotikspezifisches Weltaktionsmodell, das vor allem mit Menschenvideos trainiert ist. Beide Wege können nicht zugleich der günstigste sein.
Kommerziell zählt die Kurve von 71 auf 95 Prozent: Reichen fünf Demonstrationen für 95 Prozent bei realen Aufgaben, sinken die Integrationskosten in der Fabrik deutlich. Dass Siemens das Modell prüft, macht die Frage für deutsche Anwender aus Automobil- und Maschinenbau konkret. Dagegen spricht, dass die 50 Aufgaben und Bedingungen von NVIDIA selbst stammen und die Gewichte beim MEKAWIRE-Abruf am 14. November noch nicht im öffentlichen Repository lagen. Zu beobachten sind eine Modellkarte mit Gewichten und Lizenz, unabhängige Ranglisteneinträge und ob Foxconn oder Siemens eine Linie im Serienbetrieb nennen.
- 71 Prozent über 50 Aufgaben mit 1 Demo je Aufgabe, 95 Prozent mit 5 (NVIDIA)
- 40 von 50 Aufgaben mindestens einmal gelöst
- 402.730 Stunden im Vortraining (100.000 offen), rund 19-mal die 20.854 Stunden von GR00T N1.7 (MEKAWIRE-Berechnung)
- Top drei auf RoboCasa365, RoboLab, RoboDojo, MolmoSpaces (NVIDIA)
- Bis zu 2,5-facher Trainingsdurchsatz gegenüber Version 2.3
- Nexuni, Foxconn, Siemens, MicroAGI
- 9. November 2026, CoRL, Austin
Warum das wichtig ist
NVIDIA reports 71% average success across 50 tasks with one demonstration per task and 95% with five, suggesting lower task-specific data requirements if results transfer to production. Completing 40 of 50 tasks at least once without task demonstrations indicates breadth but leaves repeatability unresolved. Named users are Nexuni, Foxconn, Siemens and MicroAGI, while deployment volumes and commercial terms are absent.
Wettbewerbsanalyse
The supplied material lists Physical Intelligence as a direct rival to Skild AI in robot foundation models, and Skild AI builds a general-purpose model meant to run on many robot types. Runway released Praxis-1 with open weights on Nov 11 and is extending its world models into robot control, per the supplied company description. RLWRLD, Flexion and FieldAI are also building robot foundation or autonomy stacks, but the input does not position them against GR00T 2, and it provides no matched benchmark comparison with NVIDIA.
Bewertungskontext
NVIDIA is public, but the supplied material gives no market cap or valuation estimate, so no pricing assessment is possible here. For peer context only, Skild AI's $14B valuation is disclosed, with $1.7B total funding including a $1.4B Series C. Flexion's $50M and FieldAI's $405M are funding figures, and no valuation is supplied for either.
Zugrunde liegende Forschung
The supplied NVIDIA papers are ChunkTrust, Magic-W0 and AlphaNIST, whose titles cover execution horizons, world-action modeling and assembly skills. RLWRLD lists PointWAM and PaceVLA, and Skild AI lists a sim-to-real humanoid locomotion paper. No results or direct links to GR00T 2's reported gains are supplied.
Folgen für die Lieferkette
NVIDIA supplies Isaac, GR00T, Cosmos and Jetson Thor, giving it several points of participation in robot development. GR00T 2 pretraining uses 402,730 hours of egocentric human video, of which 100,000 hours are openly released, about 19 times the 20,854 hours NVIDIA gives for GR00T N1.7 (MEKAWIRE calculation). Hardware requirements, component suppliers and deployment costs are not specified.
Worauf jetzt zu achten ist
Watch for independent replication of the 71% and 95% success rates, including repeated trials of tasks completed without demonstrations. Production volumes and paid deployments among named users would clarify commercial adoption. Check whether Isaac Lab 3.0's claimed throughput of up to 2.5x versus Isaac Lab 2.3 with PhysX translates into lower training costs on comparable workloads.
Analystensicht
If fewer demonstrations and faster simulation reduce development effort, NVIDIA's physical-AI stack could see broader adoption. The supplied evidence, which is NVIDIA's own reporting, supports technical progress, while revenue impact is unquantified. Repeatable production performance and deployment economics should drive any commercial assessment.
Offene Fragen
How many trials underpin each success rate, and what hardware, task selection and evaluation conditions were used? Which named users have paid production deployments, and what are their intervention rates, training costs and deployment volumes?