엔비디아 GR00T 2, 시연 1회로 50개 작업 평균 71%, 5회면 95%
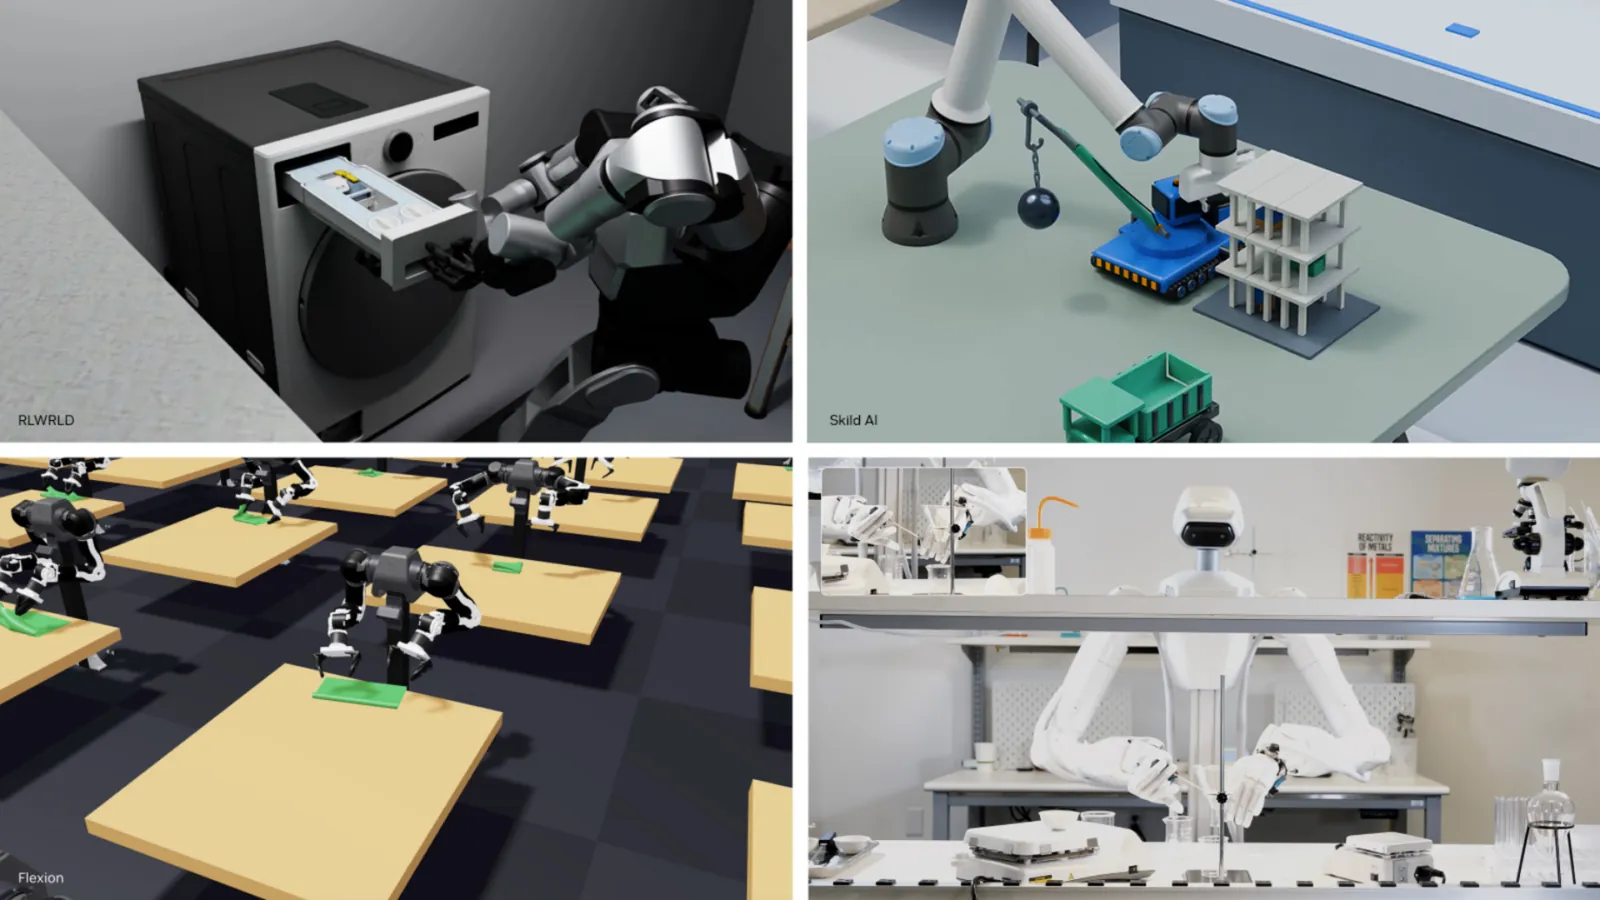
엔비디아는 9일 미국 오스틴 로봇학습학회(CoRL)에 맞춰 낸 블로그에서 코스모스 기반 월드 액션 모델 GR00T 2가 작업당 시연 1회로 50개 작업 평균 71%, 5회로 95%의 성공률을 냈고, 작업별 시연 없이도 50개 중 40개를 한 번 이상 완수했다고 밝혔다.
엔비디아 연구 페이지에 따르면 사전학습에 쓴 1인칭 인간 영상은 40만2730시간이고, 이 가운데 10만 시간을 공개했다. 엔비디아가 밝힌 GR00T N1.7의 2만854시간의 약 19배다. 엔비디아는 뉴턴 물리엔진으로 학습 속도를 최대 2.5배 높인 아이작 랩 3.0도 내놓았다.
엔비디아가 9일 미국 오스틴에서 열린 로봇학습학회(CoRL)에서 GR00T 2를 공개했다. 회사 블로그에 따르면 GR00T 2는 코스모스 플랫폼 위에 만든 공개형 월드 액션 모델이다. 엔비디아는 작업당 시연 1회만으로 50개 평가 작업에서 평균 71%의 성공률을 냈고, 시연을 5회로 늘리면 95%에 이르렀다고 밝혔다. 작업별 시연이 전혀 없을 때도 50개 중 40개를 한 번 이상 완수했다. 사람의 시연에서 배우고 로봇 시연 없이 다른 형태의 로봇으로 기술을 옮길 수 있다고 회사 측은 설명했다.
핵심은 학습 데이터다. 블로그는 GR00T 2가 로봇 데이터와 함께 엔비디아가 오픈소스로 공개한 1인칭 인간 영상 10만 시간을 학습했다고 소개했다. 이 10만 시간은 공개분이다. 엔비디아 GR00T 2 연구 페이지는 사전학습 데이터에 작업 중인 사람의 1인칭 영상 40만2730시간, 로봇 원격조작 2만3500시간, 손에 쥐는 그리퍼 시연 1만184시간이 들어갔고, 인간 영상 가운데 10만 시간을 허깅페이스에 공개했다고 밝혔다. 엔비디아 GR00T 깃허브 저장소는 여전히 GR00T N1.7을 최신 공개 버전으로 소개하며, N1.7이 사전학습에 에고스케일 인간 영상 2만 시간을 썼다고 적고 있다. 엔비디아의 허깅페이스 글은 정확한 수치를 2만854시간으로 밝혔다. MEKAWIRE 계산(40만2730÷2만854)으로 GR00T 2의 사전학습 인간 영상은 N1.7의 약 19배다. 엔비디아는 GR00T 2가 로보카사365, 로보랩, 로보도조, 몰모스페이스 벤치마크의 VLA와 월드 액션 모델 부문에서 모두 상위 3위 안에 든다고 밝혔다. 블로그에 따르면 넥수니는 세탁물 처리에, 폭스콘은 서버 제조 자동화에 적용하고 있고 지멘스는 산업 현장 적용을 검토하고 있다.
아이작 랩 3.0, 학습을 뉴턴으로 옮기다
오픈소스 로봇학습 프레임워크 아이작 랩 3.0은 에이전트가 학습 환경을 꾸리고, 피직스와 뉴턴 물리엔진을 바꿔 쓰며, GR00T 같은 모델에 강화학습 후처리를 적용하도록 했다. 뉴턴과 결합해 케이블과 천 같은 변형 물체, 관절이 많은 로봇 손도 모사한다. 엔비디아는 비전 기반 정밀 조작 벤치마크에서 뉴턴을 쓴 아이작 랩 3.0의 학습 처리량이 피직스 기반 2.3 대비 최대 2.5배라고 밝혔다. 스킬드AI는 뉴턴 기반 강체 물리 솔버 STEEL을 발표했고, 국내 스타트업 리얼월드(RLWRLD)도 엔비디아가 이름을 든 협력사에 포함됐다.
GR00T 2는 어디쯤인가
- 엔비디아 GR00T N1.7
- 현재 깃허브 공개판
- 2만854시간(에고스케일)
- 있음, 30억 파라미터, 엔비디아 오픈모델 라이선스
- README상 N1.6과 비슷한 성능, RTX PRO 6000에서 약 40Hz
- 엔비디아 GR00T 2
- 2026년 11월 9일
- 사전학습 40만2730시간(10만 시간 공개)과 로봇 데이터
- 11월 14일 기준 공개 저장소에 없음
- 네 개 순위표 상위 3위
- 런웨이 프락시스-1
- 2026년 9월 30일(가중치 공개 11월 11일)
- 비공개
- 있음, 270억, 아파치 2.0
- 로보랩-120 46.2%
출처: 엔비디아 블로그(11월 9일), 엔비디아 GR00T 2 연구 페이지, 엔비디아 Isaac-GR00T 깃허브 README(11월 14일 확인), 런웨이 발표(9월 30일, 11월 11일). 인간 영상 배율은 MEKAWIRE 계산.
2026년 11월 14일 기준
벤치마크 주장은 직접 비교하기 어렵다. 런웨이는 11일 프락시스-1의 로보랩-120 단일 점수를 냈지만, 엔비디아는 네 개 순위표의 순위대만 제시했다.
MEKAWIRE 분석
오픈AI가 로봇팀을 범용 연구로 흡수한 같은 주에 엔비디아는 인간 영상 중심으로 학습한 로봇 전용 월드 액션 모델에 더 크게 걸었다. 두 길이 모두 가장 싼 길일 수는 없다.
상업적으로 의미 있는 숫자는 71%에서 95%로 오르는 곡선이다. 시연 5회로 실제 작업에서 95%가 나온다면 공장의 도입 비용은 크게 줄어든다. 반론은 50개 작업과 조건이 엔비디아 자체 기준이라는 점, MEKAWIRE가 14일 확인한 시점에 공개 저장소에 가중치가 없었다는 점이다. 국내 로봇 기업에는 엔비디아 생태계에 참여한 리얼월드 사례처럼 데이터와 현장 작업을 쥔 쪽이 협상력을 갖게 된다. 가중치와 라이선스가 담긴 GR00T 2 모델 카드, 외부 순위표 등재, 폭스콘이나 지멘스가 실제 생산라인을 공개하는지 지켜볼 필요가 있다.
- 작업당 1회 시연 50개 작업 평균 71%, 5회 95%(엔비디아)
- 50개 중 40개 작업 1회 이상 완수
- 사전학습 40만2730시간(10만 시간 공개), GR00T N1.7의 2만854시간 대비 약 19배(MEKAWIRE 계산)
- 로보카사365, 로보랩, 로보도조, 몰모스페이스 상위 3위(엔비디아)
- 학습 처리량 2.3 대비 최대 2.5배
- 넥수니, 폭스콘, 지멘스, 마이크로AGI
- 2026년 11월 9일, CoRL, 오스틴
매일 아침 8시, 로봇 산업 1면을 텔레그램으로
주요 기사와 신규 투자, 인수, 제휴를 한 장에 담아 보냅니다. 관심 기업 소식은 들어오는 대로 알립니다.
왜 중요한가
NVIDIA reports 71% average success across 50 tasks with one demonstration per task and 95% with five, suggesting lower task-specific data requirements if results transfer to production. Completing 40 of 50 tasks at least once without task demonstrations indicates breadth but leaves repeatability unresolved. Named users are Nexuni, Foxconn, Siemens and MicroAGI, while deployment volumes and commercial terms are absent.
경쟁사 비교
The supplied material lists Physical Intelligence as a direct rival to Skild AI in robot foundation models, and Skild AI builds a general-purpose model meant to run on many robot types. Runway released Praxis-1 with open weights on Nov 11 and is extending its world models into robot control, per the supplied company description. RLWRLD, Flexion and FieldAI are also building robot foundation or autonomy stacks, but the input does not position them against GR00T 2, and it provides no matched benchmark comparison with NVIDIA.
밸류에이션 맥락
NVIDIA is public, but the supplied material gives no market cap or valuation estimate, so no pricing assessment is possible here. For peer context only, Skild AI's $14B valuation is disclosed, with $1.7B total funding including a $1.4B Series C. Flexion's $50M and FieldAI's $405M are funding figures, and no valuation is supplied for either.
근거가 된 연구
The supplied NVIDIA papers are ChunkTrust, Magic-W0 and AlphaNIST, whose titles cover execution horizons, world-action modeling and assembly skills. RLWRLD lists PointWAM and PaceVLA, and Skild AI lists a sim-to-real humanoid locomotion paper. No results or direct links to GR00T 2's reported gains are supplied.
공급망 파급
NVIDIA supplies Isaac, GR00T, Cosmos and Jetson Thor, giving it several points of participation in robot development. GR00T 2 pretraining uses 402,730 hours of egocentric human video, of which 100,000 hours are openly released, about 19 times the 20,854 hours NVIDIA gives for GR00T N1.7 (MEKAWIRE calculation). Hardware requirements, component suppliers and deployment costs are not specified.
지켜볼 신호
Watch for independent replication of the 71% and 95% success rates, including repeated trials of tasks completed without demonstrations. Production volumes and paid deployments among named users would clarify commercial adoption. Check whether Isaac Lab 3.0's claimed throughput of up to 2.5x versus Isaac Lab 2.3 with PhysX translates into lower training costs on comparable workloads.
애널리스트 시각
If fewer demonstrations and faster simulation reduce development effort, NVIDIA's physical-AI stack could see broader adoption. The supplied evidence, which is NVIDIA's own reporting, supports technical progress, while revenue impact is unquantified. Repeatable production performance and deployment economics should drive any commercial assessment.
따져봐야 할 질문
How many trials underpin each success rate, and what hardware, task selection and evaluation conditions were used? Which named users have paid production deployments, and what are their intervention rates, training costs and deployment volumes?