エヌビディア、CES 2025でロボットと自動運転向け世界基盤モデル「Cosmos」を公開 Figure、Agility、XPENG、Uberなど15社が採用、日本勢は不在
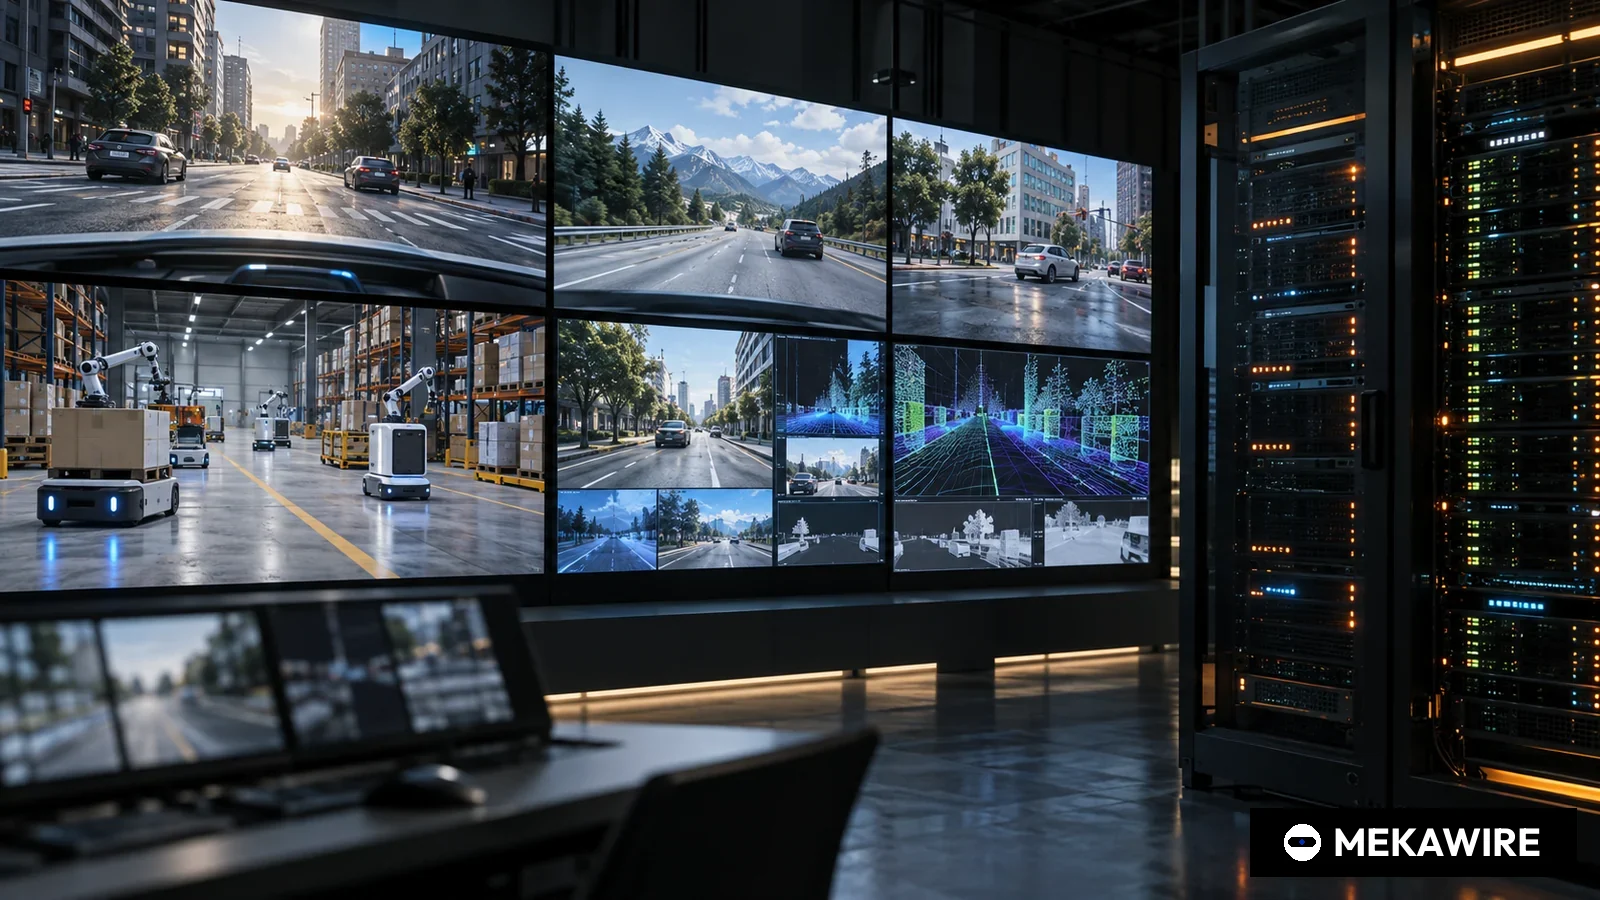
米エヌビディアは2025年1月6日、ロボットや自動運転車の学習用に物理法則を踏まえた映像を生成する世界基盤モデル基盤「Cosmos」をCESで発表し、商用利用を認める自社ライセンスで最初のモデルを公開した。ロボットと自動運転の14社とUberを初期採用企業に挙げたが、日本企業は含まれなかった。
同日、少数の人の実演を大量の合成動作データに増やすヒューマノイド向け「Isaac GR00T Blueprint」も発表した。
米エヌビディアは2025年1月6日、CES 2025の基調講演で、ロボットや自動運転車をまず仮想世界で学ばせるための世界基盤モデル(WFM)基盤「Cosmos」を発表した。物理法則を踏まえた映像を生成するモデル、映像トークナイザー、データ整備ツールで構成する。最初のモデルは商用利用を認める「NVIDIA Open Model License」で公開し、ロボットと自動運転の開発企業14社と米Uberを初期採用企業として紹介した。同日には、ヒューマノイド向けの「Isaac GR00T Blueprint」も公表した。
エヌビディアはCosmosの公式ブログで、モデルは人の動作、環境、産業、ロボット、走行に関する実世界データ2000万時間から得た9000兆トークンで学習したと説明した。2025年1月7日にarXivで公開されたプレプリント(2501.03575)によると、720pから4Kまでの生映像約2000万時間を整理し、事前学習用に約1億本、微調整用に約1000万本のクリップを作成した。同社はデータ整備ツール「NeMo Curator」を使えば2000万時間分をBlackwell世代のGPUで14日、Hopper世代で40日で処理でき、CPUだけなら3年以上かかるとしている。Cosmosのトークナイザーは既存の最先端手法に比べ総圧縮率が8倍、処理速度が12倍だという。
モデルは3つの階層に分かれる。Nanoはエッジでの低遅延リアルタイム推論向け、Superは高性能な基本モデル、Ultraは最高品質で独自モデルの蒸留に使う位置づけだ。Hugging Faceで公開した最初のチェックポイント「Cosmos 1.0」は2種類の構造を持つ。拡散モデルは70億と140億パラメーターで、テキストや画像、映像から映像を生成する。自己回帰モデルは40億と120億パラメーターに加え、テキストも受け付ける50億と130億パラメーターの派生版がある。モデルカードによると、70億パラメーターの拡散モデルは1280x704画素で121フレーム、毎秒24フレームで約5秒の映像を出力し、H100一枚で約380秒かかる。40億パラメーターの自己回帰モデルは9フレームの入力から1024x640画素の24フレームを約62秒で生成する。
- Cosmos-1.0-Diffusion-7B-Text2World
- 拡散
- テキスト
- 7
- Cosmos-1.0-Diffusion-14B-Text2World
- 拡散
- テキスト
- 14
- Cosmos-1.0-Diffusion-7B-Video2World
- 拡散
- 画像または映像とテキスト
- 7
- Cosmos-1.0-Diffusion-14B-Video2World
- 拡散
- 画像または映像とテキスト
- 14
- Cosmos-1.0-Autoregressive-4B
- 自己回帰
- 画像または映像
- 4
- Cosmos-1.0-Autoregressive-5B-Video2World
- 自己回帰
- 画像または映像とテキスト
- 5
- Cosmos-1.0-Autoregressive-12B
- 自己回帰
- 画像または映像
- 12
- Cosmos-1.0-Autoregressive-13B-Video2World
- 自己回帰
- 画像または映像とテキスト
- 13
モデル名とパラメーター数はエヌビディアがHugging Faceのモデルカードで公表した値。推計ではなく開示値。
2026年10月2日時点
モデルはHugging Face、エヌビディアのNGCカタログ、GitHubで配布し、APIカタログ経由での利用、今後のNIMマイクロサービス、DGX Cloudでの運用にも対応するとした。「Cosmos Guardrails」が生成前の指示文と生成後の映像を点検し、APIカタログで生成した映像にはAI生成と識別できる不可視の電子透かしを入れるという。
発表資料に記された初期採用企業は1X、Agile Robots、Agility、Figure AI、Foretellix、Fourier、Galbot、Hillbot、IntBot、Neura Robotics、Skild AI、Virtual Incision、Waabi、XPENGとUberだ。エヌビディアによると、Waabiは自動運転のデータ整備とシミュレーション評価に、Hillbotはロボット学習用の3D環境をテラバイト単位で生成するのにCosmosを使う。AgilityのPras Velagapudi最高技術責任者(CTO)は、高価な実データ収集を減らしながら写実的な学習シナリオを生成、拡張できると述べた。UberのDara Khosrowshahi最高経営責任者(CEO)は、エヌビディアとの協業で安全で拡張可能な自動運転の実現時期を早められるとの見方を示した。
ジェンスン フアンCEOは「ロボットにとってのChatGPTの瞬間が近づいている」と語った。大規模言語モデルが対話AIの土台であるように、世界基盤モデルはロボットや自動運転の開発に欠かせないが、すべての開発者が自ら学習させる力を持つわけではないとし、フィジカルAIを誰もが使えるようにするためにCosmosをつくったと強調した。
同日発表のIsaac GR00T Blueprintは3つのワークフローからなる。GR00T-TeleopはApple Vision Proでデジタルツイン内の人の動きを取り込み、仮想ロボットがそれをなぞって正解データをつくる。GR00T-Mimicはその実演をより大きな合成動作データに増やし、OmniverseとCosmosを基盤とするGR00T-Genがドメインランダム化と3Dアップスケーリングでさらに拡張する。学習はオープンソースのロボット学習基盤Isaac Labで行う。エヌビディアは米Boston DynamicsとFigureがIsaac GR00Tを導入したと明らかにし、ヒューマノイド市場が今後10年で380億ドルに達するとの見通しを引用した。
エヌビディアはその後、具体的な数値も示した。2025年に改訂した開発者向けブログでは、GR00T-Mimicが11時間で人の実演6500時間分に相当する78万本の合成軌道を生成し、実データと組み合わせると実データのみの場合より性能が40%向上したとしている。2025年5月18日のCOMPUTEXでは、Cosmos Predictを使うGR00T-Dreamsにより、人手なら約3カ月かかるデータ収集を経ずにヒューマノイド向けモデルGR00T N1.5を36時間で開発したと説明した。
日本の視点では、初期採用企業に日本企業が一社も入らなかった点が目を引く。産業用ロボットで世界有数の地位を持つ日本勢は、その後エヌビディアとの連携を急いだ。MEKAWIREは、ファナックが2025年12月にROS 2とエヌビディア技術への対応を打ち出し、川崎重工業が2026年5月にエヌビディアなどと米サンノゼにフィジカルAI拠点を開設し、2026年7月には富士通がファナック、安川電機、川崎重工業とエヌビディア技術を使うフィジカルAI基盤づくりに乗り出したと報じてきた。人手不足が深刻な日本の製造や物流の現場では、少ない実演からロボットに作業を教えられる合成データの手法は導入の壁を下げる可能性がある。
初期採用のロボット企業の多くは本格的な量産売上を持たないベンチャーだった。MEKAWIREの検証済みデータでは、CES前のFigureの直近資金調達は2024年2月の6億7500万ドルのシリーズB、Skild AIは2024年7月に評価額15億ドルで3億ドルを調達していた。
- Figure AI
- 米国
- シリーズB
- 675,000,000
- データなし
- 2024-02-29
- Skild AI
- 米国
- シリーズA
- 300,000,000
- 1,500,000,000
- 2024-07-09
- Agility Robotics
- 米国
- シリーズB
- 150,000,000
- データなし
- 2022-04-22
- 1X Technologies
- 米国
- シリーズB
- 100,000,000
- データなし
- 2024-01-13
- Virtual Incision
- 米国
- シリーズC追加
- 30,000,000
- データなし
- 2023-09-19
2025年1月6日以前に発表された直近ラウンド。企業と投資家の発表に基づくMEKAWIRE検証済みデータ。不明はnull。推計ではなく開示値。
2026年10月2日時点
競合では、米グーグル傘下のDeepMindが2024年12月4日に、行動で操作できる3D環境を最長1分ほど一貫して生成する「Genie 2」を公表したが、一般公開はしていない。米OpenAIは同月9日、有料のChatGPT利用者向けに最長20秒の1080p映像を生成する「Sora Turbo」を提供し始めた。Cosmosは重みを商用目的でダウンロードでき、ロボットと車両の学習データに狙いを定めた点が異なる。
課題も多い。エヌビディアはCosmosの映像で学んだロボットが実データで学んだロボットより現場で優れるという結果を示しておらず、生成映像はもっともらしく見えても物理的に誤ることがある。同社の資料同士でも学習データの説明が食い違い、GR00Tのブログは18京トークンと200万時間、Cosmosのブログは9000兆トークンと2000万時間としていた。5秒の映像にH100で数分かかる計算コストや、標準的なオープンソースではない自社ライセンスである点も見極めが要る。
MEKAWIRE分析
Cosmosは合成映像をロボット学習の標準的な原料にしようとするエヌビディアの戦略であり、ロボット企業のデータ不足をエヌビディアのGPU利用時間への需要に置き換える仕組みだ。
根拠は1月6日に出そろった構成にある。NeMo Curatorによる整備、トークナイザーによる圧縮、世界モデルによる生成、GR00T-MimicとGR00T-Genによるロボット向けの増幅まで、データの循環全体を押さえ、示した高速化の数値はすべて自社GPUの世代と結びついていた。重みは無償で出し、学習と推論はHopperとBlackwellで回す構図だ。その後もCosmos Predictが2025年5月にGR00T-Dreamsを支え、MEKAWIREはCES 2026のCosmos Reason 2や2026年7月の端末向けCosmos 3 Edgeを報じてきた。
最も有力な反論は、先頭を走るヒューマノイド企業が独自のモデルとデータ基盤を築いている点だ。MEKAWIREは2026年1月、1Xが140億パラメーターの自社映像世界モデルでNEOを動かしていると報じ、Figureも独自のHelixモデルに投資している。走行映像や一般映像が中心のモデルでは、接触を伴う精密な把持作業を十分に再現できない恐れもある。
強気シナリオ。多くの作業で合成データが遠隔操作によるデータ収集より安いと証明され、Cosmosがロボット企業の追加学習の標準的な土台になる。エヌビディアは学習とロボット搭載チップの両面で収益を得る。
弱気シナリオ。資金力のある企業は世界モデルを自前で持ち、中小の採用企業は評価やデータ補強にしかCosmosを使わない。生成映像の物理的な誤りが実機への転移を阻み、CosmosはGPU販売の宣伝材料にとどまる。
- 2027年1月のCES: エヌビディアが提携企業のロゴではなく、ダウンロード数や有償顧客数などCosmosの利用指標を示すか。
- 2026年11月のエヌビディア第3四半期決算: ロボットや自動車の売上をフィジカルAIソフトと結びつける開示があるか。
- 2026年度下期: ファナック、安川電機、川崎重工業と富士通の連携から、合成データを使った具体的な導入事例が出るか。
- 2025年1月6日、CES基調講演
- 2000万時間分から得た9000兆トークン
- arXiv 2501.03575、2025年1月7日
- 拡散70億、140億、自己回帰40億、50億、120億、130億パラメーター
- NVIDIA Open Model License、商用利用可
- ロボットと自動運転の14社とUber、日本企業なし
- Teleop、Mimic、Genの3ワークフロー
- 2000万時間をBlackwellで14日、Hopperで40日
なぜ重要か
Cosmosは、エヌビディアがロボットの学習データを顧客任せの課題ではなく、自らデータの生産手段を売る市場と位置づけ直した節目だった。それまでの同社のロボット事業はシミュレーターと搭載用チップが軸だったが、Cosmosは両者の間に生成の層を差し込み、少数の実データから学習済みの動作までを自社の環境内で完結させた。
日本にとっては、産業用ロボットの大手が初期名簿にいなかったことが示唆に富む。その後のファナック、安川電機、川崎重工業の連携加速は、データ生成の主導権が部品やハードウエアの強みだけでは確保できないとの危機感の表れとも読める。
競合分析
DeepMindのGenie 2(2024年12月4日)は操作可能な3D世界を生成したが研究段階にとどまり、OpenAIのSora Turbo(同月9日)は創作向けで重みを公開しなかった。データ整備、トークナイザー、ロボット向けワークフローを一括で開放したのはCosmosだけだった。
実質的な競争相手は採用企業自身の内製化だ。1XやFigureは独自モデルを育てた。日本では製造現場の豊富な稼働データを持つロボットメーカーが、汎用モデルより自社領域に特化したモデルを選ぶ余地がある。
企業価値の背景
Cosmos自体は無償のため、エヌビディアの収益にはデータセンター向けGPUやDGX Cloudの需要として間接的に表れる。採用企業側では、CES前のFigureのシリーズB 6億7500万ドル、Skild AIの評価額15億ドルでの3億ドル調達が基準点で、両社ともその後はるかに大きな資金を集めた。
合成データでロボットの技能開発費が下がれば、ハードウエア中心の企業よりソフトウエア中心のロボット頭脳企業の価値が相対的に高まる。日本のロボット関連株を評価する際も、データ取得コストの構造が新たな論点になる。
サプライチェーンへの影響
Cosmosはロボットのデータ供給網を複数の点でエヌビディアの半導体に結びつける。データ整備はBlackwellで14日、Hopperで40日、70億パラメーターの拡散モデルはH100一枚で1本約380秒とされる。遠隔操作の入力機器がApple Vision Proである点も他社機器への依存だ。
日本の減速機やセンサー、サーボの各社にとって、学習がクラウドの計算資源に移るほど、実機の精度データやシミュレーション用の正確な部品モデルを提供できるかが取引の条件になりうる。
今後の注目点
2027年1月のCESでエヌビディアがCosmosの利用指標を示すか、2026年11月の第3四半期決算でロボット関連の売上を切り出すかを注視したい。
国内では、富士通とファナック、安川電機、川崎重工業によるフィジカルAI基盤から合成データ活用の具体例が出るか、人手不足が深刻な物流や食品工場で少数の実演による教示が実用化されるかが焦点になる。
アナリストの見方
見立て: Cosmosは戦略的に筋が通り、その後のエヌビディアのロボット製品群の骨格となったが、ロボット企業にとっての価値は現場での成果が示されるまではデータ補強の道具にとどまる。確信度: 中。
理由: CosmosからGR00T-Dreams、Cosmos Reason、Cosmos 3 Edgeへの系譜は同社の公式資料で確認でき、基盤戦略論を支える。一方、学習データの説明が資料ごとに異なり、発表時に独立した実地評価がなく、資金力のある採用企業が自前の世界モデルに移った点が確信度を下げる。
問うべき論点
2000万時間の学習映像のうち、ロボットが実際に物体を扱う場面はどの程度か。エヌビディアは内訳を示しておらず、2つのブログのトークン数と時間数も一致しない。
AgilityやWaabi、Hillbotなど初期採用企業は実機でCosmosのデータからどれだけ改善を得たのか。日本のロボットメーカーが自社データでCosmosを追加学習した場合、派生モデルの権利やライセンス条件は安定して維持されるのか。