波士顿动力为Atlas换上四指新手,舍弃小指以降低制造与维修成本
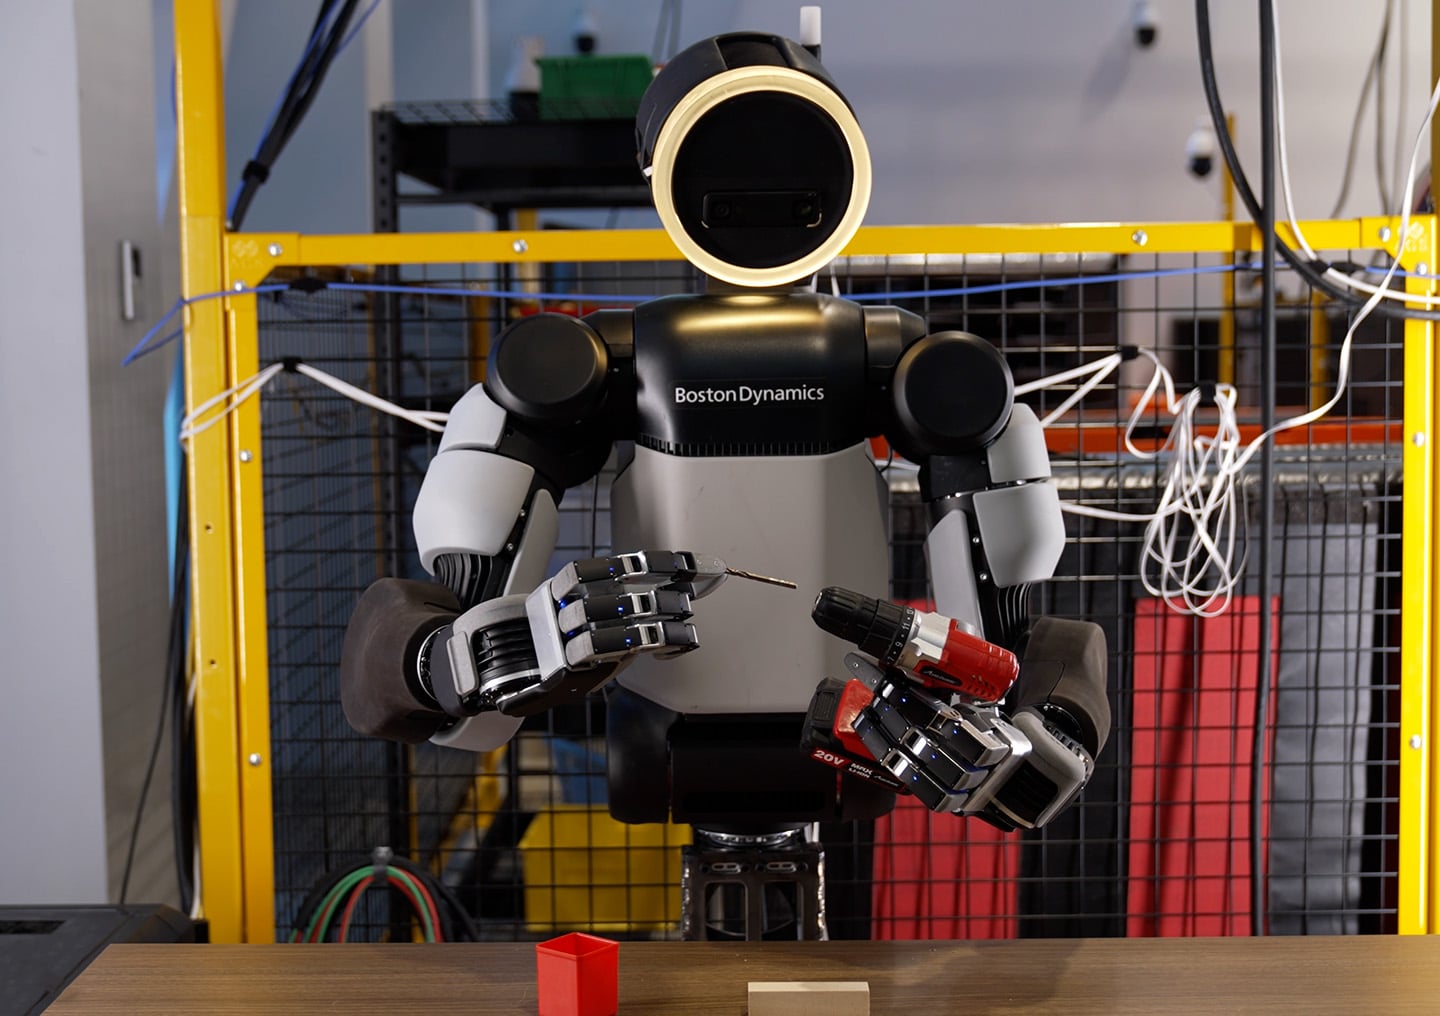
据IEEE Spectrum援引波士顿动力官方博客报道,该公司为人形机器人Atlas重新设计了灵巧手,采用拇指加三指结构,共13个自由度,关节内直接嵌入直驱执行器,不再使用腱绳或线缆。每个执行器模块可整体更换,并可被反向驱动,在接触时顺应外力。
公司机器人行为总监Alberto Rodriguez表示,设计优先考虑可靠性、可制造性和成本,而非外形仿人,目标是能使用电钻、焊枪等工具、便于仿真并可通过人类示范训练,计划年产10万只。
来源