Google DeepMind、「Gemini Robotics」を発表 Gemini 2.0をロボット制御に転用、人型はApptronikと提携
Google DeepMindは2025年3月12日、Gemini 2.0を基盤とする視覚言語行動(VLA)モデル「Gemini Robotics」と、空間推論に特化した「Gemini Robotics-ER」を発表した。同社はVLAモデルが汎化ベンチマークで他の先端モデルの2倍超の性能を示したとし、人型ロボットでは米Apptronikと提携、ERモデルはBoston DynamicsやAgility Roboticsなど4社の限定テスターに先行提供した。
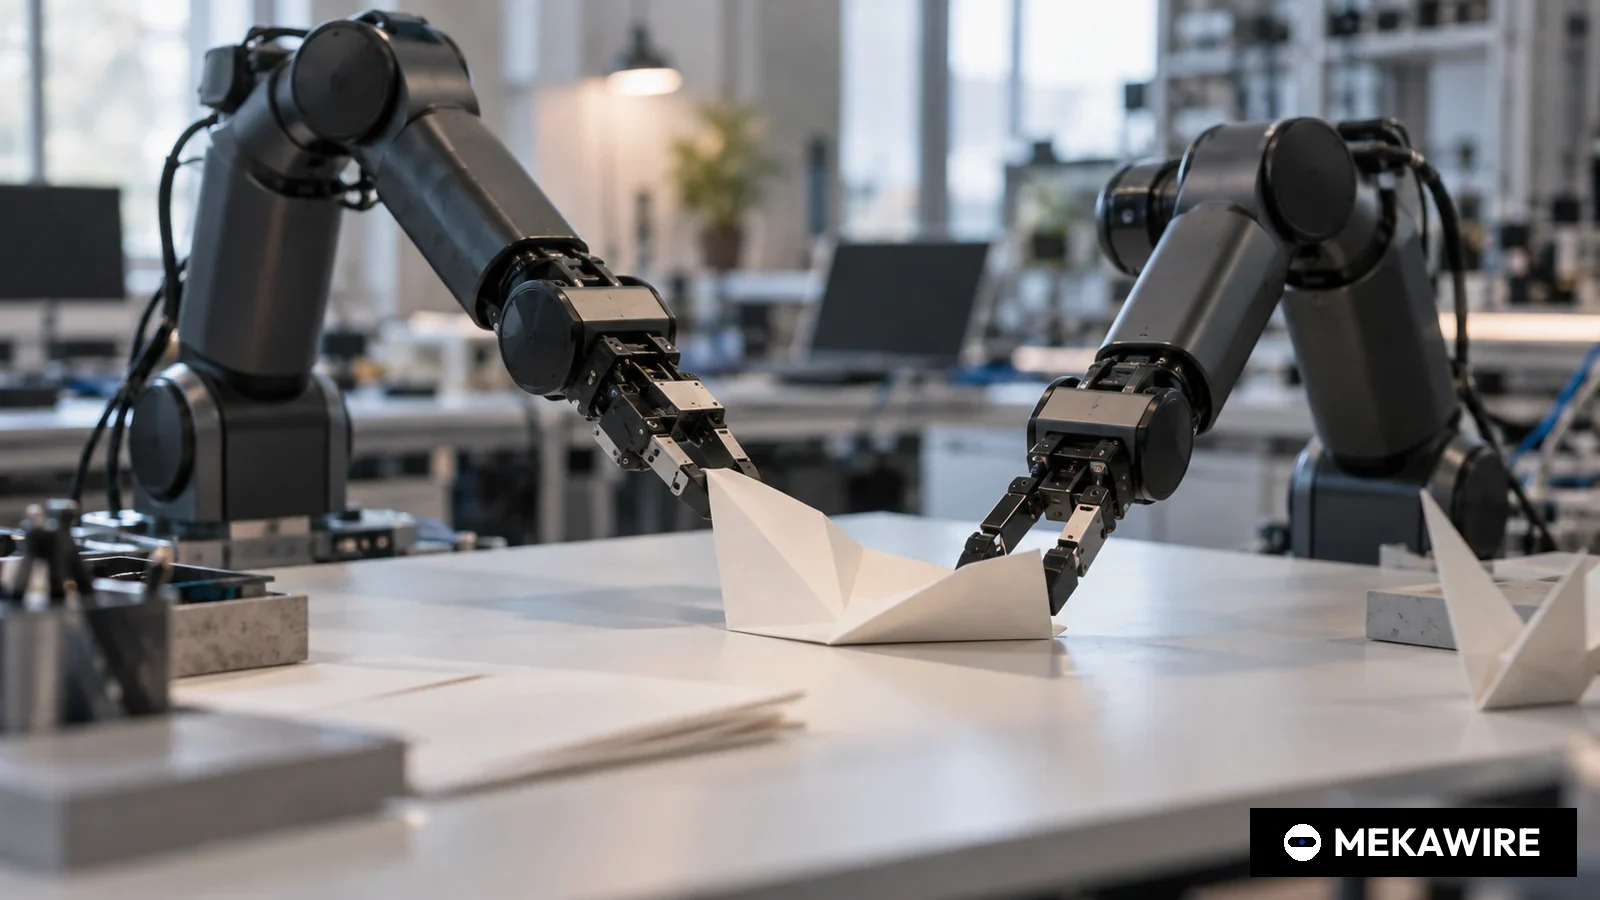
Google DeepMindは2025年3月12日、自社のGemini 2.0系列を基盤とするロボット向けモデル2種を発表した。最先端のAI研究機関が汎用マルチモーダルモデルをそのまま実機の制御装置に転用する試みとしては、これまでで最も踏み込んだ事例となる。「Gemini Robotics」は物理的な動作を新たな出力として加えた視覚言語行動(VLA)モデルで、カメラ映像と音声指示を読み取る同じニューラルネットワークがロボットアームを直接動かす。「Gemini Robotics-ER」のERは身体性推論(Embodied Reasoning)を指し、空間理解に特化した視覚言語モデルとしてロボットメーカーが自社の制御系に接続して使う。
同社が示した主要な数値は2つある。Carolina Parada氏名義の発表文でGoogle DeepMindは、包括的な汎化ベンチマークにおいてGemini Roboticsが他の最先端VLAモデルの2倍超の性能を示したと説明した。Gemini Robotics-ERを認識から計画、ロボット用コード生成まで一貫して使った場合、成功率はGemini 2.0の2〜3倍に達するとしている。同時に公開された技術報告によると、行動システムの実効制御周期は50Hzで、クラウド上の基幹モデルは160ミリ秒未満で応答し、生の観測から低レベル動作の一群を出力するまでの全体遅延は約250ミリ秒だった。
学習に使ったロボットデータの大半は、Google DeepMindが自ら運用する双腕ロボット「ALOHA 2」群から集めた。報告書によると、遠隔操作の担当者が12カ月かけて数千種類の作業で数千時間分の熟練者デモを収集し、これにウェブ文書やコード、画像、音声、動画のデータを組み合わせた。実演では折り紙のキツネを折り、菓子をジッパー付き袋に詰めた。新しい短時間作業はわずか100回のデモで習得でき、作業ごとに2000〜5000件のデモで特化学習した後は弁当箱詰めを20回中20回成功させたという。双腕のFranka製プラットフォームとApptronikの人型ロボット「Apollo」にも移植した。
推論モデルの評価のため、DeepMindは物理世界に関する400問の多肢選択式視覚問題からなる公開ベンチマーク「ERQA」を新設し、CC BY 4.0ライセンスでGitHubに公開した。報告書の基準値はGemini 2.0 Flashが46.3%、Gemini 2.0 Pro Experimentalが48.3%、OpenAIのGPT-4oが47.0%、AnthropicのClaude 3.5 Sonnetが35.5%で、思考の連鎖(CoT)を用いるとGemini 2.0 Pro Experimentalは54.8%に上がった。ロボットがどこをつかむべきかを示す指示点の能力では、Gemini Robotics-ERがPaco-LVISで71.3を記録し、Gemini 2.0 Flashの46.1、GPT-4oの16.2を上回った。SUN-RGBDの3D検出では48.3 AP@15だった。
- Gemini Robotics-ER
- 71.3
- 49.5
- 45
- 48.3
- Gemini 2.0 Flash
- 46.1
- 25.8
- 33.8
- 30.7
- GPT-4o
- 16.2
- 5
- 20.6
- データなし
- Claude 3.5 Sonnet
- 12.4
- 7.2
- 16.2
- データなし
- Molmo 72B
- 47.1
- 12.5
- 63.8
- データなし
Gemini Robotics技術報告(arXivプレプリント2503.20020)の表3と表4の数値。指示点スコアは予測点が正解マスク内に入った割合。GPT-4o、Claude 3.5 Sonnet、Molmo 72Bの3D検出は報告がなくnull。ベンチマークの選定と測定はGoogle DeepMindによるもので、第三者による再現はない。
2026年10月1日時点
事業化は製品販売ではなく、パートナー制度の形をとる。Google DeepMindは米人型ロボットメーカーのApptronikと組み、Gemini 2.0を搭載した次世代の人型ロボットを開発すると表明した。Apptronikは2025年2月13日、B CapitalとCapital Factoryが主導し、Googleも参加したシリーズAで3億5000万ドルを調達し、Google DeepMindのロボティクスチームとの戦略的協業を発表している。Gemini Robotics-ERは独Agile Robots、Agility Robotics、Boston Dynamics、仏Enchanted Toolsの限定テスターに先行提供された。VLAモデル本体は一般公開されておらず、価格も示されていない。
Google DeepMindはAlphabet傘下でロンドンに本拠を置くAI研究機関で、今回のデータは自社のALOHA 2双腕ロボットから得た。2025年3月の変化は出発点にある。ロボットの方策を先に学習させて後から言語を付け足す従来の手法ではなく、ジッパー付き袋が何か、弁当箱がどう閉じるかを既に知っているGemini 2.0を起点に、動作を教え込んだ。
競争は既に激しい。Figure AIは2025年2月20日に「Helix」を公開した。70億パラメータの視覚言語モデルが7〜9Hzで状況を判断し、8000万パラメータの方策が上半身35自由度を200Hzで制御する二層構造で、約500時間の遠隔操作データで学習し、ロボット内蔵の組み込みGPUだけで動く。Physical Intelligenceはオープンソースのリポジトリopenpiでπ0モデルを配布しており、基本チェックポイントは1万時間超のロボットデータで事前学習したとしている。Gemini Roboticsの技術報告はπ0の再実装版を比較対象の一つに使った。Googleの発表から6日後の3月18日、NVIDIAはGTCで公開型でカスタマイズ可能な人型ロボット用モデル「Isaac GR00T N1」を発表し、11時間で78万本の合成軌道を生成し、実データと組み合わせることで性能が40%向上したと説明した。
- Gemini Robotics
- Google DeepMind
- 2025-03-12
- 50
- データなし
- 非公開、ERは限定テスターのみ
- Helix
- Figure AI
- 2025-02-20
- 200
- 500
- 非公開(System 2は70億パラメータの公開重みVLMを基盤)
- Isaac GR00T N1
- NVIDIA
- 2025-03-18
- データなし
- データなし
- 公開、カスタマイズ可能
- π0 (openpi)
- Physical Intelligence
- データなし
- データなし
- 10,000
- 公開(Apache-2.0コード)
各社の一次資料に基づく。Google DeepMindのブログと技術報告(実効制御周期50Hz、ロボットデータは「数千時間」とのみ開示のためnull)、FigureのHelix紹介ページ(System 1は200Hz、遠隔操作データ約500時間)、NVIDIAニュースルーム(GR00T N1の制御周期と実データ時間は非開示、合成軌道78万本)、openpiリポジトリ(基本チェックポイントは1万時間超で事前学習、下限値10,000で記載、公開日は一次資料で未確認のためnull)。推計値は含まない。
2026年10月1日時点
平たく言えば使い方は2通りある。映像と言葉を入れれば関節指令が出てくるGemini Roboticsにすべてを任せる方法と、自社の運動制御は残したまま、マグカップのどこをつかむか、引き出しがどちらに開くかといった従来のソフトが苦手な問いだけをGemini Robotics-ERに投げ、座標や枠、軌道を受け取る方法だ。Googleが外部企業に先に開放したのは後者で、モーターの直接制御を委ねることにDeepMindが慎重であることを示している。
日本の産業にとっての意味は小さくない。FANUC、安川電機、川崎重工業など日本の産業用ロボット大手は、高精度な制御装置と安全技術で世界市場を支えてきた。ERモデルのように把持点や軌道だけを返す「頭脳」は、こうした既存の制御装置と組み合わせやすく、人手不足に悩む中小製造業の多品種少量生産で段取り替えの手間を減らす可能性がある。一方で、ロボットの知能が米国のクラウド事業者に集まれば、付加価値の重心がハードウエアから基盤モデルへ移り、精密減速機を手掛けるハーモニック ドライブ システムズやナブテスコなど部品メーカーを含む日本勢の交渉力に影響しかねない。
リスクも明確だ。汎化性能の数値は相対値で、Googleが設計したベンチマーク上で、著者が選んだ比較対象、しかも競合モデルを自ら再実装した版と比べたものだ。分割型の構成はクラウドの基幹モデルとネットワーク接続に依存しており、工場や家庭で常に安定した低遅延回線が確保できるとは限らない。すべてのベンチマークで勝ったわけでもない。Where2Placeの指示点評価では、公開モデルのMolmo 72Bが63.8で、Gemini Robotics-ERの45.0を上回った。DeepMindは意味的な安全性を評価するデータセット「ASIMOV」と、データ駆動の「憲法」と呼ぶ枠組みを併せて示したが、実機に必要な認証済みの低レベル安全制御を代替するものではない。
MEKAWIRE分析
Gemini Roboticsは、Googleがロボットではなくロボットの頭脳を売る意思表示であり、成否はベンチマークの優位ではなく、どれだけ多くのハードウエアメーカーがその上に製品を築くかで決まる。
根拠は発表の組み立てにある。Googleは人型ロボットのパートナー1社と、産業用アームから脚型ロボット、サービスロボットまで異なる機械を手掛ける限定テスター4社を明らかにし、業界にGoogleの物差しで自らを測らせる公開ベンチマークERQAも用意した。自前のロボットを作るつもりの研究機関なら、Boston DynamicsやAgility Roboticsに早期アクセスを与える理由はない。
最も有力な反論は、垂直統合が勝つ可能性だ。FigureのHelixはロボット本体上で、Googleが開示した制御周期の4倍で動き、モデル開発チームがハードウエアまで変えられる。統合型の企業はデータの循環を握っており、ロボットでは事前学習モデルの規模よりデータ循環の方が重要になり得る。
強気シナリオでは、Geminiのインターネット規模の知識が、どのロボット企業も単独では集められない常識をロボットに与え、ERモデルが数十社のメーカーがAPI経由で呼び出す標準の認識と計画の層になる。Googleはどのハードウエアメーカーより先にプラットフォームの地位を得る。
弱気シナリオでは、遅延と接続性、安全認証の壁でクラウド依存の制御は工場に入れず、NVIDIAやPhysical Intelligenceの公開モデルが、メーカーが手元で動かし改変できる「十分に使える頭脳」を提供する。Gemini Roboticsは研究の展示品にとどまる。
- 2025年5月20〜21日のGoogle I/O:Gemini Robotics-ERが限定テスターから開発者向けAPIに広がるか。
- 2025年中:クラウドなしでロボット本体上で動く行動モデルが登場するか。
- 2025〜2026年:Gemini搭載のApptronik Apolloが有償の現場導入に至るか、日本の産業用ロボット大手が同様の基盤モデルとの連携を打ち出すか。
- 2025年3月12日
- Gemini Robotics(VLA)とGemini Robotics-ER(身体性推論)、いずれもGemini 2.0が基盤
- Googleの汎化ベンチマークで他の先端VLAモデルの2倍超の性能
- 成功率はGemini 2.0の2〜3倍
- 実効50Hz、全体遅延約250ミリ秒、基幹モデル応答160ミリ秒未満
- ALOHA 2の遠隔操作データ数千時間、収集期間12カ月
- ERQA、400問、CC BY 4.0
- Apptronik(Apollo)
- Agile Robots、Agility Robotics、Boston Dynamics、Enchanted Tools
- 一般公開なし、価格未発表
なぜ重要か
2025年3月まで、大手AI研究機関の最上位マルチモーダルモデルは画像と文章を理解できても、モーターを動かすことはなかった。Gemini Roboticsは、最先端の研究機関が主力モデル系列をロボットの制御ループに直接組み込み、遅延やデータ、ベンチマークの数値を盛り込んだ技術報告まで公表した初の例だ。ロボット基盤モデルの競争の重心が、新興企業や半導体メーカーから、Google級の計算資源とデータ、販路を持つ巨大企業へ移ったことを意味する。
ロボットメーカーが自前で何を持つべきかという問いも変わる。汎用モデルがAPI経由で認識、空間推論、作業計画を供給するなら、ハードウエア側はアクチュエーターと安全、コストに集中し、知能は外から買えばよい。精密機構と制御で強みを築いてきた日本企業にとって、この分業は機会であると同時に、付加価値を奪われる懸念でもある。
競合分析
戦略面で最も対照的なのはFigure AIだ。3週間前に公開されたHelixは、70億パラメータのモデルと8000万パラメータの方策をロボット内蔵GPUで動かし、35自由度を200Hzで制御し、約500時間の遠隔操作データで学習した。Figureはロボットを売りモデルは手元に置くが、Googleはロボットも、現時点ではモデルも売らず、パートナー陣営を組んでいる。
NVIDIAとPhysical Intelligenceは公開路線から攻める。3月18日に発表されたNVIDIAのGR00T N1は、半導体やOmniverse、Cosmosで稼ぐ構造ゆえに無償で公開された。Physical Intelligenceのopenpiのチェックポイントは1万時間超の事前学習を経ており、各研究機関が微調整して使える基準線となった。Googleの強みはGeminiの幅広い世界知識、弱みはパートナーが行動モデルを中身まで確認したり自前で動かしたりできない点にある。
企業価値の背景
Alphabetはロボット関連の売上高や投資額を開示しておらず、直接的な評価指標はない。資金の流れはパートナー側に表れる。Apptronikは2025年2月13日、B CapitalとCapital Factory主導、Google参加のシリーズAで3億5000万ドルを調達し、同社によると3月18日に5300万ドルを追加した。Agile Robotsは2021年の2億2000万ドルのシリーズC、Agility Roboticsは2022年の1億5000万ドルのシリーズBが直近の開示ラウンドだ。
モデル開発企業では、Figureが2024年のシリーズBで6億7500万ドル、Skild AIが2024年7月に企業価値15億ドルで3億ドルのシリーズAを調達した。投資家はGoogle参入前からロボットの頭脳に資金を投じており、今回の発表で独立系モデル新興企業が評価額を正当化するために越えるべき水準は上がった。
サプライチェーンへの影響
今回はロボット部品よりもデータの供給網が重要だ。Gemini Roboticsは、ALOHA 2群が12カ月かけて集めた遠隔操作デモに依存する。遠隔操作の人手と双腕機材そのものがモデルを拡大する投入資源で、作業1つの特化に2000〜5000件のデモが要るという報告は、新たな技能1つあたりのコストを示している。
計算資源の面では、分割型の設計により大型モデルはGoogleのクラウドに、小型の行動デコーダーはロボット側に置かれる。Figureの組み込みGPU2基やNVIDIAのJetson路線に比べて機体側の計算コストは下がるが、通信と未公表のGoogleの推論料金にコストが移る。減速機やサーボモーターなど日本が強い機構部品の需要は、どの頭脳が勝っても残る点は押さえておきたい。
今後の注目点
第1は開放度だ。Gemini Robotics-ERは限定テスター4社のみに提供された。開発者向けAPIが開かれれば、Googleが業界全体で認識と計画の層を取りに行く合図となる。2025年5月20〜21日のGoogle I/Oがその舞台になり得る。
第2は構成だ。クラウドの基幹モデルなしでロボット本体上で動く行動モデルが出れば、工場や家庭の顧客の最大の懸念が消える。第3はApptronikで、Gemini搭載のApolloが有償導入に至れば、パートナー戦略の最初の商業的な証拠となる。国内では、産業用ロボット大手が米国の基盤モデルとの連携を打ち出すかが焦点だ。
アナリストの見方
見立て:Google DeepMindは2025年3月時点でロボット分野最強の汎用モデルを持つが、収益化への道筋はまだ示していない。パートナー戦略の実証には少なくとも2年を要する。確信度:中。
高ではなく中とした理由は次の通り。技術報告は詳細で、ERQAや指示点評価の結果は再現可能であり、性能の主張を裏付ける。一方で、中核となる汎化の数値は自社測定の相対値で、VLAは外部に公開されておらず、Figureのような統合型の競合は機体上でより速い制御ループを回している。API公開、機体上で動くモデル、実名の商用導入事例が出れば確信度は上がる。
問うべき論点
GoogleはGemini RoboticsとERモデルの利用料金をどう設定するのか。パートナーは自社データをGoogleと共有せずに行動モデルを微調整できるのか。
通信状態が悪化した際に制御品質はどうなり、機体側のデコーダーはどう安全に停止するのか。パートナーのロボットで集めたデモデータの所有権は誰に帰属するのか。日本の工場が海外クラウドの頭脳に依存することを、製造データの管理の観点からどう評価するのか。