Rendezvous Robotics完成2000万美元种子轮,研发可在轨自组装航天器单元
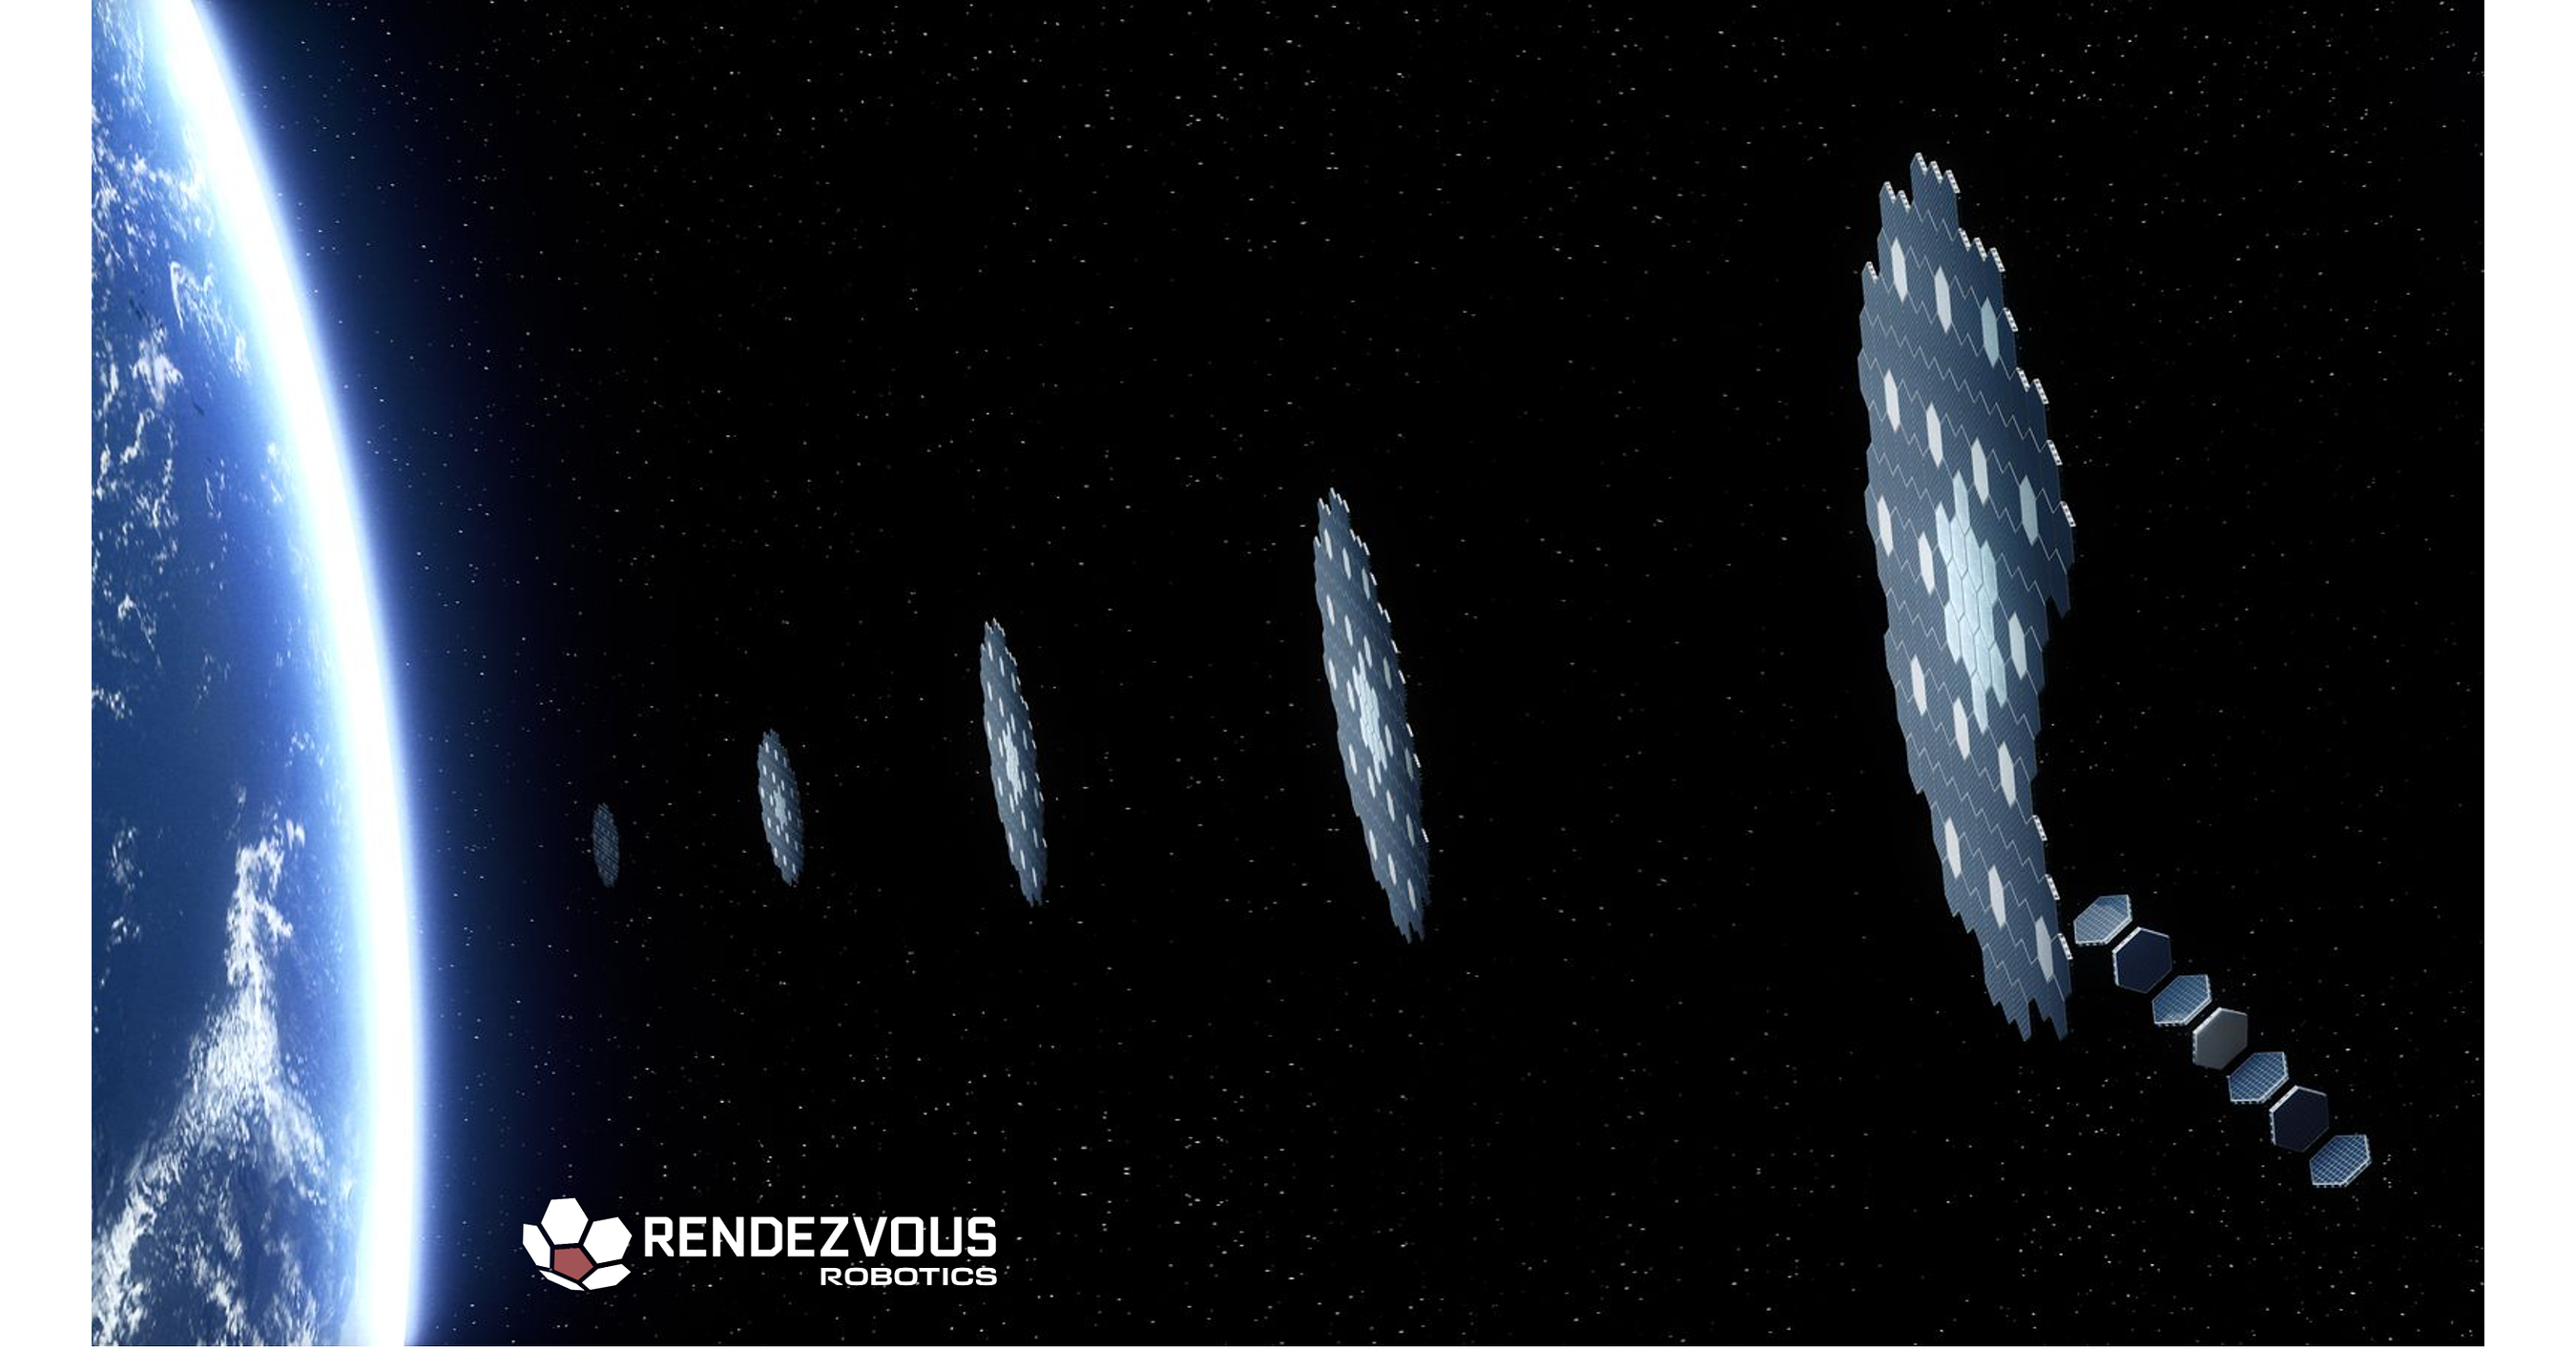
源自MIT TESSERAE研究、总部位于美国科罗拉多州戈尔登的Rendezvous Robotics于10月28日通过新闻稿宣布,完成由MaC Venture Capital和丰田风投领投的2000万美元超额认购种子轮融资,这是其首轮定价融资。
资金将用于更大型自由飞行航天器单元、2026年11月抛物线飞行试验,以及最早2028年4月的近地轨道演示,届时七个独立部署的单元将在无机械臂协助下对接、分离并重新组装。
美国太空机器人公司Rendezvous Robotics于10月28日通过新闻稿表示,已完成2000万美元超额认购种子轮融资,由MaC Venture Capital和丰田风投(Toyota Ventures)联合领投。密歇根大学捐赠基金、Jed McCaleb联合创办的Astera以及Industrious Ventures新进入,老股东Aurelia Foundry、ATX Venture Partners和Mana Ventures继续跟投。公司称这是其首轮定价融资,未披露估值。
这家位于科罗拉多州戈尔登的公司把航天器拆成若干六边形单元,分别发射后在轨自主机动、对准并锁合。公司的出发点是整流罩:如今卫星的尺寸受制于火箭头锥内的空间,太阳翼面积、天线口径和散热器大小在发射前就已封顶。在轨组装可以打破这一上限,任务变化时单元还能重新排列。
十年MIT研究进入飞行时间表
该技术源自MIT的Ariel Ekblaw博士发明、并在其创办的Aurelia Institute继续推进的TESSERAE自组装项目。早期样机曾搭乘蓝色起源New Shepard火箭,并两次在国际空间站测试。新闻稿列出的节点包括:地面自主移动与对接演示正在进行;2026年11月抛物线飞行测试微重力下的电磁驱动;12月国际空间站将进行最后一次实验,32个第五代单元自主组装成三维结构;最早2028年4月通过拼车发射开展近地轨道演示,七个自由飞行单元将组合成一个航天器,分离后再以不同构型重新组装,全程无需外部机器人协助。首席执行官Joe Landon表示,目标是具备兆瓦级电力和超大通信与感知口径的航天器。
MEKAWIRE数据中的这轮融资
按MEKAWIRE融资数据库,2000万美元种子轮在10月属于中等规模。本月机器人学习公司早期大额融资密集,如Dream Labs(9000万美元)和Machenta(4000万美元)[[table:1]]。联合领投方丰田风投在我们的核实记录中曾投资Walden Robotics(2026年7月3亿美元种子轮)、Tangent Robotics(9月天使前轮)和Pickle Robot(2024年11月B轮),这是其首笔被记录的在轨机器人投资。
为何重要
在轨自主组装首先是机器人问题:每个单元都要感知相邻单元、规划接近路径,并在无人、无机械臂的情况下控制接触力。12月国际空间站32单元实验和11月飞行试验将首次检验电磁对接能否放大;2028年自由飞行演示才是商业模式的真正考验,新闻稿尚未披露客户或合同。
- Dream Labs
- 美国
- 种子轮
- 90.0
- 2026-10-19
- Machenta
- 英国
- 种子轮
- 40.0
- 2026-10-27
- Maxinsights
- 美国
- 种子轮
- 30.0
- 2026-10-22
- Rendezvous Robotics
- 美国
- 种子轮
- 20.0
- 2026-10-28
- SafeWorld
- 美国
- 种子轮
- 12.2
- 2026-10-05
轮次为种子轮且披露美元金额的核实记录,公布日期为2026年10月1日至28日。均为披露金额,非估算。
截至 2026年10月29日
- 2000万美元种子轮,超额认购,首轮定价融资
- MaC Venture Capital、丰田风投
- 密歇根大学捐赠基金、Astera、Industrious Ventures;老股东Aurelia Foundry、ATX Venture Partners、Mana Ventures
- 美国科罗拉多州戈尔登
- 可在轨自主组装和重构的六边形航天器单元(源自MIT TESSERAE)
- 2026年11月抛物线飞行;12月国际空间站32单元实验
- 七个自由飞行单元,最早2028年4月拼车发射
- 未披露