MIT研发蛇形软体机器人,在小肠内爬行2米完成活检和喷药
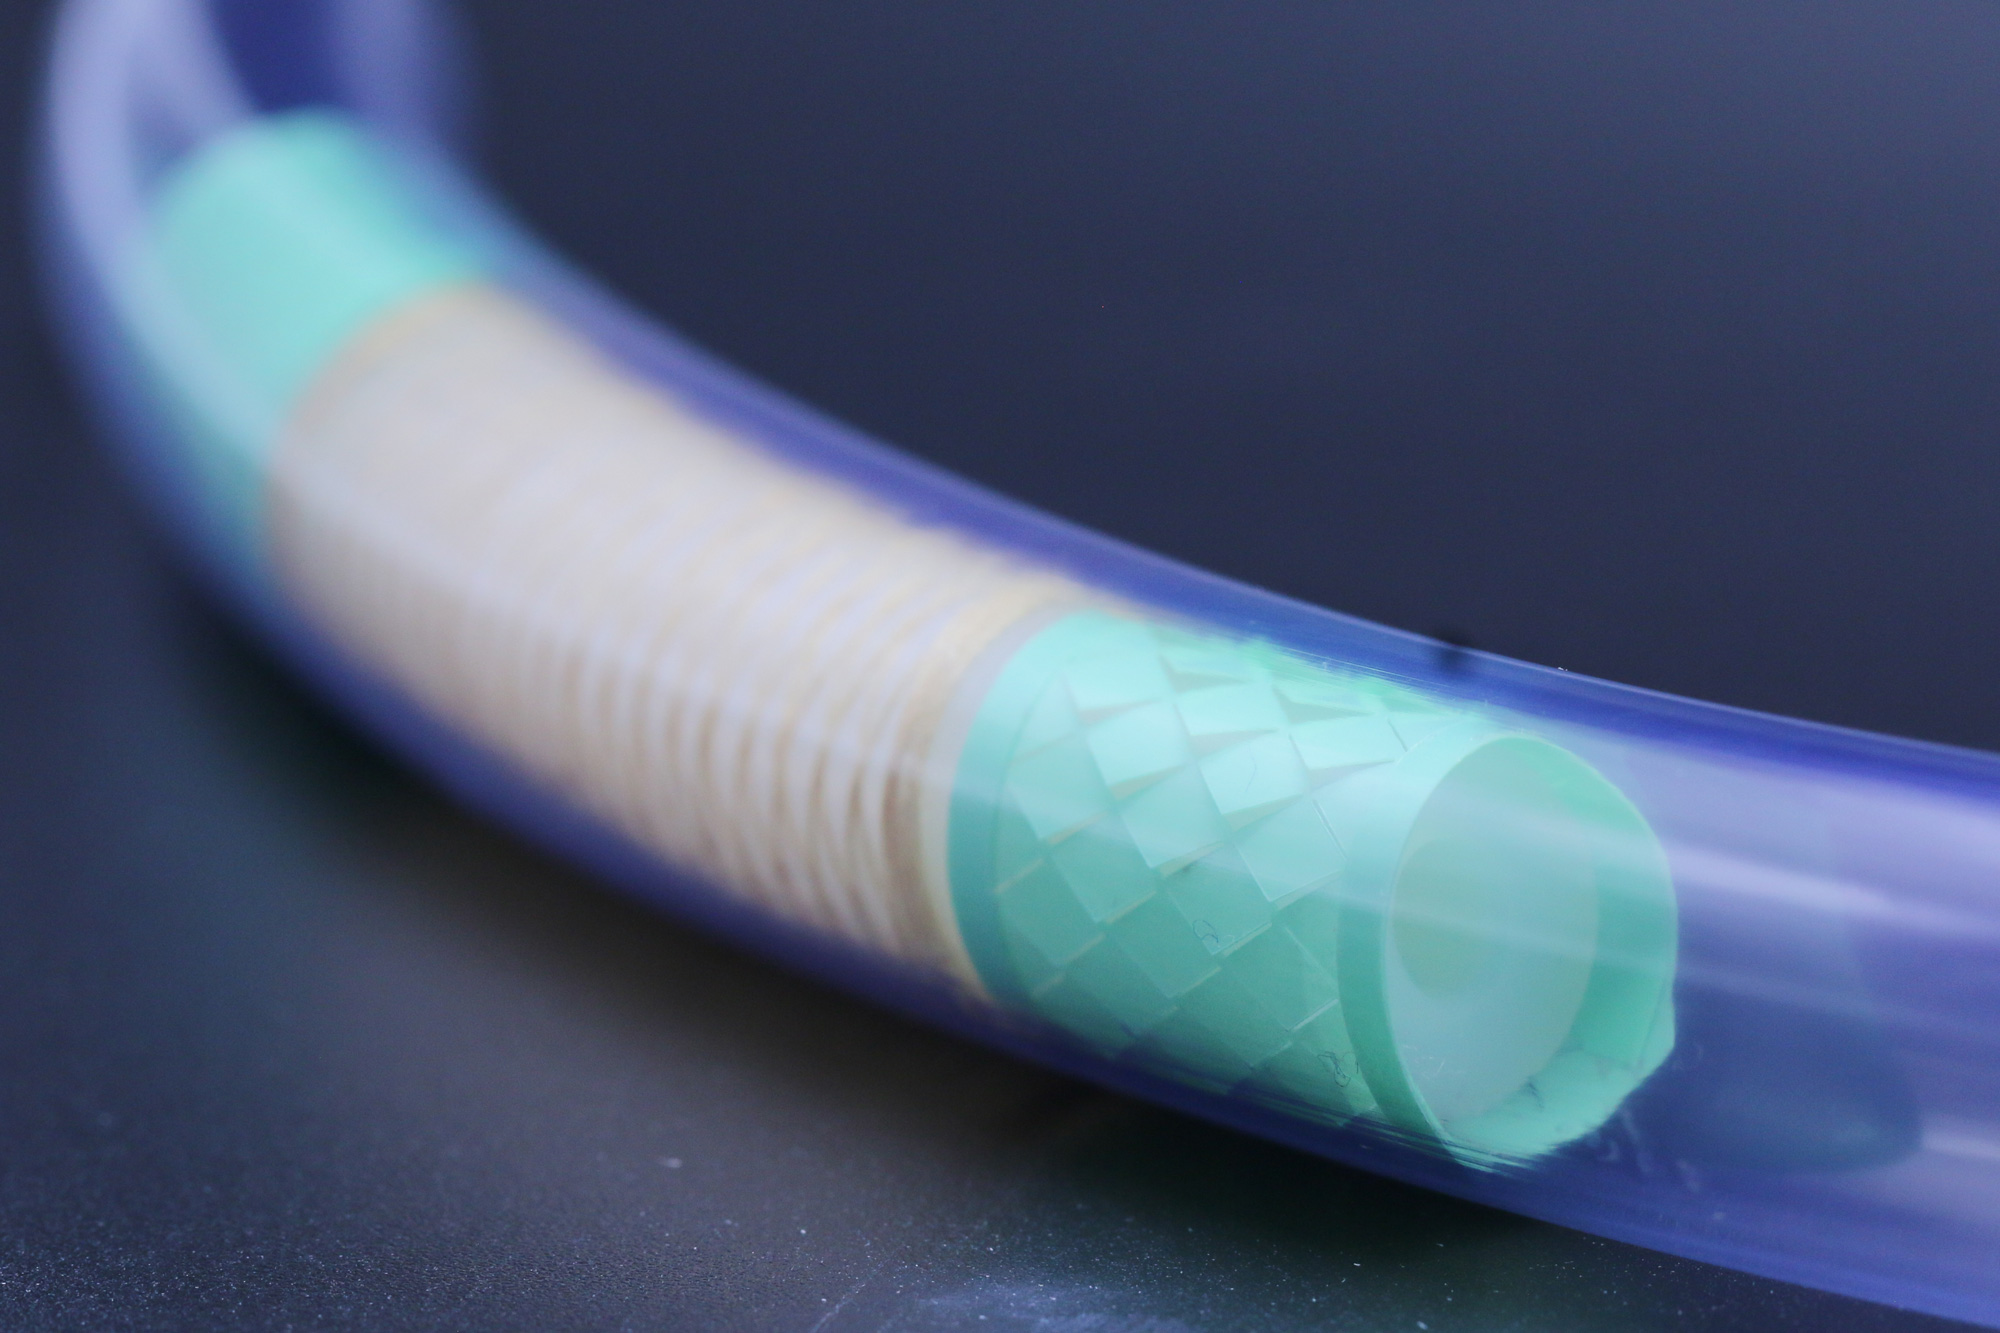
麻省理工学院10月28日发布新闻稿称,其工程师研制出仿蛇软体机器人小肠镜,在动物实验中于小肠内前进约6.5英尺(约2米),并演示了摄像头、药物喷洒器和活检夹。研究由Giovanni Traverso团队完成,发表于Science Robotics。该装置有线缆连接、由人操控,尚未进行人体试验。
麻省理工学院(MIT)10月28日发布新闻稿表示,Giovanni Traverso团队研制出一种可在小肠内自主蠕动前进的软体机器人小肠镜,集成成像、给药和组织取样工具。动物实验中机器人前进约6.5英尺(约2米),团队演示了摄像头、药物喷洒器和活检夹。论文发表于Science Robotics。
小肠长约6至7.5米、直径约2.5厘米,是消化道中最难到达的部位。目前主流的双气囊小肠镜依靠两个气囊交替充放气推进,MIT称这一过程缓慢且费力。
运动原理
每个驱动器有四个气腔,不同组合充气可使管体伸长或向任意方向弯曲。头尾两段气囊交替锚定和释放,拖动机器人前进。气囊外套采用剪纸(kirigami)切口,充气后弹出细小鳞片,抓住湿滑的肠黏膜。操作者通过控制器引导机器人通过弯道,装置可经口或经肛门进入。
意义
按MEKAWIRE测算,动物实验中的2米约为人类小肠全长的四分之一到三分之一(6.5英尺除以20至25英尺),Traverso提出的全段自动化评估尚未实现。新闻稿未披露速度、操作时长、与双气囊内镜的对比及临床时间表。本月MEKAWIRE还报道了东京大学磁控胶囊机器人(10月5日)和韩国EndoRobotics的内镜手术机器人(10月6日)。东京大学胶囊主要用于采样,MIT方案则瞄准在小肠深处自主转向并实施干预。对国内软体机器人和内镜器械企业而言,这类经腔道介入方向值得跟踪。相关公司:EndoRobotics。
要点
- MIT新闻稿,2026年10月28日
- 发表于Science Robotics
- 动物实验约2米(6.5英尺)
- 摄像头、药物喷洒器、活检及息肉切除夹
- 四气腔气动驱动器加剪纸纹理锚定气囊
- Giovanni Traverso(MIT、布莱根妇女医院)
- 速度、操作时长、人体试验时间表
来源