MIT、小腸を2m進み生検や薬剤散布ができるヘビ型ソフトロボット
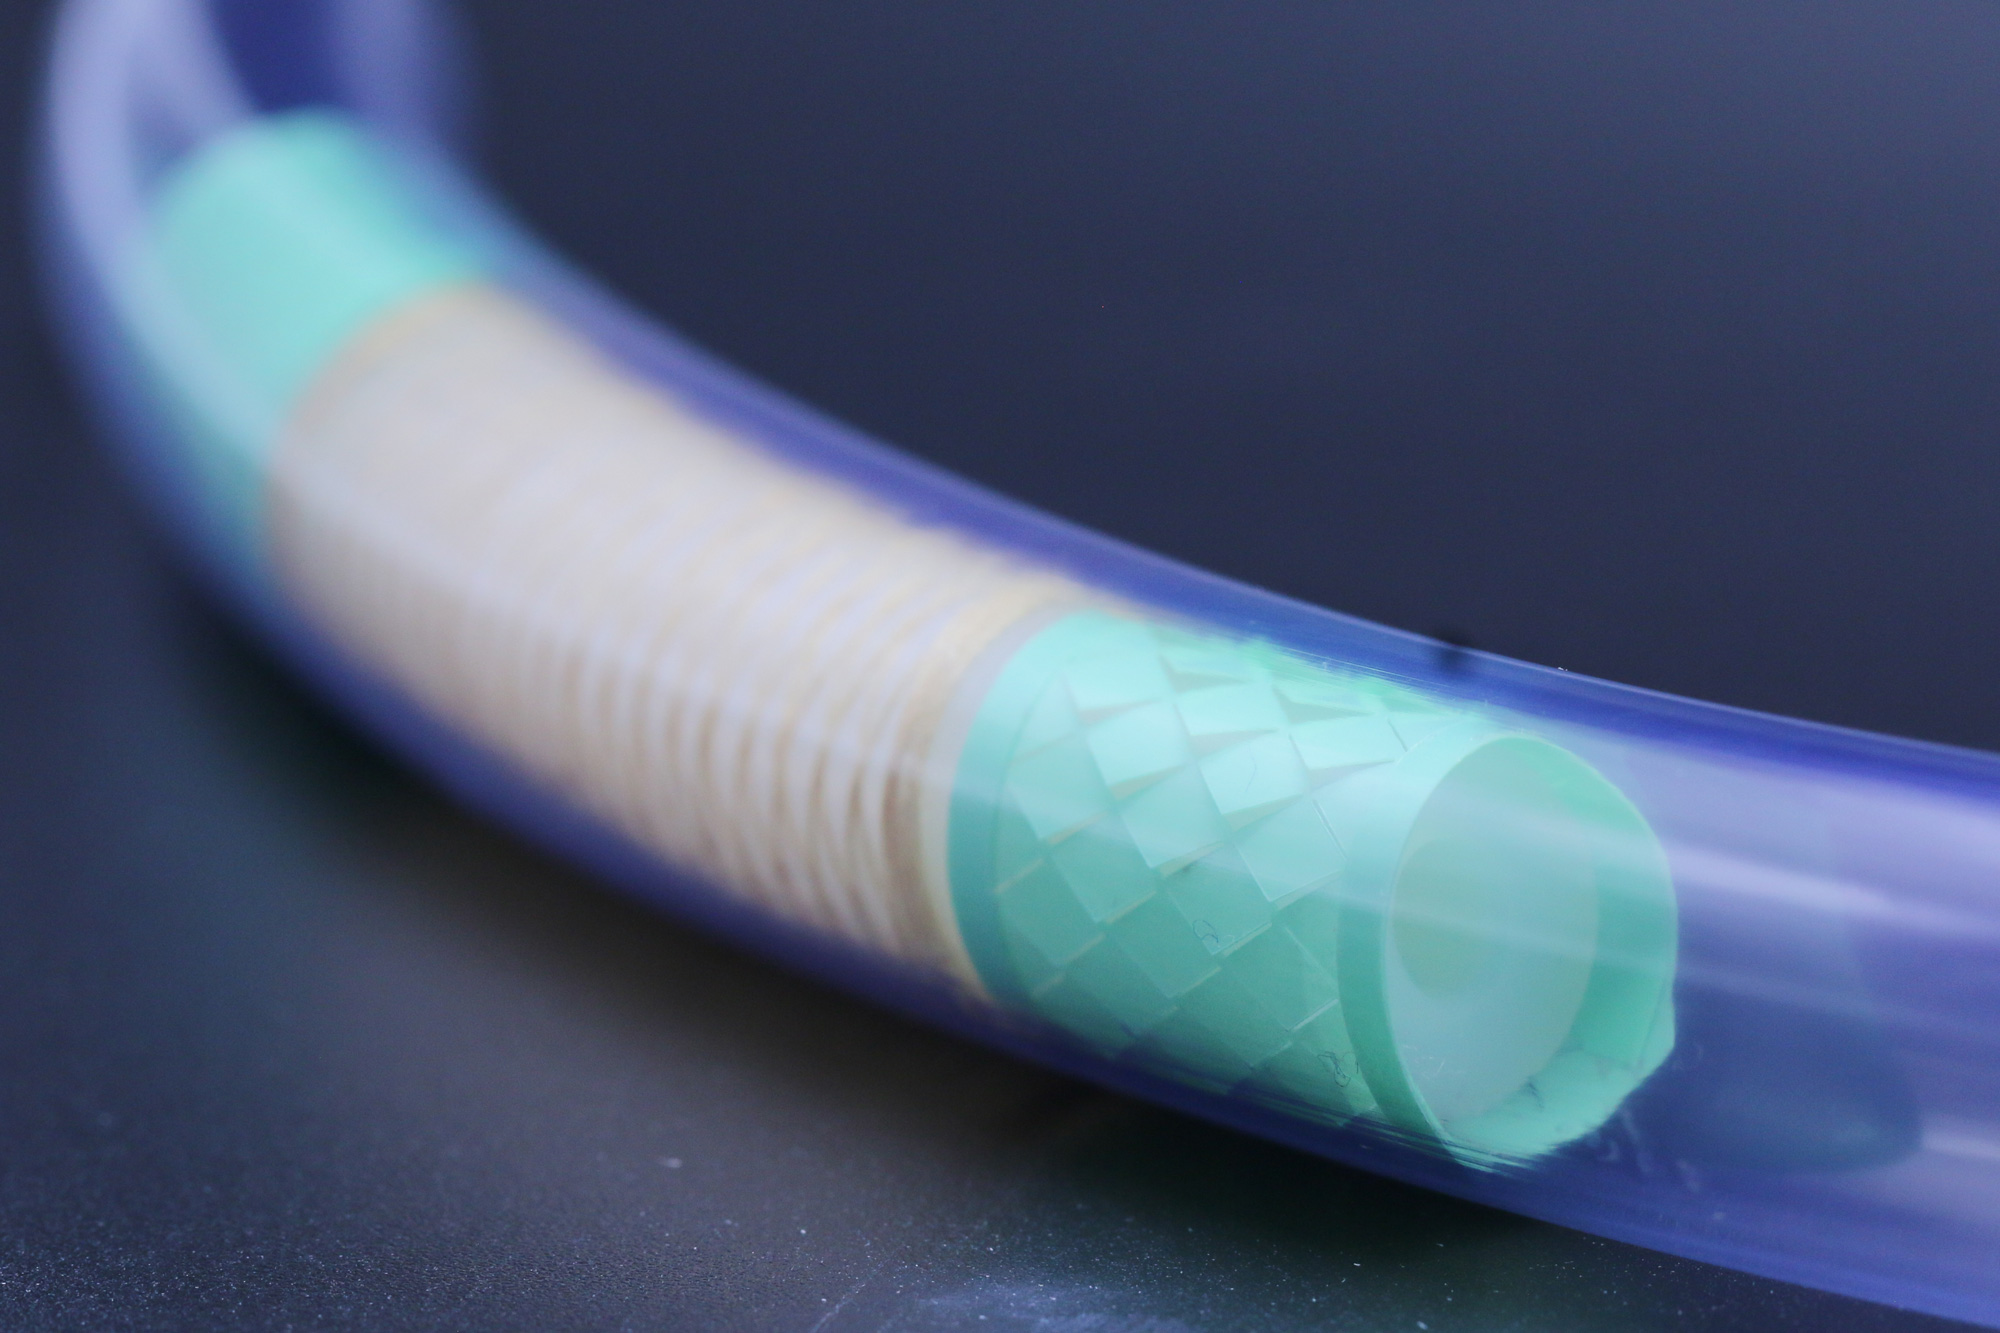
米マサチューセッツ工科大学(MIT)は28日、ヘビの動きを模したソフトロボット小腸内視鏡を開発し、動物実験で小腸内を約6.5フィート(約2m)進み、カメラ、薬剤散布器、生検用クリップを実証したと発表した。Giovanni Traverso教授らの研究でScience Roboticsに掲載された。ケーブル接続で人が操作し、ヒトでの試験はまだない。
米マサチューセッツ工科大学(MIT)は28日、Giovanni Traverso教授らのチームが、小腸内を自ら進みながら撮影、薬剤投与、組織採取ができるソフトロボット小腸内視鏡を開発したと発表した。動物実験では約6.5フィート(約2m)を移動し、カメラと薬剤散布器、生検クリップを実証した。論文は学術誌Science Roboticsに掲載された。
小腸は長さ6〜7.5m、直径約2.5cmで、消化管の中でも到達が難しい。現在主流のダブルバルーン小腸内視鏡は二つのバルーンを交互に膨らませて進めるため、時間と手間がかかるとMITは説明している。
進む仕組み
各アクチュエーターに四つの空気室があり、組み合わせ次第で伸びたり任意の方向に曲がったりする。頭部と尾部のバルーンが交互に固定と解放を繰り返して前進する。バルーンを覆うスリーブには切り紙(キリガミ)状の切れ込みがあり、膨張すると小さな鱗が立ち上がって滑りやすい粘膜をつかむ。操作者はコントローラーで屈曲部を通し、口または肛門から挿入する設計だ。
意義
MEKAWIREの計算では、動物実験の2mはヒトの小腸全長の4分の1から3分の1にあたる(6.5フィートを20〜25フィートで割った値)。Traverso教授が掲げる小腸全域の評価はまだ示されていない。速度、処置時間、バルーン内視鏡との比較、臨床試験の時期は公表されていない。日本の内視鏡メーカーにとっても、観察中心のカプセル内視鏡とは異なる「自走して処置する」方向として注目点となる。MEKAWIREは今月、東京大学の磁気カプセルロボット(5日)とEndoRoboticsの内視鏡手術ロボット(6日)も報じた。関連企業:EndoRobotics。
- MITのプレスリリース、2026年10月28日
- Science Roboticsに掲載
- 動物実験で約2m(6.5フィート)
- カメラ、薬剤散布器、生検やポリープ切除用クリップ
- 四つの空気室を持つ空気圧アクチュエーターとキリガミ表面のバルーン
- Giovanni Traverso(MIT、Brigham and Women's Hospital)
- 速度、処置時間、ヒト試験の時期